Wenzhou Prance Hydraulic Equipment Co., Ltd.

Motores Hidráulicos de Doble Velocidad: Cambio de desplazamiento bajo carga
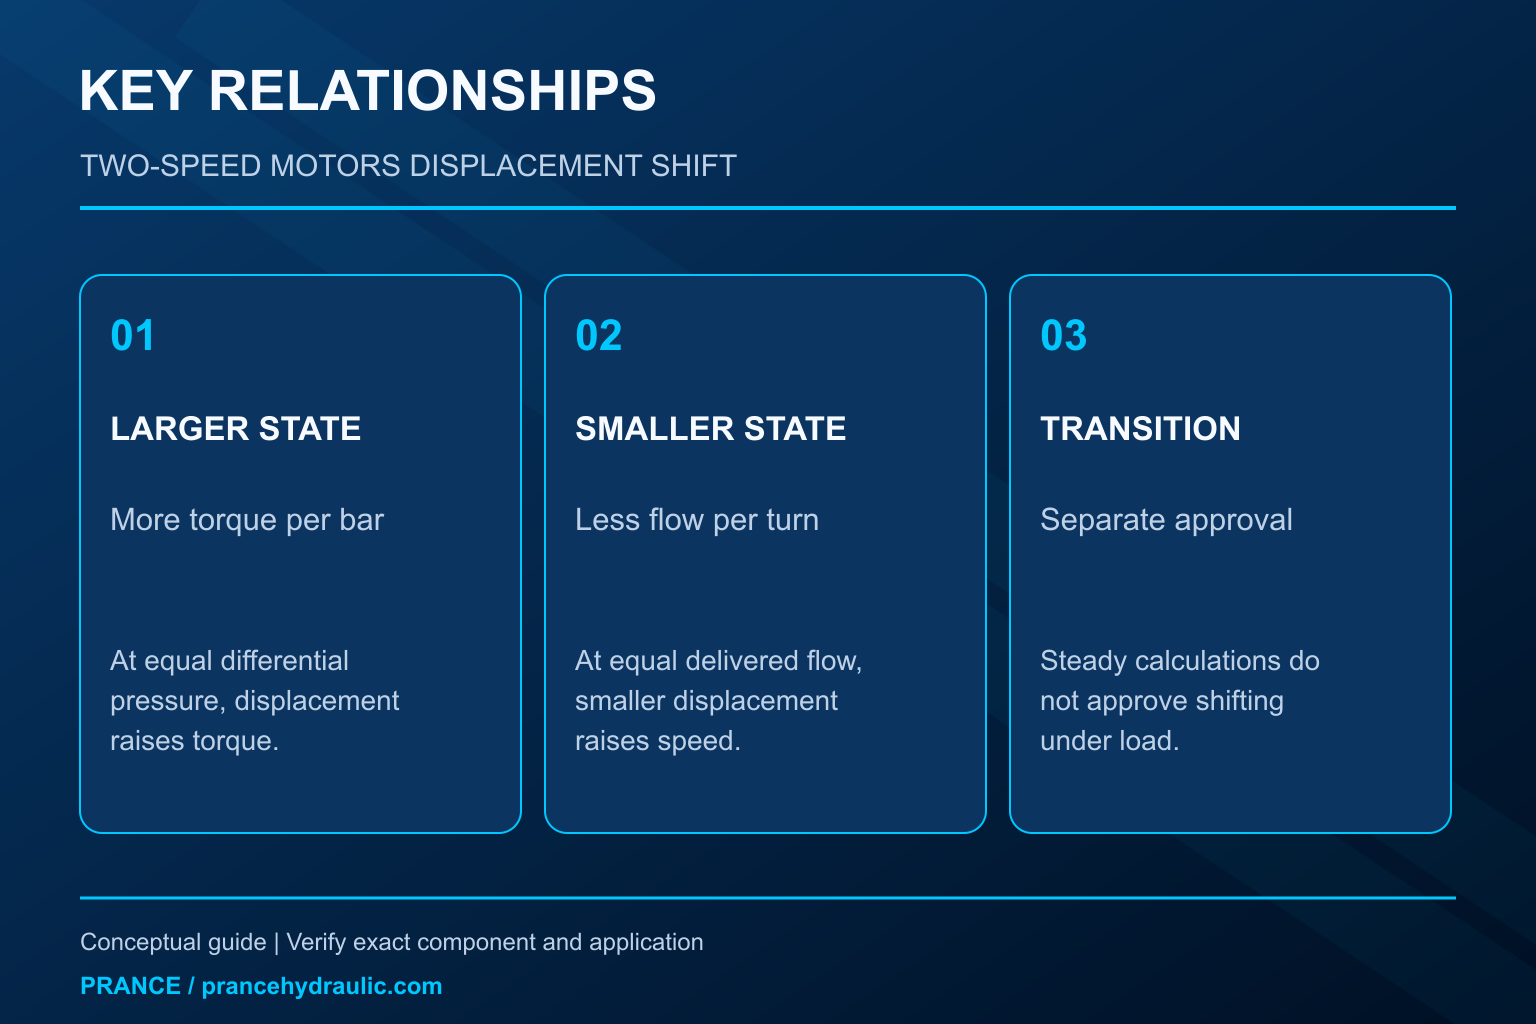
El cambio de desplazamiento del motor hidráulico de doble velocidad altera el volumen de aceite requerido para una revolución del eje. Con el mismo flujo entregado, reducir el desplazamiento aumenta la velocidad teórica y reduce el par disponible a la misma diferencia de presión. Por lo tanto, un cambio seguro depende de la carga, la velocidad permitida del motor, el suministro de control y la estrategia de frenado de la máquina. Un comando de dos posiciones no es una autorización para cambiar bajo cualquier carga. Confirme las instrucciones exactas del motor y del control antes de poner en marcha o cambiar un umbral de conmutación.
Este artículo explica el cambio entre dos estados de desplazamiento aprobados. No proporciona una presión de conmutación universal, una configuración de control de reemplazo o una modificación de velocidad en carretera.
Qué significa “dos velocidades” en el motor
Un accionamiento hidráulico de dos velocidades puede obtener dos rangos de velocidad mediante el comando de dos estados de desplazamiento. El estado mayor normalmente proporciona mayor par para una diferencia de presión dada, mientras que el estado menor necesita menos volumen de entrada por revolución. La velocidad real también depende del flujo entregado, las fugas y la carga. Las etiquetas “baja” y “alta” describen el rango resultante, no necesariamente el estado eléctrico de un solenoide.
Un motor de desplazamiento variable puede tener un control de dos puntos, un control proporcional, un control automático dependiente de la presión o una combinación. Dos interruptores en una máquina no identifican el mecanismo del motor. Algunas máquinas obtienen rangos de velocidad mediante control de bomba o una caja de cambios en su lugar. Establezca dónde ocurre el cambio de relación antes de diagnosticar el motor.
Para una consulta de la familia Prance A6VM, la conexión relevante es una aplicación de motor de pistón de desplazamiento variable. La familia de productos por sí sola no establece un control de dos puntos, puntos finales de desplazamiento o condiciones de conmutación permitidas para la unidad ofrecida. Estos requieren el código completo del pedido y la documentación aprobada. No infiera la opción seleccionada a partir de una fotografía del catálogo.
Calcule ambos estados estacionarios antes de considerar la transición
Para un motor ideal, la velocidad en revoluciones por minuto se obtiene multiplicando el flujo entregado en litros por minuto por 1.000 y dividiendo por el desplazamiento en centímetros cúbicos por revolución. Con una eficiencia volumétrica declarada, un cálculo aproximado de la velocidad del motor es n = 1.000 × Q × ηv / Vg. Utilice datos de eficiencia para el punto de operación real en lugar de tomar un valor único del catálogo de una condición diferente.
El par ideal en newton-metros es aproximadamente Δp × Vg / 62.83 cuando la diferencia de presión está en bar y el desplazamiento en centímetros cúbicos por revolución. El par aproximado del eje incluye la eficiencia mecánica aplicable. La diferencia de presión significa presión de entrada menos presión de salida; la presión de manómetro de entrada por sí sola puede sobreestimar la diferencia útil cuando el lado de retorno está presurizado.
Estas relaciones siguen la conservación del volumen y la relación de par presión-desplazamiento descrita en el modelo de motor de MathWorks. Ese modelo también separa fugas y fricción. Sus parámetros predeterminados y umbrales de transición numéricos son entradas de simulación, no aprobaciones o clasificaciones de conmutación para un motor físico.
Un cambio de desplazamiento ilustrativo
Suponga un motor hipotético que recibe 60 L/min y cambia entre 80 y 40 cm³/rev. Ignore las pérdidas solo para hacer visible la relación. Las velocidades ideales son 750 y 1.500 rpm. Con una diferencia de presión fija de 160 bar, los pares ideales son aproximadamente 204 y 102 N·m. Estos valores son un ejemplo, no especificaciones del producto Prance.
Por lo tanto, el estado menor no puede proporcionar el par original a la misma diferencia de presión. En el cálculo ideal, mantener unos 204 N·m a 40 cm³/rev requeriría aproximadamente 320 bar. Esto no es una recomendación para aumentar la presión. Si la presión requerida supera un límite aprobado, el estado menor no es adecuado para esa carga aunque ofrezca una velocidad sin carga atractiva.
| Condición de ejemplo | Desplazamiento | Flujo | Velocidad ideal | Par ideal a 160 bar de diferencia | Implicación técnica |
|---|---|---|---|---|---|
| Estado mayor | 80 cm³/rev | 60 L/min | 750 rpm | Aprox. 204 N·m | Mayor par por barra |
| Estado más pequeño | 40 cm³/rev | 60 L/min | 1.500 rpm | Aprox. 102 N·m | Mayor velocidad pero menor par por barra |
| Estado más pequeño con demanda de par original | 40 cm³/rev | El flujo debe coincidir con la velocidad resultante | No establecido solo por el par | Aproximadamente 204 N·m necesitarían aproximadamente 320 bar idealmente | Verifique los límites; no aumente la presión para forzar el cambio |
La tabla asume condiciones estables y no considera fugas, fricción, aceleración ni interacciones del circuito. Su propósito es rechazar un punto de operación defectuoso antes de la prueba, no predecir la presión máxima transitoria ni la velocidad final cargada.
Por qué la velocidad real puede no duplicarse
Una relación de desplazamiento de dos no garantiza una relación de velocidad de dos en servicio. La bomba puede alcanzar un límite de potencia o flujo a medida que aumenta la presión. Otras ramas pueden tomar flujo, el controlador puede reducir deliberadamente la entrega de la bomba, o la fuga puede cambiar con la presión y la temperatura. Mida el flujo de la rama del motor en lugar de suponer que el flujo de la placa de características de la bomba llega al motor.
También existe una diferencia entre la velocidad del eje del motor y la velocidad de la máquina. Una caja de cambios, diámetro de la rueda, relación de la correa o conexión mecánica resbaladiza pueden alterar el resultado observado. Use el mismo límite de medición para ambos estados de desplazamiento. Una pantalla de la máquina puede mostrar una velocidad de desplazamiento calculada en lugar de una velocidad del motor medida.
Si la velocidad del eje aumenta poco después de que cambian las órdenes, primero verifique si el desplazamiento realmente cambió y si el flujo disponible se mantuvo comparable. No condene inmediatamente el motor. Por el contrario, un aumento de velocidad grande bajo una carga ligera no establece un par adecuado ni una conmutación segura bajo la carga de operación más adversa.
La transición tiene sus propios límites
Durante un cambio en el desplazamiento, el sistema rotatorio tiene inercia y el circuito hidráulico tiene cumplimiento. La velocidad del eje no puede saltar instantáneamente de un valor estable a otro. La desajuste entre el flujo entrante, el desplazamiento cambiante y la aceleración mecánica puede producir excursiones de presión o una tasa de aceleración inesperada.
Un cambio hacia un desplazamiento mayor puede requerir más aceite a la velocidad existente. En algunas condiciones, la carga accionada continúa girando y la unidad hidráulica puede entrar en un régimen de bombeo. Un cambio hacia un desplazamiento menor puede reducir la capacidad de par mientras la carga aún demanda el par anterior. El circuito debe gestionar estas condiciones a través de su sistema de control y protección aprobado.
Por esta razón, utilice el rango de conmutación permitido por el fabricante, incluyendo cualquier restricción en carga, presión, velocidad, temperatura y dirección. Un cálculo en estado estacionario no puede establecer ese rango. Nunca cree una prueba saltándose una válvula de freno, desactivando un bloqueo o aumentando la configuración de alivio hasta que la máquina complete el cambio.
El suministro piloto y el comando eléctrico son evidencias diferentes
Algunos controles de desplazamiento requieren presión hidráulica para mover el mecanismo de control, incluso cuando el operador selecciona el estado eléctricamente. Un comando eléctrico válido puede coexistir con una presión de control inadecuada, un camino piloto restringido o una disposición de control que no ha cumplido sus condiciones de habilitación. El suministro mínimo y su conexión son específicos del control exacto.
Lea el esquema para identificar dónde se origina la presión de control y si es interna o externa. No asuma que la presión de entrada del motor y la presión de control son mediciones intercambiables. Un suministro que es adecuado durante una dirección de operación puede comportarse de manera diferente en otra, dependiendo del circuito.
Para un control eléctrico, verifique el estado comandado, el suministro permitido, el conector y cualquier retroalimentación a través de puntos de prueba aprobados. No asigne que “energizado equivale a desplazamiento pequeño” solo por experiencia general. Los estados predeterminados y energizados deben provenir del diagrama de cableado y control particular, especialmente donde un estado predeterminado afecta la maniobrabilidad del vehículo.
Coordine el desplazamiento con los frenos y cargas sobrepasantes
Un motor hidráulico que impulsa una carga suspendida, un cabrestante o una función de desplazamiento en bajada necesita una estrategia de frenado revisada. Seleccionar un desplazamiento mayor no sustituye a un freno mecánico o a un circuito de control de carga correctamente especificado. La carga puede hacer que el motor siga girando después de que disminuye la orden de la bomba, y el flujo y la presión resultantes deben tener un camino controlado.
Revise conjuntamente la liberación del freno, la desaceleración, las disposiciones anti-cavitación y la secuencia de desplazamiento. Su temporización debe provenir del diseño de la máquina. Un cambio exitoso en terreno nivel sin carga no prueba que la misma secuencia sea segura en una pendiente o con una carga suspendida.
Antes de la inspección, inmovilice la máquina, soporte las cargas mecánicamente, aísle todas las fuentes de energía y verifique que la energía almacenada se libere utilizando el método aprobado. La guía de energía peligrosa de NIOSH se aplica a esta preparación. No confíe en un rango de velocidad seleccionado o en una válvula sin energía para sostener una carga mientras alguien trabaja en el accionamiento.
Diagnostique un cambio de rango fallido o brusco
Comience con una descripción precisa: sin cambio, cambio retrasado, pico de presión, aumento de velocidad o incapacidad para soportar la carga en el estado más pequeño. Anote si el problema ocurre en ambas direcciones y si comenzó después de mantenimiento, actualización del controlador o reemplazo del motor. Esas distinciones ayudan a separar una configuración incorrecta de desgaste o problema de suministro.
Compare el tiempo de comando, la velocidad real del eje, el flujo del ramal del motor, ambas presiones de puerto de trabajo y la medición de presión de control permitida. Utilice registros sincronizados si el evento es breve. Un medidor lento y una pantalla actualizada una vez por segundo pueden perder la relación entre un comando y la transiente resultante.
Si el comando cambia pero el estado hidráulico no, investigue las condiciones de habilitación y el suministro de control mediante el procedimiento aprobado. Si el desplazamiento cambia pero la presión aumenta hacia un límite y la velocidad cae, reevalúe la demanda de torque y la potencia disponible. Si un cambio es brusco, examine la secuencia especificada y el arreglo de respuesta en lugar de agregar un retraso de tiempo genérico o cambiar una restricción interna.
Elija el punto de conmutación del ciclo completo
El punto de conmutación útil está limitado por el torque disponible en el estado más pequeño y el límite de velocidad en cualquiera de los estados. Trace o tabule el torque y la velocidad requeridos por la máquina frente a los datos de operación permitidos del motor. Incluya aceleración, operación en frío y la carga máxima creíble, no solo la condición normal de desplazamiento sin carga.
Un controlador puede usar la presión relacionada con la carga como una entrada, pero la presión sola no describe todos los peligros. La presión de retorno afecta el diferencial útil, y los cambios rápidos de carga pueden ocurrir antes de que un umbral de presión estable proporcione una indicación confiable. Por lo tanto, un umbral automático o banda de histéresis pertenece a la estrategia de control validada de la máquina.
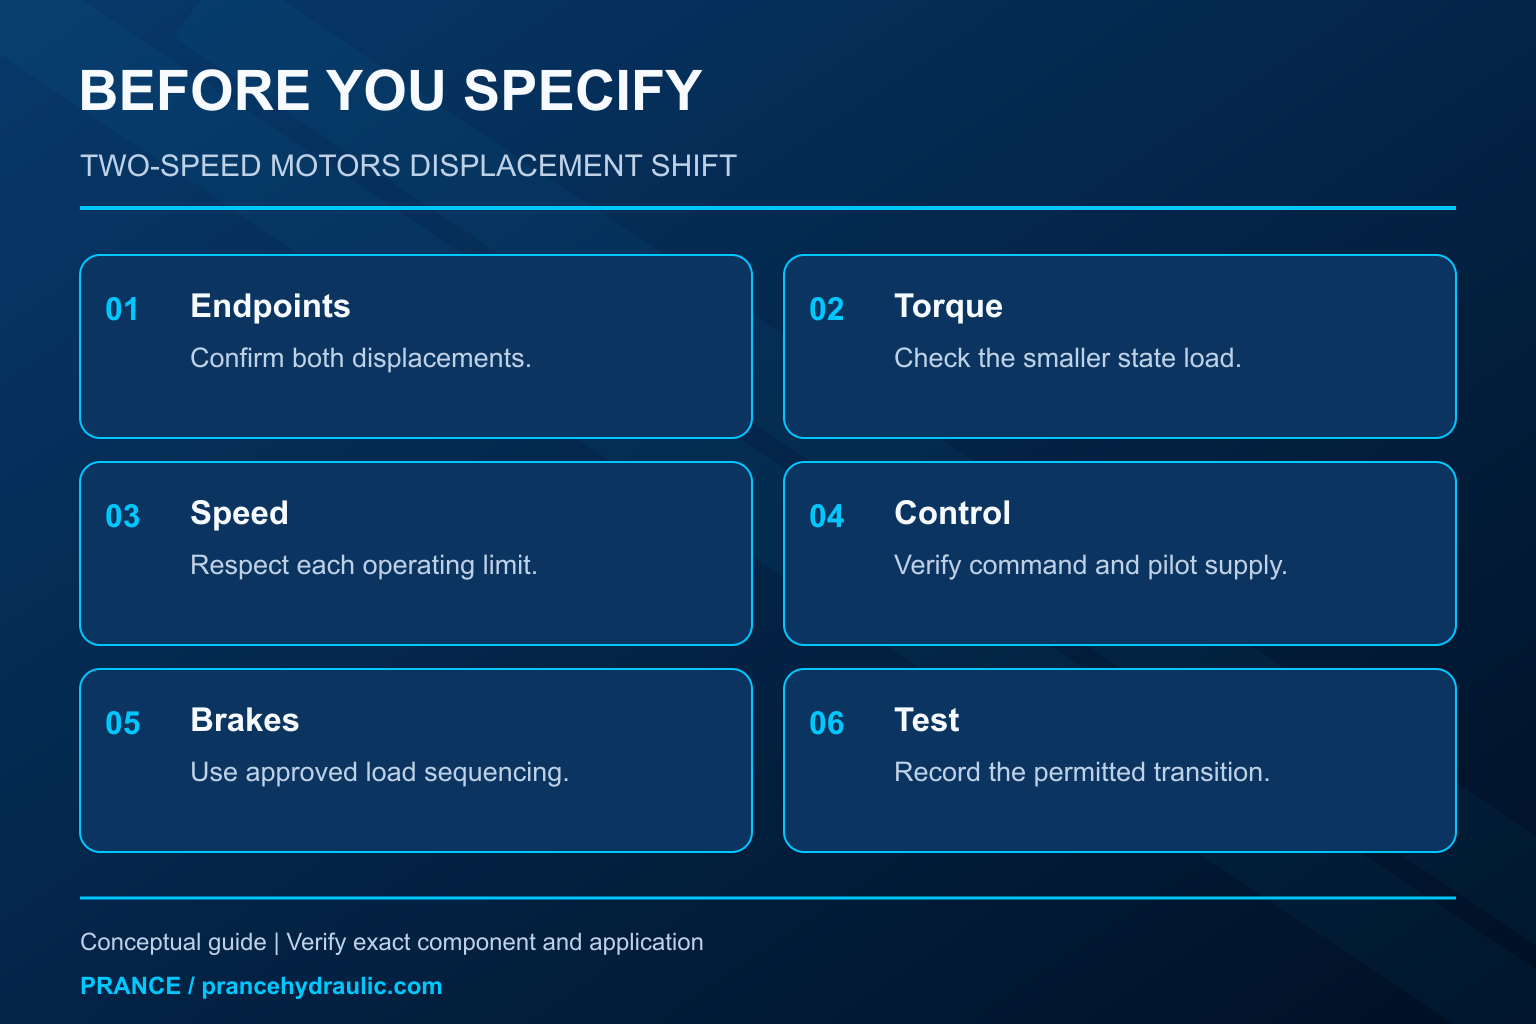
Para la adquisición, especifique ambos puntos finales de desplazamiento, ciclo continuo y transitorio, velocidad de eje permitida, inercia de carga, suministro de control, arreglo de frenado y estado predeterminado requerido. Solicite al proveedor que confirme la opción exacta y las condiciones de conmutación. Esto proporciona un criterio de aceptación más claro que solicitar “un motor de dos velocidades” con dimensiones de montaje coincidentes.
Verifique el resultado dentro de un plan de prueba aprobado
Tras la reparación o confirmación de la configuración, el personal calificado debe repetir la prueba permitida en etapas. Confirme la identificación del estado y el comportamiento del comando antes de avanzar a las condiciones de carga autorizadas. Registre la respuesta de velocidad y presión durante ambas transiciones permitidas, y deténgase en el primer movimiento inesperado, aproximación a un límite o fuga anormal.
Compare los estados estables medidos con la relación de flujo-desplazamiento esperada, teniendo en cuenta la eficiencia y temperatura reales. Luego compare el comportamiento transitorio con los criterios de aceptación de la máquina. Mantenga estos dos resultados separados: un motor puede alcanzar la velocidad final esperada mientras produce una transición inaceptable.
Documente el código de control final, configuraciones aprobadas, versión del software cuando corresponda y condiciones medidas. Un reemplazo debe aceptarse en función de esa configuración completa. Dimensiones similares del eje y un giro sin carga exitoso no establecen un control de desplazamiento equivalente ni un comportamiento seguro de carga.
Preguntas frecuentes
¿Siempre significa la mitad del desplazamiento el doble de velocidad?
Solo en la comparación ideal a flujo entregado sin cambios. La velocidad real también depende de la fuga, del flujo disponible de la bomba, de los límites de potencia y de la carga. Verifique el límite de velocidad del motor real antes de considerar la relación teórica como un punto de operación permitido.
¿Puede un motor de dos velocidades cambiar bajo carga completa?
Solo si el control exacto del motor y el diseño de la máquina permiten esa condición. No existe una aprobación universal. Un desplazamiento menor reduce el par por barra, y la transición puede imponer demandas adicionales de presión y aceleración.
¿El solenoide energizado siempre está en estado de alta velocidad?
No. Los estados predeterminado y energizado dependen del arreglo de control y cableado. Identifíquelos a partir del código completo del pedido y el diagrama aprobado. No infiera un estado seguro de otra serie de motores.
¿Por qué el motor se queda atascado después de seleccionar alta velocidad?
El desplazamiento menor puede requerir más presión de la que el circuito puede proporcionar de manera segura para la carga, o el flujo y la potencia disponibles pueden disminuir. Confirme el estado de desplazamiento, la diferencia de presión y el flujo en la rama antes de atribuir la causa al desgaste del motor.
¿Puede el cambio de desplazamiento reemplazar un freno de retención de carga?
No. Un comando de desplazamiento no es un medio independiente para asegurar una carga sobrepasante o suspendida. Utilice el soporte mecánico especificado, el freno y el arreglo de control de carga hidráulica, con secuenciación validada para la máquina.
Recursos de producto y ingeniería relacionados
El Motor de Pistón de Alta Presión Hidráulica A6VM es la categoría de producto relevante para esta guía. Las ilustraciones explican conceptos y no representan los internos del producto ni establecen límites de operación. Confirme el código completo y la documentación aprobada. Recursos relacionados: Motor de pistones axiales de alta presión hidráulica A6VM, Gamma de motores hidráulicos, ¿Cómo deben influir el par y la velocidad en la revisión de un motor hidráulico?, ¿Cuándo es adecuado un motor de desplazamiento variable o fijo?.
Fuentes y límites de esta guía
Las fuentes universitarias y técnicas principales solo respaldan principios generales. Las clasificaciones del producto, opciones de control y configuraciones permitidas requieren la configuración exacta solicitada y su documentación aprobada.
- NPTEL: Fundamentos de la hidráulica y la neumática industriales
- NIOSH: prevención de lesiones por energía peligrosa
- MathWorks: ecuaciones de motor de desplazamiento variable y modelo de pérdidas
Lección universitaria: principios de funcionamiento
NPTEL-NOC IITM presenta 6.3 – Motores hidráulicos. La lección respalda las relaciones de desplazamiento, flujo y par utilizados en esta discusión; no es una aprobación de rendimiento o instalación específica del modelo.