Wenzhou Prance Hydraulic Equipment Co., Ltd

Moteurs Hydrauliques à Deux Vitesses : Changement de Déplacement en Charge
Le changement de décalage du moteur hydraulique à deux vitesses modifie le volume d'huile requis pour une révolution de l'arbre. Avec le même débit fourni, réduire le décalage augmente la vitesse théorique et diminue le couple disponible à la même différence de pression. Un changement sécurisé dépend donc de la charge, de la vitesse maximale autorisée du moteur, de l'alimentation de contrôle et de la stratégie de freinage de la machine. Une commande à deux positions ne donne pas la permission de changer de vitesse sous n'importe quelle charge. Confirmez les instructions exactes du moteur et du contrôle avant la mise en service ou la modification d’un seuil de commutation.
Cet article explique le changement entre deux états de décalage approuvés. Il ne fournit pas de pression de commutation universelle, de réglage de contrôle de remplacement ou de modification de la vitesse sur route.
Ce que signifie “ deux vitesses ” au niveau du moteur
Une transmission hydraulique à deux vitesses peut obtenir deux plages de vitesse en commandant deux états de décalage. L’état supérieur offre généralement un couple plus élevé pour une différence de pression donnée, tandis que l’état inférieur nécessite moins de volume d’entrée par révolution. La vitesse réelle dépend également du débit fourni, des fuites et de la charge. Les étiquettes “ basse ” et “ haute ” décrivent la plage résultante, pas nécessairement l’état électrique d’un solénoïde.
Un moteur à décalage variable peut avoir un contrôle à deux points, un contrôle proportionnel, un contrôle automatique dépendant de la pression, ou une combinaison. Deux interrupteurs sur une machine n’identifient pas le mécanisme du moteur. Certaines machines obtiennent des plages de vitesse via le contrôle de la pompe ou une boîte de vitesses à la place. Déterminez où se produit le changement de rapport avant de diagnostiquer le moteur.
Pour une demande concernant la famille Prance A6VM, la connexion pertinente est une application de moteur à piston à décalage variable. La famille de produits seule ne définit pas le contrôle à deux points, les extrémités de décalage ou les conditions de commutation autorisées pour l’unité proposée. Ceux-ci nécessitent le code de commande complet et la documentation approuvée. Ne déduisez pas l’option sélectionnée d’une photographie du catalogue.
Calculez les deux états stables avant d’envisager la transition
Pour un moteur idéal, la vitesse en tours par minute est donnée par le débit en litres par minute multiplié par 1 000 et divisé par le décalage en centimètres cubes par révolution. Avec une efficacité volumétrique déclarée, un calcul approximatif de la vitesse du moteur est n = 1 000 × Q × ηv / Vg. Utilisez les données d’efficacité pour le point de fonctionnement réel plutôt que d’emprunter une valeur unique du catalogue dans une condition différente.
Le couple idéal en newtons-mètres est approximativement Δp × Vg / 62,83 lorsque la différence de pression est en bar et le décalage en centimètres cubes par révolution. Le couple de l’arbre approximatif inclut l’efficacité mécanique applicable. La différence de pression signifie la pression d’entrée moins la pression de sortie ; la pression de manomètre à l’entrée seule peut surestimer le différentiel utile lorsque le côté de retour est pressurisé.
Ces relations suivent la conservation du volume et la relation entre pression et couple de décalage décrite dans le modèle moteur de MathWorks. Ce modèle sépare également les fuites et la friction. Ses paramètres par défaut et ses seuils de transition numériques sont des entrées de simulation, non des approbations ou des notes de commutation pour un moteur physique.
Un changement de décalage illustratif
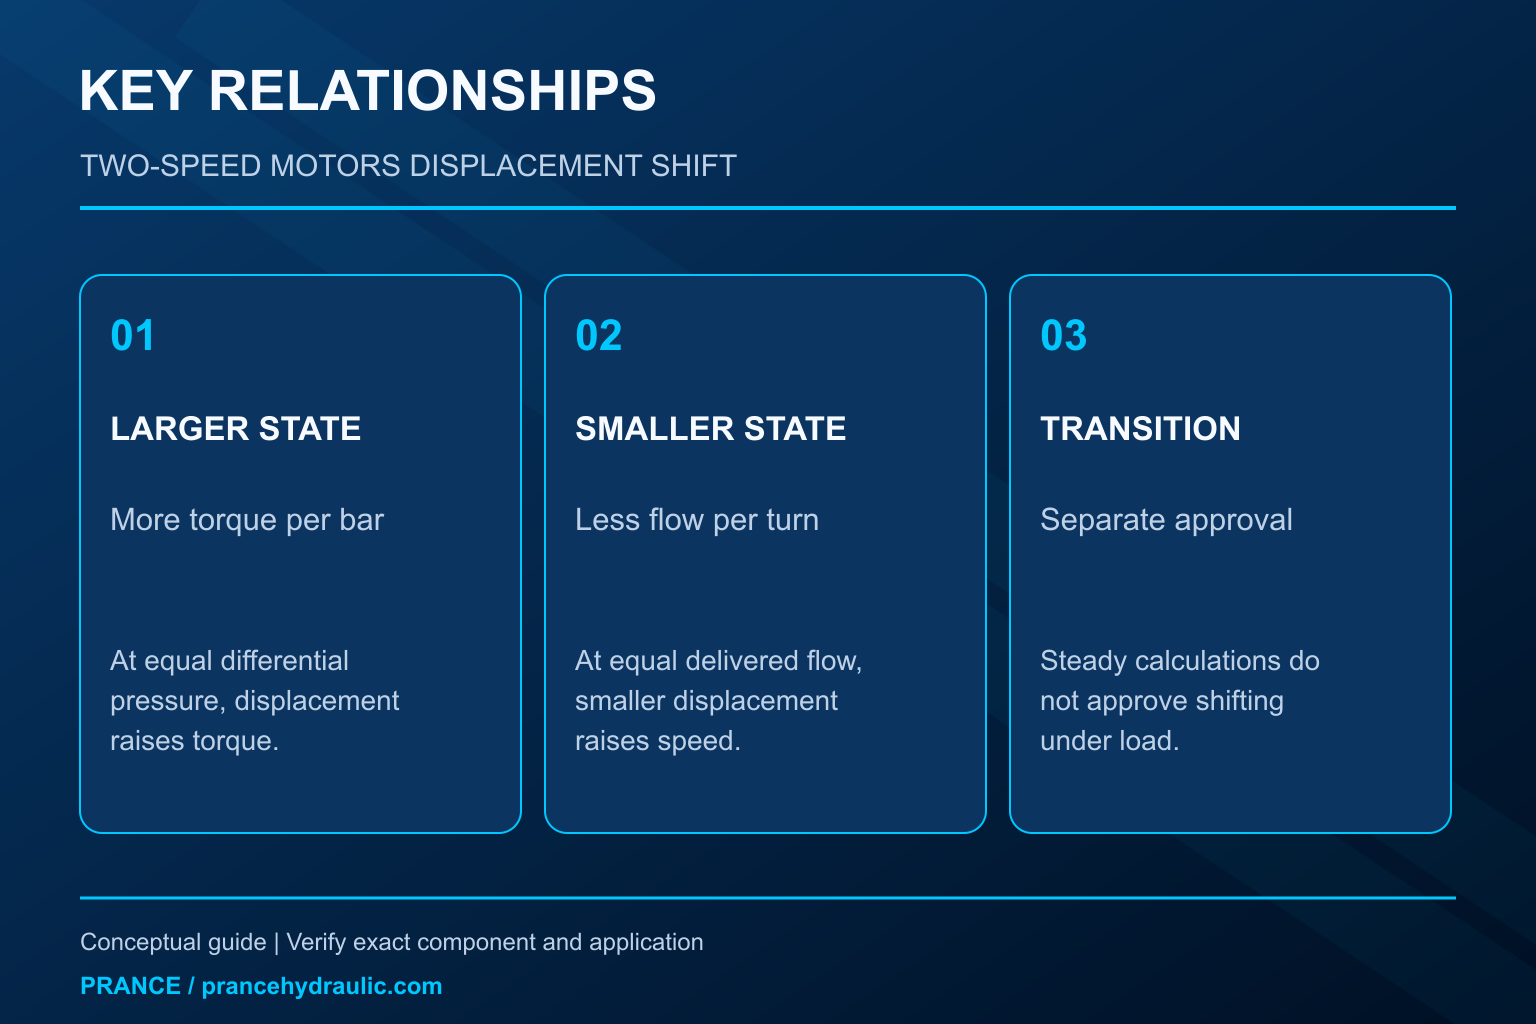
Supposez qu’un moteur hypothétique reçoive 60 L/min et bascule entre 80 et 40 cm³/rev. Ignorez les pertes uniquement pour rendre la relation visible. Les vitesses idéales sont de 750 et 1 500 rpm. À une différence de pression fixe de 160 bar, les couples idéaux sont d’environ 204 et 102 N·m. Ces valeurs sont un exemple, non des spécifications de produit Prance.
L’état inférieur ne peut donc pas fournir le couple d’origine à la même différence de pression. Dans le calcul idéal, maintenir environ 204 N·m à 40 cm³/rev nécessiterait environ 320 bar. Ce n’est pas une recommandation pour augmenter la pression. Si la pression requise dépasse une limite approuvée, l’état inférieur n’est pas adapté à cette charge même s’il offre une vitesse sans charge attrayante.
| Condition d’exemple | Déplacement | Flux | Vitesse idéale | Couple idéal à une différence de 160 bar | Implication technique |
|---|---|---|---|---|---|
| État supérieur | 80 cm³/rev | 60 L/min | 750 tr/min | Environ 204 N·m | Couple supérieur par bar |
| État plus petit | 40 cm³/rev | 60 L/min | 1 500 tr/min | Environ 102 N·m | Vitesse plus élevée mais couple par bar inférieur |
| État plus petit avec demande de couple d'origine | 40 cm³/rev | Le débit doit correspondre à la vitesse résultante | Pas établi uniquement par le couple | Environ 204 N·m nécessiterait idéalement environ 320 bar | Vérifiez les limites ; n'augmentez pas la pression pour forcer le changement |
Le tableau suppose des conditions stables et néglige les fuites, la friction, l'accélération et les interactions du circuit. Son but est de rejeter un point de fonctionnement défectueux avant le test, et non de prévoir la pression de crête transitoire ou la vitesse finale chargée.
Pourquoi la vitesse réelle peut ne pas doubler
Un rapport de déplacement de deux ne garantit pas un rapport de vitesse de deux en service. La pompe peut atteindre une limite de puissance ou de débit à mesure que la pression augmente. D'autres branches peuvent prendre du débit, le contrôleur peut réduire délibérément la livraison de la pompe, ou la fuite peut changer avec la pression et la température. Mesurez le débit de la branche moteur plutôt que de supposer que le débit indiqué sur la plaque de la pompe atteint le moteur.
Il existe également une distinction entre la vitesse de l'arbre moteur et la vitesse de la machine. Un boîte de vitesses, un diamètre de roue, un rapport de courroie ou une connexion mécanique glissante peuvent modifier le résultat observé. Utilisez la même limite de mesure pour les deux états de déplacement. Un affichage de machine peut montrer une vitesse de déplacement calculée plutôt qu'une vitesse moteur mesurée.
Si la vitesse de l'arbre augmente peu après le changement de commande, vérifiez d'abord si le déplacement a réellement changé et si le débit disponible est resté comparable. Ne condamnez pas immédiatement le moteur. Inversement, une grande augmentation de la vitesse sous une charge légère n'établit pas un couple adéquat ou un commutateur sûr sous la charge de fonctionnement la plus défavorable.
La transition a ses propres limites
Lors d'un changement de déplacement, le système rotatif possède une inertie et le circuit hydraulique a une conformité. La vitesse de l'arbre ne peut pas passer instantanément d'une valeur stable à une autre. Le décalage entre le débit entrant, le déplacement changeant et l'accélération mécanique peut produire des excursions de pression ou un taux d'accélération inattendu.
Un changement vers un déplacement plus grand peut nécessiter plus d'huile à la vitesse existante. Dans certaines conditions, la charge entraînée continue de tourner et l'unité hydraulique peut entrer en régime de pompage. Un changement vers un déplacement plus petit peut réduire la capacité de couple alors que la charge exige toujours le couple précédent. Le circuit doit gérer ces conditions par le biais de son dispositif de contrôle et de protection approuvé.
Pour cette raison, utilisez la plage de commutation autorisée par le fabricant, y compris toutes restrictions sur la charge, la pression, la vitesse, la température et la direction. Un calcul en régime stationnaire ne peut pas établir cette plage. Ne créez jamais un test en contournant une vanne de frein, en désactivant un verrouillage ou en augmentant le réglage de décharge jusqu'à ce que la machine ait terminé le changement.
Alimentation pilote et commande électrique sont des preuves différentes
Certains contrôles de déplacement nécessitent une pression hydraulique pour déplacer le mécanisme de contrôle, même lorsque l'opérateur sélectionne l'état électriquement. Une commande électrique valide peut coexister avec une pression de contrôle inadéquate, un trajet pilote restreint ou un dispositif de contrôle qui n'a pas rempli ses conditions d'activation. L'alimentation minimale et sa connexion sont spécifiques au contrôle précis.
Lisez le schéma pour identifier l'origine de la pression de contrôle et si elle est interne ou externe. Ne supposez pas que la pression d'entrée du moteur et la pression de contrôle sont des mesures interchangeables. Une alimentation adéquate lors d'une direction de fonctionnement peut se comporter différemment lors d'une autre, en fonction du circuit.
Pour un contrôle électrique, vérifiez l'état commandé, l'alimentation autorisée, le connecteur et tout retour d'information via des points de test approuvés. Ne supposez pas que “ energisé = petit déplacement ” d'après l'expérience générale. Les états par défaut et alimentés doivent provenir du schéma de câblage et de contrôle particulier, surtout lorsque l'état par défaut influence la maniabilité du véhicule.
Coordonnez le déplacement avec les freins et les charges en surcharge
Un moteur hydraulique qui entraîne une charge suspendue, un treuil ou une fonction de déplacement en descente nécessite une stratégie de freinage revue. La sélection d'un déplacement plus grand ne remplace pas un frein mécanique ou un circuit de contrôle de charge correctement spécifié. La charge peut entraîner le moteur après que la commande de la pompe diminue, et le débit et la pression résultants doivent suivre un chemin contrôlé.
Examinez ensemble la libération du frein, la décélération, les dispositions anti-cavitation et la séquence de déplacement. Leur synchronisation doit provenir de la conception de la machine. Un changement réussi sur terrain plat sans charge ne prouve pas que la même séquence est sûre en pente ou avec une charge suspendue.
Avant l'inspection, immobilisez la machine, soutenez mécaniquement les charges, isolez toutes les sources d'énergie et vérifiez que l'énergie stockée est libérée en utilisant la méthode approuvée. Les recommandations NIOSH concernant l'énergie dangereuse s'appliquent à cette préparation. Ne pas se fier à une plage de vitesse sélectionnée ou à une vanne non alimentée pour maintenir une charge pendant que quelqu'un travaille sur l'entraînement.
Diagnostiquer un changement de gamme défectueux ou brutal
Commencez par une description précise : pas de changement, changement retardé, pic de pression, sursaut de vitesse ou incapacité à supporter la charge en état plus petit. Notez si le problème se produit dans les deux directions et s'il a commencé après maintenance, mise à jour du contrôleur ou remplacement du moteur. Ces distinctions aident à différencier une configuration incorrecte d'une usure ou d'un problème d'alimentation.
Comparer le timing de la commande, la vitesse réelle de l'arbre, le débit de la branche moteur, les deux pressions de port de travail, et la mesure de la pression de contrôle autorisée. Utiliser des enregistrements synchronisés si l'événement est bref. Un manomètre lent et un affichage rafraîchi une fois par seconde peuvent manquer la relation entre une commande et le transitoire résultant.
Si la commande change mais que l'état hydraulique ne change pas, examiner les conditions d'activation et l'alimentation de contrôle selon la procédure approuvée. Si le déplacement change mais que la pression augmente vers une limite et que la vitesse diminue, réévaluer la demande de couple et la puissance disponible. Si un changement est brutal, examiner la séquence spécifiée et la réponse plutôt que d'ajouter un délai temporel générique ou de modifier une restriction interne.
Choisir le point de commutation à partir de la charge complète
Le point de commutation utile est limité par le couple disponible en état plus petit et la limite de vitesse dans l'un ou l'autre état. Tracer ou tabuler le couple et la vitesse requis par la machine en fonction des données de fonctionnement du moteur autorisées. Inclure l'accélération, le fonctionnement à froid et la charge la plus élevée crédible, pas seulement l'état normal de déplacement sans charge.
Un contrôleur peut utiliser la pression liée à la charge comme une entrée, mais la pression seule ne décrit pas tous les dangers. La pression de retour affecte le différentiel utile, et des changements rapides de charge peuvent se produire avant qu'un seuil de pression stable ne donne une indication fiable. Un seuil automatique ou une bande d'hystérésis appartient donc à la stratégie de contrôle validée de la machine.
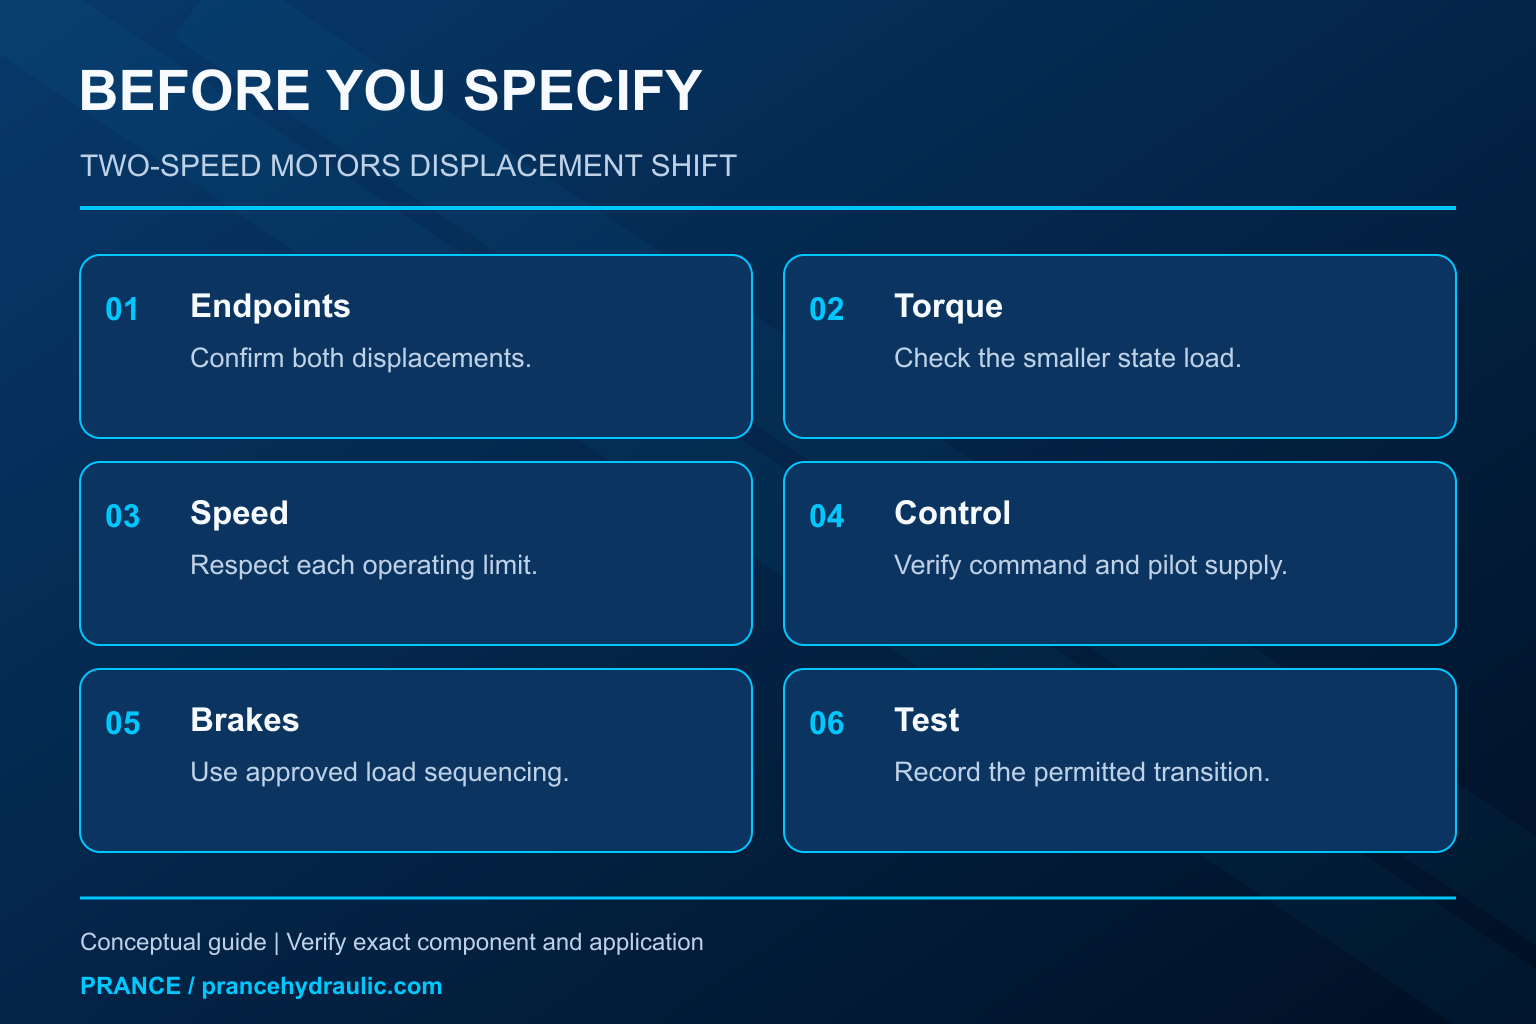
Pour l'approvisionnement, spécifier à la fois les points de déplacement, le service continu et transitoire, la vitesse d'arbre autorisée, l'inertie de charge, l'alimentation de contrôle, le dispositif de freinage et l'état par défaut requis. Demander au fournisseur de confirmer l'option exacte et les conditions de commutation. Cela donne un critère d'acceptation plus clair que de demander “ un moteur à deux vitesses ” avec des dimensions de montage correspondantes.
Vérifier le résultat selon un plan de test approuvé
Après réparation ou confirmation de la configuration, le personnel qualifié doit répéter le test autorisé par étapes. Confirmer l'identification de l'état et le comportement de la commande avant de passer aux conditions de charge autorisées. Enregistrer la réponse en vitesse et pression lors des transitions autorisées, et arrêter au premier mouvement inattendu, approche de limite ou fuite anormale.
Comparer les états stables mesurés avec la relation flux-déplacement attendue en tenant compte de l'efficacité réelle et de la température. Ensuite, comparer le comportement transitoire avec les critères d'acceptation de la machine. Garder ces deux résultats séparés : un moteur peut atteindre la vitesse finale attendue tout en produisant une transition inacceptable.
Documenter le code de contrôle final, les réglages approuvés, la version du logiciel si applicable, et les conditions mesurées. Un remplacement doit être accepté en fonction de cette configuration complète. Des dimensions d'arbre similaires et une rotation sans charge réussie n'établissent pas un contrôle de déplacement équivalent ou un comportement de charge sûr.
Foire aux questions
La moitié du déplacement signifie-t-elle toujours deux fois la vitesse ?
Uniquement dans la comparaison idéale à débit livré inchangé. La vitesse réelle dépend également de la fuite, du débit de la pompe disponible, des limites de puissance et de la charge. Vérifiez la limite de vitesse réelle du moteur avant de considérer le rapport théorique comme un point de fonctionnement admissible.
Un moteur à deux vitesses peut-il passer en marche à pleine charge ?
Seulement si la conception exacte du moteur et de la machine permet cette condition. Il n'existe pas d'approbation universelle. Un déplacement plus petit réduit le couple par barre, et la transition peut imposer des demandes supplémentaires en pression et en accélération.
Le solénoïde alimenté est-il toujours dans l'état à haute vitesse ?
Non. Les états par défaut et sous tension dépendent de l'agencement de contrôle et du câblage. Identifiez-les à partir du code de commande complet et du schéma approuvé. Ne déduisez pas un état sûr d'une autre série de moteurs.
Pourquoi le moteur cale-t-il après avoir sélectionné la haute vitesse?
Une cylindrée plus petite peut nécessiter une pression plus élevée que le circuit peut fournir en toute sécurité pour la charge, ou le débit et la puissance disponibles peuvent diminuer. Confirmez l'état de la cylindrée, la différence de pression et le débit de branche avant d'attribuer la cause à l'usure du moteur.
Le changement de dépression peut-il remplacer un frein de maintien de charge?
Non. Une commande de cylindrée n'est pas un moyen indépendant de sécuriser une charge en surcharge ou suspendue. Utilisez le support mécanique spécifié, le frein et le dispositif de contrôle de charge hydraulique, avec une séquence validée pour la machine.
Ressources produits et d'ingénierie associées
Le moteur à piston haute pression hydraulique A6VM est la catégorie de produit pertinente pour ce guide. Les illustrations expliquent des concepts et ne représentent pas l'intérieur du produit ni ne définissent les limites de fonctionnement. Confirmer le code complet et la documentation approuvée. Ressources associées : Moteur à pistons haute pression hydraulique A6VM, gamme de moteurs hydrauliques, Comment le couple et la vitesse doivent-ils structurer l'évaluation d'un moteur hydraulique ?, Quand un moteur à cylindrée variable ou fixe convient-il ?.
Sources et limites de ce guide
Les sources universitaires et techniques principales ne soutiennent que les principes généraux. Les évaluations de produits, les options de contrôle et les réglages autorisés nécessitent la configuration exacte commandée et sa documentation approuvée.
- NPTEL : Fondamentaux de l'hydraulique industrielle des huiles et de la pneumatique
- NIOSH : prévention des blessures liées à l'énergie dangereuse
- MathWorks : équations du moteur à déplacement variable et modèle de perte
Leçon universitaire : principes de fonctionnement
NPTEL-NOC IITM présente 6.3 – Moteurs hydrauliques. La leçon aborde la relation entre déplacement du moteur, débit et couple utilisé dans cette discussion ; elle ne constitue pas une approbation de performance ou d'installation spécifique au modèle.