Wenzhou Prance Hydraulic Equipment Co., Ltd

Vitesse excessive du moteur hydraulique lors des descentes : surcharge en dépassement et débit de compensation
La survitesses du moteur hydraulique en descente se produit lorsque la gravité entraîne les roues et la transmission plus rapidement que le circuit hydraulique peut contrôler en toute sécurité. Le moteur peut alors agir comme une pompe, inversant la direction du transfert d'énergie même si le véhicule continue d'avancer. Deux questions doivent être répondues séparément : ce qui absorbe l'énergie en descente, et ce qui maintient le côté basse pression du moteur rempli d'huile ? Une alimentation de compensation peut prévenir la famine sans fournir un freinage suffisant, tandis qu'une pression de freinage forte ne garantit pas un réapprovisionnement adéquat.
Une accélération inattendue lors d'une descente est une défaillance de sécurité de la machine. Retirez l'équipement du service selon la procédure du fabricant. Cet article explique la revue d'ingénierie ; ce n'est pas une méthode d'essai sur route, une instruction de réglage des freins, ou une approbation pour utiliser un moteur hydraulique comme seul frein de service ou de stationnement.
Reconnaître le passage de la conduite à la surcourse
Sur terrain plat sous charge tractée, le circuit hydraulique fournit de l'énergie pour faire tourner le moteur et déplacer la machine. Lors d'une descente suffisamment raide, la puissance gravitationnelle peut dépasser la résistance au roulement et autres pertes. Les roues entraînent en retour le moteur. L'huile doit continuer à circuler à travers celui-ci, et l'énergie doit sortir par une voie de freinage, d'absorption ou de récupération d'énergie approuvée.
Ce changement concerne le couple et la puissance, pas simplement la direction du déplacement. Un véhicule peut avancer avec le moteur entraîné par le circuit, puis continuer à avancer avec le moteur entraîné par les roues. Étiqueter un port en permanence comme l'entrée haute pression peut donc compliquer le diagnostic. Utilisez les ports définis A et B du circuit et l'état de fonctionnement réel.
Les transmissions en circuit ouvert et en circuit fermé gèrent cette transition différemment. Une boucle fermée peut transférer de l'énergie via la pompe vers le moteur principal, sous réserve des capacités et limites spécifiques du système. D'autres configurations dissipent l'énergie par des pertes de pression contrôlées. Aucun comportement ne doit être supposé à partir de l'apparence du moteur ou d'un diagramme hydraulique générique.
Séparer le contrôle de la vitesse du réapprovisionnement en huile
Un moteur en surcourse nécessite un circuit qui contrôle le débit sortant ou contrôle autrement la vitesse de l'arbre. Il a également besoin de suffisamment d'huile du côté aspirant dans ses chambres de déplacement. Si le réapprovisionnement ne peut suivre, la pression locale peut chuter et le moteur peut subir des dommages liés à l'aération ou à la cavitation.
Une valve de vérification de réapprovisionnement n'est pas un régulateur de vitesse. Elle s'ouvre selon ses conditions de pression et aide à alimenter en huile un passage à basse pression. Elle ne garantit pas à elle seule le couple de freinage, la limite de vitesse du moteur ou la performance du frein de service. De même, un chemin de décharge de pression limite une condition de pression particulière ; ce n'est pas automatiquement un contrôleur de descente stable.
Vérifiez le circuit complet avec sa source de charge ou de compensation, ses valves de contrôle, ses chemins de décharge, le contrôle du déplacement du moteur, le contrôle de la pompe, les freins mécaniques et la logique de commande. Incluez le trajet de l'huile lors du neutre, d'une réduction de vitesse commandée, d'un arrêt d'urgence et d'une perte d'alimentation électrique. Un état stable sûr ne garantit pas une transition sûre entre les états.
Utilisez le timing des symptômes pour guider l'enquête
| Événement observé | Question principale | Mesures pour un test ingénierie | Ce que l'observation ne peut prouver seule |
|---|---|---|---|
| Le véhicule accélère à mesure que la pente augmente | Le couple en descente est-il contrôlé ? | Vitesse du véhicule et du moteur, pressions A/B, commande de frein | Que le moteur lui-même est défectueux |
| Le bruit commence pendant la surcharge | Le remplissage du côté basse pression est-il adéquat ? | Pression du côté basse pression au point spécifié, flux de charge et température | Cavitation uniquement par le son |
| La vitesse du moteur principal augmente lors de la descente | Une énergie est-elle renvoyée par la transmission ? | Vitesse du moteur, état de la pompe, pressions dans la boucle | Cette absorption du moteur est-elle dans ses limites ? |
| Les changements de vitesse sont brusques avec le déplacement du moteur | La transition de contrôle est-elle coordonnée ? | Commande et rétroaction de déplacement, pression, vitesse de l'arbre | Un déplacement plus petit est toujours plus sûr |
| Le contrôle de la descente s'affaiblit après le chauffage | Les conditions thermiques modifient-elles le contrôle ou le réapprovisionnement ? | Température de l'huile, pressions, fuite et réponse du contrôle | Une correction universelle de réglage de la vanne |
Base de tableau : comparaison qualitative d'ingénierie soutenue par Brevet du système de contrôle de survitesses. Ces entrées sont des considérations de diagnostic ou de sélection, non des évaluations de produit ou une procédure de réglage.
Ce sont des questions pour une analyse qualifiée, et non des instructions pour reproduire la panne en pente. Les instruments doivent avoir une capacité de pression appropriée, une réponse en fréquence et des dispositions d'installation. Utilisez un centre d'essais agréé ou une procédure de mise en service contrôlée avec une protection indépendante.
Calculez le débit de déplacement sans le confondre avec le débit de charge
Pour une première estimation cinématique, le débit de déplacement théorique est Q = V_g n / 1000, où Q est en L/min, le déplacement V_g en cm³/rev, et la vitesse du moteur n en rev/min. La relation décrit le déplacement de la chambre. Les débits réels des ports diffèrent en raison de fuites, de la compression et du mode de fonctionnement.
À titre d'exemple hypothétique, une unité à 80 cm³/rev et 1 500 rev/min déplace théoriquement 120 L/min. Si elle est entraînée en marche arrière à 2 000 rev/min tout en conservant ce déplacement, le chiffre devient 160 L/min. Ce sont des valeurs illustratives, non des évaluations de produits A6VM ou des points de fonctionnement admissibles.
Ne pas interpréter 160 L/min comme un débit de pompe de charge externe requis. Dans une boucle fermée, une grande partie de l'huile en circulation revient par la boucle, tandis que le système de charge compense les pertes, le rinçage et les besoins de contrôle selon la conception. Dans une configuration ouverte, le chemin de réapprovisionnement est différent. Le schéma et les calculs du fabricant doivent établir quelle source remplit chaque port en cas de dépassement de régime.
Évaluer le budget énergétique en descente
Pour un mouvement stable, la puissance gravitationnelle est approximativement P = m g v sin(θ), où m est la masse totale en mouvement, g est l'accélération gravitationnelle, v est la vitesse le long de la pente, et θ est l'angle de la pente. La résistance au roulement et d'autres forces modifient la puissance nette que le système de freinage doit gérer. L'énergie cinétique transitoire ajoute une autre exigence lors de la décélération.
Une machine hypothétique de 5 000 kg se déplaçant à 2 m/s sur une pente de 10 degrés reçoit environ 17 kW de puissance gravitationnelle avant de soustraire la résistance au roulement. La conception doit déterminer où cette puissance va pendant toute la durée de la descente. L'exemple est un exercice de comptabilité énergétique, non une pente ou une vitesse admissible.
Une valve peut créer une pression de freinage tout en convertissant l'énergie en chaleur. Un système qui contrôle la vitesse pendant quelques secondes peut surchauffer lors d'une longue descente. Examiner l'absorption continue, la capacité de refroidissement, les limites thermiques du frein, et le comportement autorisé du moteur principal en marche arrière. La pression maximale et le couple de freinage maximal ne peuvent pas se substituer à une évaluation thermique basée sur la durée.
Revoir la displacement variable avec la stratégie de contrôle complète
Changer le déplacement du moteur modifie le débit nécessaire pour une vitesse donnée et la différence de pression requise pour un couple idéal donné. Cela relie le contrôleur du moteur à la pression de freinage, au débit en boucle, et à la vitesse de l'arbre. Une commande de déplacement adaptée à l'efficacité du déplacement peut nécessiter une réponse différente lors du dépassement de régime.
Ne pas supposer que le déplacement maximum ou minimum est universellement la correction sûre. La commande appropriée dépend des limites du moteur, de l'état de la pompe, du couple de freinage disponible, de la vitesse du moteur principal, des limites de pression, et des conditions de réapprovisionnement. Un contrôleur peut également avoir des limites de taux, des surcharges hydrauliques, ou une réponse en cas de perte de puissance qui importent lors des transitions.
Comparer le déplacement commandé avec le comportement réel mesuré ou autrement vérifié. Un signal de commande seul ne prouve pas que le groupe tournant a atteint son état prévu. Vérifier le code de contrôle applicable et son diagramme de fonctionnement avant d'interpréter la pression pilote ou le courant. Les conseils génériques d'ajustement peuvent inverser la réponse prévue sur une configuration différente.
Relier la famille de moteurs sans revendiquer un système d'entraînement complet
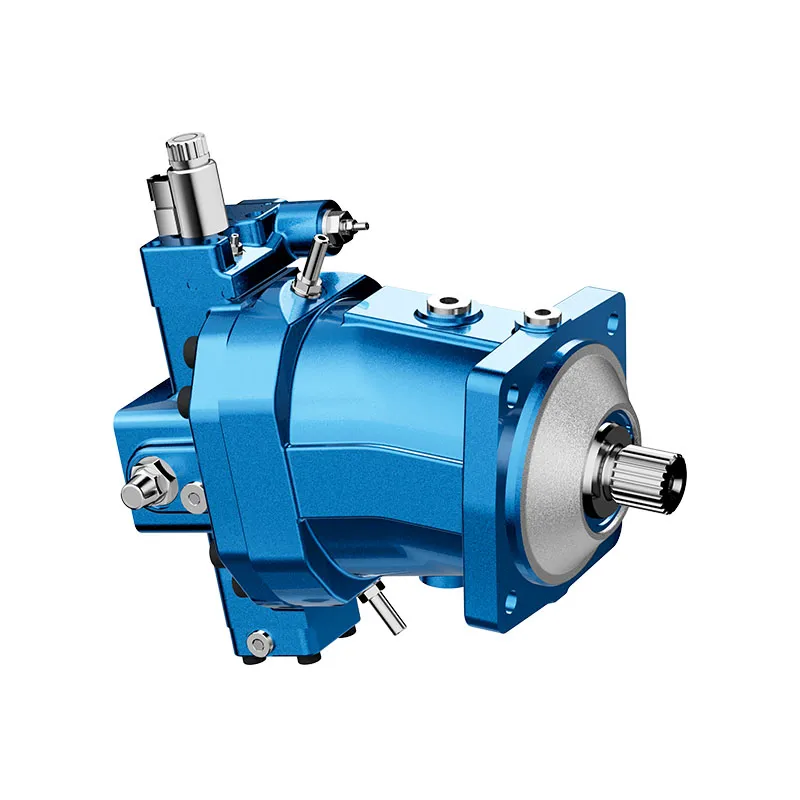
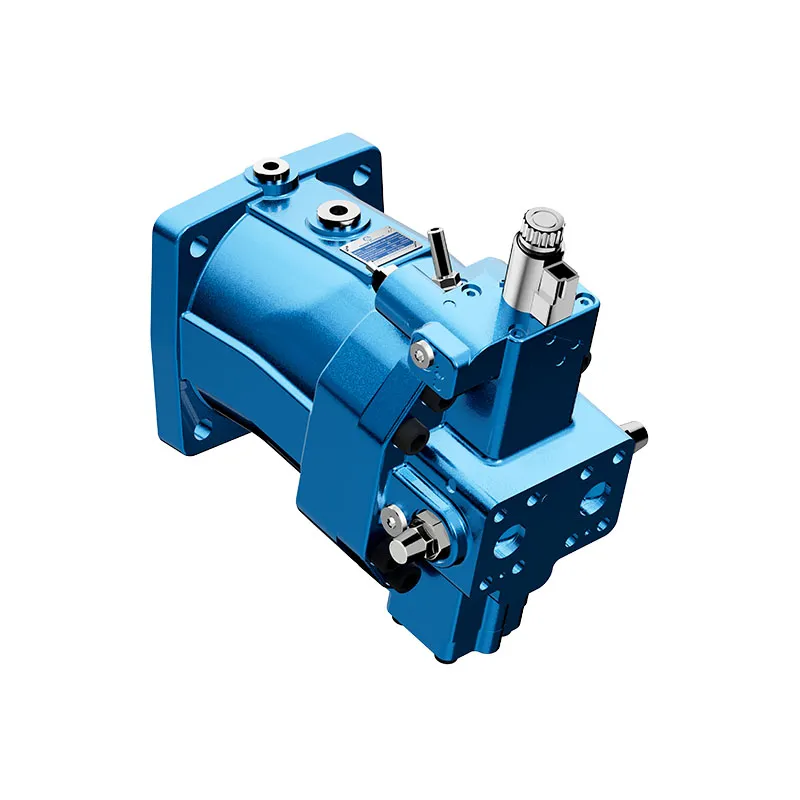
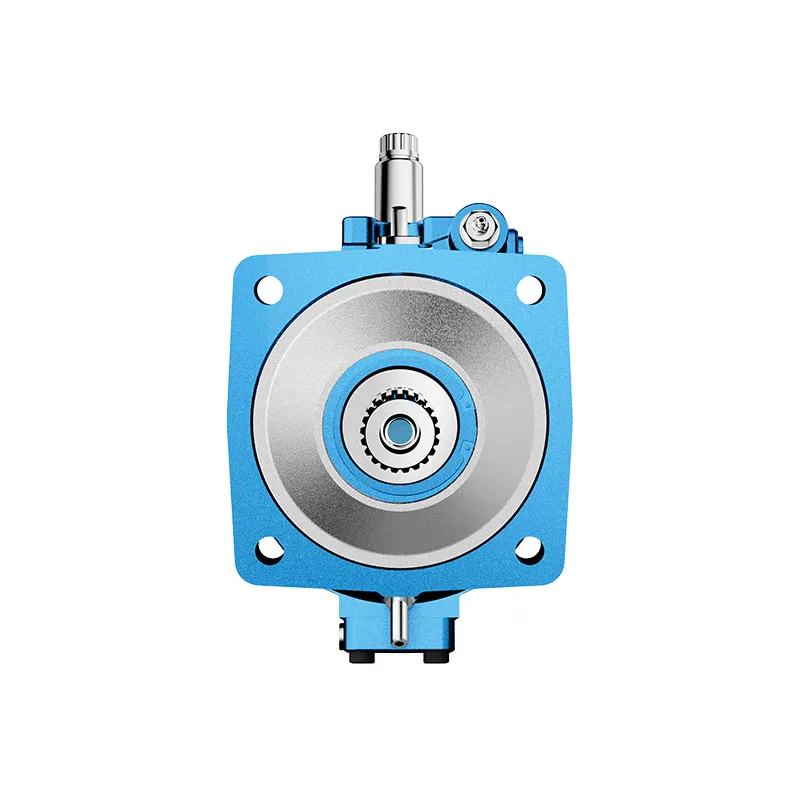
Les photographies A6VM identifient la famille de moteurs à piston de la site et l’extérieur visible. Ce ne sont pas une photographie d’une installation de freinage en descente et elles ne déterminent pas le contrôle particulier, la plage de déplacement, la cote de vitesse ou le paquet de frein fourni pour une machine.
Pour une demande de remplacement, fournissez le code complet de la plaque signalétique, la désignation du contrôle, les exigences de l’arbre et du flasque, l’agencement des ports, le schéma du circuit et la charge de transmission. Le nom de famille disponible n’est que le début de la correspondance. Confirmez les limites continues et intermittentes, la pression admissible à chaque point de référence, les conditions du fluide, les exigences de drainage du boîtier et les opérations de motorisation et de pompage permises à partir de la documentation exacte.
Un moteur physiquement interchangeable peut encore se comporter différemment si son contrôleur, sa réponse de déplacement ou son dispositif de protection diffère. Exigez une revue au niveau de la machine plutôt que de commander uniquement en fonction du déplacement ou des dimensions de montage. Conservez les exigences de frein indépendant spécifiées par le fabricant de l’équipement.
Planifiez une séquence de vérification protégée
Commencez par une revue de la documentation et de l’inspection stationnaires. Vérifiez le niveau et l’état du fluide, les codes des pièces installées, la calibration des capteurs, la configuration du contrôle, le routage des tuyaux et les réglages précédemment modifiés. Enquêter si le problème a suivi un remplacement de moteur, un changement de logiciel, une réparation de tuyau ou un changement de fluide. Cette séquence permet souvent de réduire au minimum la cause probable de la défaillance.
Avant tout test dynamique, établissez des dispositions indépendantes d’arrêt et de retenue appropriées à l’équipement et à l’installation. Définissez les critères d’arrêt à partir des limites du fabricant pour la vitesse de l’arbre, la pression du côté faible, la pression de boucle, la pression du boîtier, la température et la réponse du contrôle. Ne découvrez pas la limite de l’équipement en augmentant une pente jusqu’à ce que le contrôle soit perdu.
Enregistrez la vitesse synchronisée, la pression, l’état de déplacement, la commande du frein et la température à travers des transitions opérationnelles approuvées. Si la vitesse augmente alors que le côté faible reste suffisamment alimenté, concentrez-vous sur l’absorption d’énergie et le contrôle. Si le côté faible sort de sa plage permise, enquêtez également sur le réapprovisionnement. Les deux défauts peuvent coexister, donc une seule lecture de pression réussie ne suffit pas à clôturer l’enquête.
Spécifiez ce qui doit être démontré avant la libération
L’acceptation doit couvrir l’enveloppe de fonctionnement requise, y compris les conditions chargées et déchargées, l’huile chaude et froide si pertinent, le ralentissement commandé, la transition neutre et les réponses aux défauts spécifiés. La procédure du fabricant détermine quels états peuvent être testés et comment. Une course réussie dans une direction ou à une température donnée constitue une preuve limitée.
Le dossier final doit identifier la configuration exacte du moteur et du contrôle, les révisions du logiciel ou des réglages, les références de pression vérifiées, les dispositions de frein indépendant, la charge thermique et les résultats des tests. Rendre explicites les conditions d’exploitation permises. Si un état requis ne peut pas être vérifié en toute sécurité, garder cette limitation visible plutôt que de considérer une démonstration partielle comme une approbation pour un service normal.
Foire aux questions
Un moteur hydraulique peut-il pomper de l'huile lorsque le véhicule descend en roulant ?
Oui, le couple de l'arbre externe peut entraîner une unité hydraulique adaptée en tant que pompe. La confirmation que le moteur installé et le circuit permettent cette condition de fonctionnement, et dans quelles limites, doit être faite à partir de la documentation précise du composant et de la transmission.
Une pompe de charge plus grande empêchera-t-elle une survitesse en descente ?
Pas par lui-même. Le réapprovisionnement concerne l’alimentation en huile du côté basse pression et d’autres demandes spécifiées. La régulation de la vitesse nécessite toujours une stratégie d’absorption d’énergie et de freinage approuvée. Augmenter le débit de charge peut créer d’autres pertes ou problèmes de pression.
La cavitation est-elle toujours la cause du bruit lors d'une descente ?
Non. Le bruit peut également provenir de pulsations de pression, de composants mécaniques, de valves ou de vibrations. Établissez la pression du côté basse et l'état de fonctionnement avec des mesures approuvées plutôt que d'identifier une défaillance hydraulique uniquement par le son.
Un soupape de décharge peut-elle remplacer les freins de la machine ?
Aucune substitution générique n’est valable. Un chemin de décharge est un élément de protection de pression et peut dissiper de l’énergie, mais le freinage, l’arrêt, le stationnement et la protection contre les défauts nécessitent la conception complète et la vérification approuvées de l’équipement.
Quelles informations aident un fournisseur à examiner un moteur de remplacement?
Fournissez le code complet du moteur, les détails de contrôle, le circuit, l'enveloppe de vitesse et de charge, le service en pente, le dispositif de freinage, la plage de fluides et de températures, ainsi que les observations synchronisées des défauts. Les dimensions de montage et le déplacement nominal à eux seuls ne peuvent pas établir un comportement de descente sûr.
Ressources produits et d'ingénierie associées
Moteur à pistons haute pression hydraulique A6VM, gamme de produits de moteurs hydrauliques, Circuit de roue libre du moteur hydraulique : dérivation et débit de compensation, Contrôles de déplacement variable du moteur : pression, hydraulique et électrohydraulique. Confirmer le code complet du produit et les exigences d'application lors de la demande d'une revue de configuration.
Références techniques
- Brevet du système de contrôle de survitesses
- TPCT Collège : manuel du laboratoire d’hydraulique industrielle et de pneumatique
- NIOSH prévention des blessures dues à une énergie dangereuse incontrôlée
Cours universitaire : moteurs hydrauliques
6.4 – Les moteurs hydrauliques par NPTEL-NOC IITM fournissent des bases sur les principes de fonctionnement des moteurs. Il complète les fondamentaux des composants ; ce n’est pas une procédure de test pour le circuit complet discuté ci-dessus.