Wenzhou Prance Hydraulic Equipment Co., Ltd

Contrôles de déplacement variable du moteur : pression, hydraulique et électrohydraulique
Les types de contrôle de déplacement du moteur hydraulique diffèrent par la commande qu'ils acceptent et par les conditions de fonctionnement qu'ils sont conçus pour gérer. La commande pilote hydraulique, la commande proportionnelle électrique, le commutateur à deux positions et la commande automatique liée à la pression peuvent tous modifier le déplacement d'un moteur variable, mais ils ne produisent pas un comportement machine interchangeable. Choisissez le contrôle en fonction de l'enveloppe de couple-vitesse requise, du système de commande et de la réponse à une perte de signal. Un nom de famille de moteur ou une photographie du connecteur ne peuvent pas confirmer ces détails. Ce guide compare les fonctions de contrôle sans attribuer les codes de contrôle, la calibration ou les options d'un autre fabricant à un produit Prance.
Commencez par ce que le changement de déplacement implique
Le déplacement du moteur est le volume géométrique associé à une révolution de l'arbre. À un débit fourni inchangé, réduire le déplacement augmente généralement la vitesse potentielle. À une différence de pression inchangée, réduire le déplacement réduit généralement le couple disponible. Les résultats réels dépendent également des pertes volumétriques et mécaniques, des restrictions du circuit et de la charge.
Le contrôle modifie donc la relation entre l'entrée hydraulique et la sortie de l'arbre. Il ne permet pas une vitesse illimitée au même couple. Une machine qui passe à un déplacement plus petit pour le déplacement doit toujours avoir une capacité de pression suffisante pour supporter la charge résultante. La vitesse, la pression, le déplacement minimum et le mode de fonctionnement approuvés du moteur restent contraignants.
Le contrôle de déplacement est également différent du throttling du débit d'alimentation. Une vanne peut ralentir un moteur à déplacement fixe en réduisant le débit qui l'atteint ; un moteur variable peut changer de vitesse en modifiant sa géométrie. Les deux approches peuvent coexister dans un même système. Identifiez quel dispositif commande chaque partie de la plage de fonctionnement avant de proposer un remplacement.
Commande proportionnelle hydraulique pilote
Une commande proportionnelle hydraulique utilise une commande de pression pilote pour demander un déplacement intermédiaire dans la plage autorisée. Son avantage est la compatibilité directe avec un système de contrôle hydraulique existant. La réponse de déplacement peut dépendre de la plage de pression pilote, de la direction de la commande, de l'alimentation de contrôle disponible et de la configuration du contrôleur sélectionnée.
Ne supposez pas que plus de pression pilote signifie toujours plus de déplacement. La relation doit être indiquée pour l'ensemble du moteur et du code de contrôle. Deux unités avec le même port pilote peuvent avoir des caractéristiques de commande ou des positions finales différentes. Le circuit hydraulique doit également fournir la pression de commande requise et le comportement de décharge lors du démarrage, de l'arrêt et d'une perte d'alimentation.
Pour l'intégration, comparez la plage commandée avec la pression réellement disponible au port de contrôle du moteur sous charge. La réglage d’un régulateur pilote mesuré ailleurs peut ne pas établir la même pression lors d'une transition. Les pertes, restrictions ou une autre fonction partageant cette alimentation peuvent modifier la commande atteignant le moteur.
Commande électrique proportionnelle
Une configuration électrique proportionnelle convertit une commande électrique en une demande de déplacement via son mécanisme électrohydraulique. Cela peut soutenir un contrôle coordonné de la machine, des rampes et des modes de fonctionnement programmables. Le moteur doit toujours respecter les conditions hydrauliques spécifiées pour se déplacer et rester dans son enveloppe approuvée.
Vérifiez si l'interface attend un courant, une tension ou une autre entrée définie, et identifiez si le pilote est externe ou intégré. La seule tension de la bobine ne décrit pas la loi de commande. La disposition des broches, la plage de signal autorisée, les caractéristiques du pilote, la protection, l'étanchéité du connecteur et le comportement en circuit ouvert doivent tous correspondre à la conception de la machine.
Une commande électronique ne signifie pas automatiquement un contrôle de vitesse en boucle fermée. Un déplacement commandé peut changer tandis que la vitesse réelle varie encore avec le débit d'alimentation, les fuites et la charge. Si une précision de vitesse est requise, établissez le capteur de rétroaction, l'algorithme de contrôle et les limites dans le système complet. N'annoncez pas la précision de la vitesse uniquement par la présence d'un connecteur électrique.
Commutation de déplacement à deux positions
Un contrôle à deux positions change entre des points de déplacement définis plutôt que de sélectionner en continu chaque valeur intermédiaire comme commande opérateur. L'action peut être hydraulique ou électrique. Cela est utile lorsque la machine nécessite des plages de fonctionnement distinctes, mais la transition affecte toujours le couple, la vitesse et la pression du circuit.
Comparez les deux déplacements aux extrémités et les conditions autorisées lors du changement. Un moteur peut nécessiter une pression d'alimentation minimale ou une condition de charge spécifiée pour le changement. La vitesse de changement peut être contrôlée par la conception ou par un circuit externe. Évitez de supposer qu'une commande électrique brutale crée une transition mécanique tout aussi brutale et sûre.
Pour une transmission avec inertie ou une charge en surcharge, le changement doit être considéré en parallèle avec les dispositifs de freinage et de charge. Une augmentation de vitesse après réduction du déplacement peut dépasser le comportement prévu de la machine même si le moteur reste en dessous d'une valeur de vitesse du catalogue. La charge totale, la direction de la charge et les relations de pression sont importantes.
Commande automatique liée à la pression
Un contrôle lié à la pression ajuste le déplacement en réponse à une condition de pression de travail définie. Dans une configuration appropriée, une augmentation de la pression de charge peut demander plus de déplacement pour soutenir le couple, avec un changement correspondant de la vitesse potentielle à un débit donné. La relation exacte, le dispositif de détection, le point de départ et la plage de contrôle sont spécifiques à l’unité sélectionnée.
Cela diffère d’un opérateur commandant directement un déplacement via un régulateur pilote. L’opérateur peut demander le mouvement de la machine tandis que le contrôleur de moteur répond à la pression de charge. Un remplacement modifiant cette relation peut faire accélérer, décélérer ou déplacer différemment la transmission par rapport à la conception initiale.
Demandez comment le contrôleur se comporte lors d’un inversement de pression, du freinage, du démarrage et d’une réduction soudaine de la charge. Une brève description comme « contrôle automatique » est insuffisante. Si le fabricant propose des fonctions de surcharge ou de désactivation sélectionnables, confirmez leur but documenté et leur disponibilité pour la configuration réelle ; ne supposez pas que l’option existe dans toute la gamme.
Comparez les interfaces et les décisions qu’elles laissent ouvertes
Cette comparaison qualitative décrit les catégories de contrôle. Ce n’est pas une matrice de compatibilité pour des codes de modèles spécifiques.
| Catégorie de contrôle | Demande principale | Question d’intégration utile | Supposition courante à éviter |
|---|---|---|---|
| Proportionnel hydraulique | Pression pilote | Quelle plage de pression et quelle direction demandent chaque déplacement ? | Une pression pilote plus élevée signifie toujours plus de déplacement |
| Électrique proportionnel | Commande électrique définie | Quel pilote, quelle plage d’entrée et quel comportement en cas de défaillance sont requis ? | Une étiquette de tension prouve l’interface de commande |
| Hydraulique à deux positions | Condition de commutation hydraulique | Quels points d’extrémité et quelles conditions de décalage sont approuvés ? | Chaque condition de charge permet un changement sans restriction |
| Électrique à deux positions | Commande de commutation électrique | Que se passe-t-il après une perte de signal ou une connexion cassée ? | Sans alimentation signifie toujours l'état de machine le plus sûr |
| Automatique lié à la pression | Condition de pression de travail | Comment le déplacement réagit-il tout au long du cycle de charge ? | Une réponse en pression fournit un contrôle de vitesse en boucle fermée |
Le bon choix dépend de l'ensemble du système de contrôle. L'ajout d'électronique peut offrir une flexibilité de commande mais nécessite également un pilote compatible et une réponse aux défauts définie. Une interface hydraulique peut convenir à une machine existante mais nécessite toujours une vérification attentive de l'alimentation pilote et du routage. Aucune catégorie n'est intrinsèquement la bonne réponse pour toutes les applications.
Calculer la conséquence couple-vitesse avant de choisir les points d'extrémité
Pour un moteur idéal, la vitesse en rpm est approximativement 1 000 × le débit en L/min divisé par la cylindrée en cm³/rev. Le couple idéal en N·m est approximativement la différence de pression en bar multipliée par la cylindrée en cm³/rev divisée par 20π. Ce sont des relations d'ingénierie dimensionnelles, non des valeurs de performance garanties.
Consider an explicitly hypothetical input of 60 L/min and 150 bar pressure difference. At 100 cm³/rev, ideal speed is 600 rpm and ideal torque is about 239 N·m. At 50 cm³/rev, ideal speed doubles to 1,200 rpm while ideal torque halves to about 119 N·m. These values ignore losses and do not represent a Prance rating.
The example explains why a smaller displacement cannot preserve the same torque merely because the control command is available. Real selection must use documented efficiency, continuous and intermittent limits, minimum allowed displacement, and maximum speed under the relevant pressure conditions. Compare the load’s required torque at both speeds, including acceleration and braking demands.
Define signal loss as a machine condition
A control’s unpowered or unpressurized position is a component characteristic. Whether that position is safe depends on the machine. Moving toward maximum displacement can increase available torque and reduce speed potential, but it can also change braking pressure or stopping behavior. Moving toward minimum displacement can reduce drive torque while permitting a higher speed for an imposed flow.
Do not equate either endpoint with an independently verified safety function. Establish what the circuit does when electrical supply, pilot supply, main flow, or feedback disappears. These are different failures and may not produce the same result. The mechanical brake, load-holding devices, and emergency stopping arrangement need their own assessment.
Before testing failure behavior, secure the equipment and use the approved procedure. Never unplug a control on a moving machine merely to discover its default position. Unexpected displacement changes can alter speed and load control. Isolate stored energy before changing connectors, pilot lines, or control hardware.
Match a replacement to the actual configuration
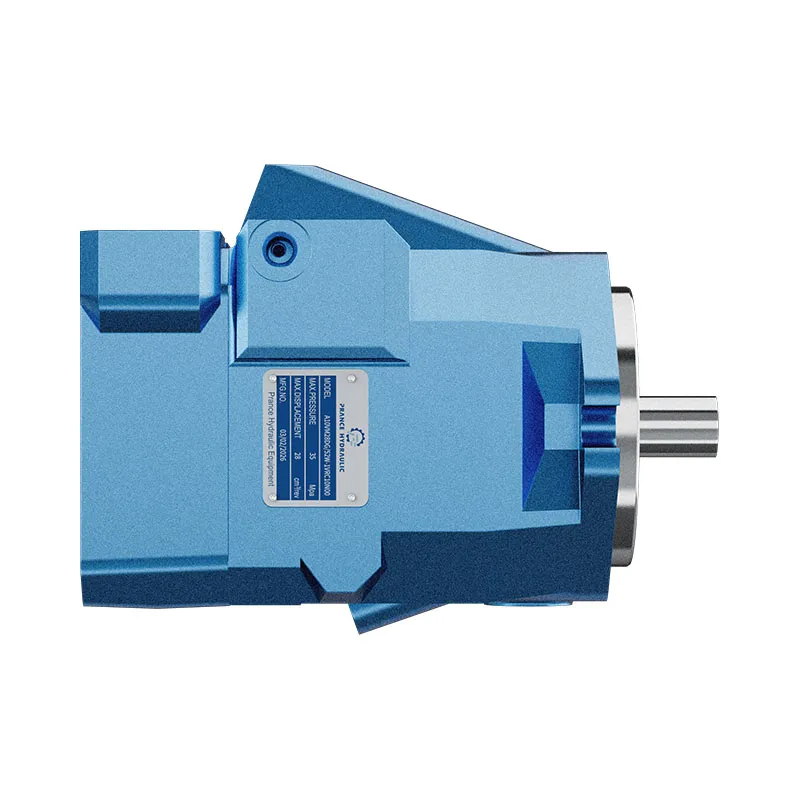
The Prance A10VM variable-displacement piston-motor page is a relevant starting point for a motor inquiry. It does not confirm that all control categories described here are offered on that product. Provide the complete existing model code and documentation, then request confirmation of the required control and operating envelope.
Include the command interface, displacement endpoints, command direction, pilot or electrical supply, shaft and mounting, rotation, ports, case-drain arrangement, and any attached valves or sensors. Explain whether the motor drives a resisting load, can be driven by the load, or operates in both conditions. Exterior fit alone does not prove functional interchangeability.
Acceptance should check displacement response, speed and torque at representative points, startup, shift transitions, and the approved response to lost command. Compare tests at consistent fluid temperature and supply conditions. Keep the agreed command-to-displacement information with the maintenance record so future replacements can be reviewed against evidence rather than memory.
Foire aux questions
Le contrôle de déplacement électrique offre-t-il une régulation automatique de la vitesse ?
Pas nécessairement. Il demande un déplacement via une interface électrique. Une régulation précise de la vitesse nécessite en plus un retour d'information approprié et un dispositif de contrôle du système.
Les commandes hydrauliques et électriques peuvent-elles être échangées sur le même corps de moteur ?
Ne supposez pas cela. Le matériel disponible, l'alimentation du contrôle interne, la calibration et les configurations approuvées varient. Confirmez une conversion documentée ou commandez la configuration complète requise.
Le contrôle à deux positions est-il identique à la rotation inverse ?
Non. Le commutateur de déplacement à deux positions modifie le volume par révolution entre des points d'extrémité définis. La direction de rotation dépend du moteur et de l'agencement du flux et de la pression du circuit.
Pourquoi la déviation minimale fait-elle partie de l'enquête?
It influences speed, available torque, and the approved operating envelope. A smaller nominal endpoint is not automatically acceptable for the required load and pressure.
Quel type de contrôle est le meilleur pour un remplacement de Prance ?
The suitable type is the one whose documented command, response, failure behavior, and operating limits match the machine. Submit the complete specification rather than selecting from the control category alone.
Ressources produits et d'ingénierie associées
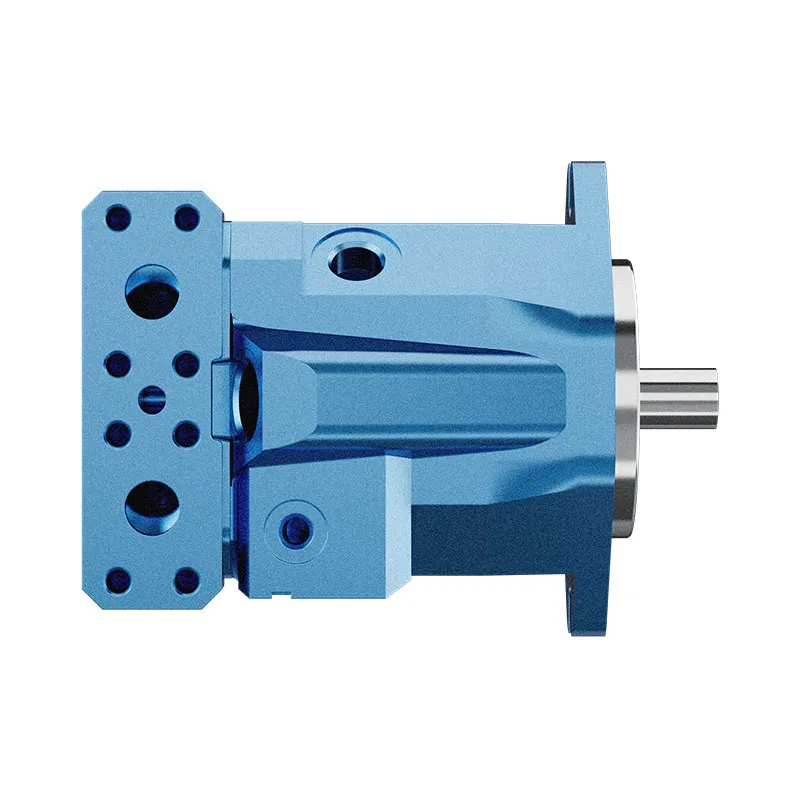
La famille de produits de la pompe à déplacement variable OEM A10VO 31 fournit une famille pertinente pour une demande de configuration. Le nom de la famille et la photographie extérieure de la source n'établissent pas la disponibilité de chaque contrôle ou option discutée ici. Ces illustrations conceptuelles ne représentent pas l'intérieur du produit ni ne fixent des limites de fonctionnement. Confirmez le code complet et la documentation approuvée. Ressources associées : Moteur à pistons à déplacement variable A10VM, gamme de moteurs hydrauliques, Quand un moteur à cylindrée variable ou fixe convient-il ?, Moteurs Hydrauliques à Deux Vitesses : Changement de Déplacement en Charge.
Sources et limites de ce guide
Les références universitaires et gouvernementales soutiennent les principes généraux d'ingénierie et de sécurité. Ce guide fournit un raisonnement de sélection indépendant et des calculs hypothétiques explicites. Aucun code de contrôle, réglage ou note du fabricant de référence ne constitue une spécification pour un produit Prance. Confirmez la configuration complète commandée.
- NPTEL : Fondamentaux de l'hydraulique industrielle des huiles et de la pneumatique
- NIOSH : prévention des blessures dues à une énergie dangereuse incontrôlée
- IIT Madras NPTEL: hydraulic motor performance and worked relationships
- VSB Technical University of Ostrava: hydraulic mechanisms and component controls
Leçon universitaire : principes de fonctionnement
NPTEL-NOC IITM presents 6.3 – Hydraulic Motors. The lesson supports the motor displacement, flow and shaft output used in this discussion; it is not a model-specific performance or installation approval.