Wenzhou Prance Hydraulic Equipment Co., Ltd

Motores Hidráulicos de Duas Velocidades: Comutação de Deslocamento Sob Carga
A mudança de deslocamento do motor hidráulico de duas velocidades altera o volume de óleo necessário para uma revolução do eixo. Com o mesmo fluxo entregue, reduzir o deslocamento aumenta a velocidade teórica e reduz o torque disponível à mesma diferença de pressão. Uma mudança segura, portanto, depende da carga, da velocidade permitida do motor, do fornecimento de controlo e da estratégia de travagem da máquina. Um comando de duas posições não é permissão para mudar de velocidade sob qualquer carga. Confirme as instruções exatas do motor e do controlo antes de colocar em funcionamento ou alterar um limiar de comutação.
Este artigo explica a mudança entre dois estados de deslocamento aprovados. Não fornece uma pressão de comutação universal, configuração de controlo de substituição ou modificação de velocidade na estrada.
O que significa “duas velocidades” no motor
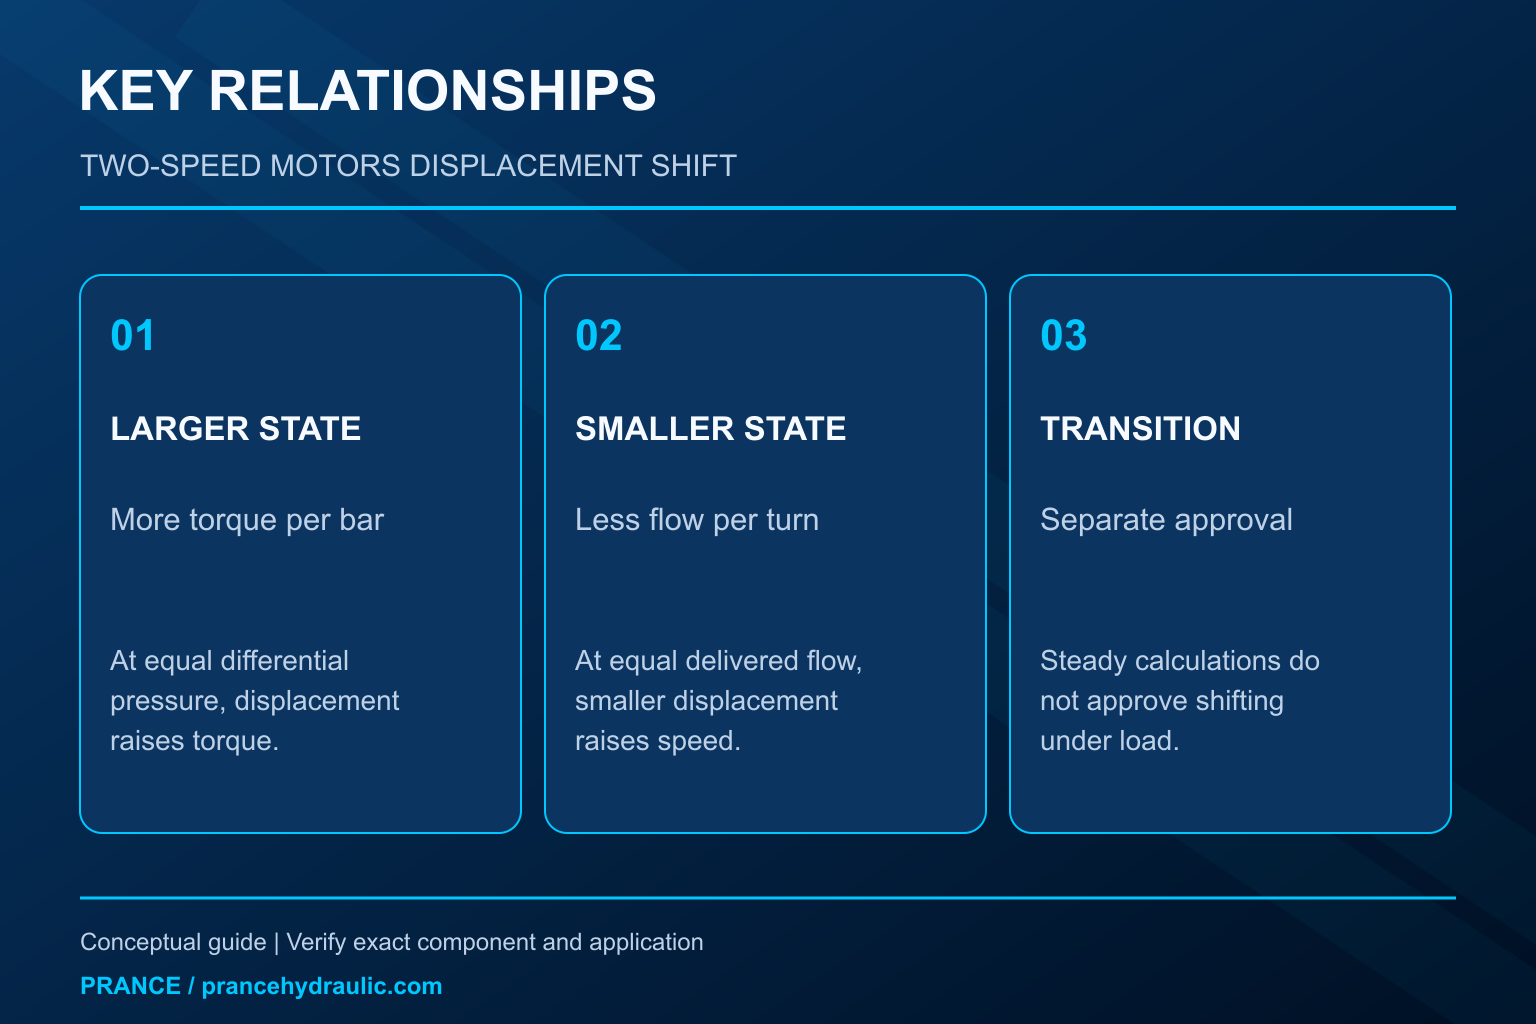
Um acionamento hidráulico de duas velocidades pode obter duas faixas de velocidade ao comandar dois estados de deslocamento. O estado maior normalmente fornece maior torque para uma dada diferença de pressão, enquanto o estado menor necessita de menos volume de entrada por revolução. A velocidade real também depende do fluxo entregue, de perdas por fuga e da carga. As etiquetas “baixa” e “alta” descrevem a faixa resultante, não necessariamente o estado elétrico de um solenóide.
Um motor de deslocamento variável pode ter um controlo de dois pontos, um controlo proporcional, um controlo automático dependente de pressão ou uma combinação. Dois interruptores numa máquina não identificam o mecanismo do motor. Algumas máquinas obtêm faixas de velocidade através do controlo da bomba ou de uma caixa de velocidades. Estabeleça onde ocorre a mudança de relação antes de diagnosticar o motor.
Para uma consulta à família Prance A6VM, a ligação relevante é uma aplicação de motor de pistão de deslocamento variável. A família de produtos por si só não estabelece controlo de dois pontos, limites de deslocamento ou condições de comutação permitidas para a unidade oferecida. Estes requerem o código de encomenda completo e documentação aprovada. Não inferir a opção selecionada a partir de uma fotografia do catálogo.
Calcule ambos os estados estacionários antes de considerar a transição
Para um motor ideal, a velocidade em rotações por minuto é fornecida pelo fluxo em litros por minuto multiplicado por 1.000 e dividido pelo deslocamento em centímetros cúbicos por revolução. Com uma eficiência volumétrica declarada, um cálculo aproximado da velocidade do motor é n = 1.000 × Q × ηv / Vg. Use dados de eficiência para o ponto de operação real em vez de emprestar um valor de catálogo de uma condição diferente.
O torque ideal em newton metros é aproximadamente Δp × Vg / 62,83 quando a diferença de pressão está em bar e o deslocamento em centímetros cúbicos por revolução. O torque aproximado do eixo inclui a eficiência mecânica aplicável. Diferença de pressão significa pressão de entrada menos pressão de saída; a pressão manométrica de entrada sozinha pode superestimar a diferencial útil quando o lado de retorno está pressurizado.
Estas relações seguem a conservação de volume e a relação de torque pressão-deslocamento descrita no modelo de motor MathWorks. Esse modelo também separa perdas por fuga e fricção. Seus parâmetros padrão e limites de transição numérica são entradas de simulação, não aprovações ou classificações de comutação para um motor físico.
Uma mudança de deslocamento ilustrativa
Suponha um motor hipotético que recebe 60 L/min e muda entre 80 e 40 cm³/rev. Ignore perdas apenas para tornar visível a relação. As velocidades ideais são 750 e 1.500 rpm. Com uma diferença de pressão fixa de 160 bar, os torques ideais são cerca de 204 e 102 N·m. Estes valores são um exemplo, não especificações do produto Prance.
O estado menor, portanto, não pode fornecer o torque original à mesma diferença de pressão. No cálculo ideal, manter cerca de 204 N·m a 40 cm³/rev exigiria aproximadamente 320 bar. Isto não é uma recomendação para aumentar a pressão. Se a pressão requerida exceder um limite aprovado, o estado menor é inadequado para essa carga, mesmo oferecendo uma velocidade sem carga atraente.
| Condição de exemplo | Deslocamento | Fluxo | Velocidade ideal | Torque ideal a 160 bar de diferencial | Implicação de engenharia |
|---|---|---|---|---|---|
| Estado maior | 80 cm³/rev | 60 L/min | 750 rpm | Aproximadamente 204 N·m | Maior torque por bar |
| Estado menor | 40 cm³/rev | 60 L/min | 1.500 rpm | Aproximadamente 102 N·m | Velocidade mais alta, mas menor torque por bar |
| Estado menor com demanda de torque original | 40 cm³/rev | O fluxo deve corresponder à velocidade resultante | Não estabelecido apenas pelo torque | Aproximadamente 204 N·m precisariam de cerca de 320 bar idealmente | Verifique os limites; não aumente a pressão para forçar a mudança |
A tabela assume condições estáveis e ignora vazamentos, fricção, aceleração e interações do circuito. Seu objetivo é rejeitar um ponto de operação ruim antes do teste, não prever a pressão de pico transitória ou a velocidade final carregada.
Por que a velocidade real pode não dobrar
Uma razão de deslocamento de dois não garante uma razão de velocidade de dois em serviço. A bomba pode atingir um limite de potência ou fluxo à medida que a pressão aumenta. Outros ramos podem consumir fluxo, o controlador pode reduzir deliberadamente a entrega da bomba, ou vazamentos podem mudar com a pressão e temperatura. Meça o fluxo do ramo do motor em vez de assumir que o fluxo da placa de identificação da bomba chega ao motor.
Há também uma distinção entre a velocidade do eixo do motor e a velocidade da máquina. Uma caixa de engrenagens, diâmetro da roda, relação de correia ou conexão mecânica escorregadia podem alterar o resultado observado. Use o mesmo limite de medição para ambos os estados de deslocamento. Uma exibição da máquina pode mostrar uma velocidade de deslocamento calculada em vez de uma velocidade do motor medida.
Se a velocidade do eixo aumenta pouco após as mudanças de comando, verifique primeiro se o deslocamento realmente mudou e se o fluxo disponível permaneceu comparável. Não condene imediatamente o motor. Por outro lado, um grande aumento de velocidade sob carga leve não estabelece torque adequado ou troca segura sob a carga de operação mais severa.
A transição tem seus próprios limites
Durante uma mudança de deslocamento, o sistema rotativo possui inércia e o circuito hidráulico tem conformidade. A velocidade do eixo não pode saltar instantaneamente de um valor constante para outro. A incompatibilidade entre o fluxo de entrada, a mudança de deslocamento e a aceleração mecânica pode produzir excursões de pressão ou uma taxa de aceleração inesperada.
Uma mudança para um deslocamento maior pode exigir mais óleo na velocidade existente. Em algumas condições, a carga acionada continua a girar e a unidade hidráulica pode entrar em regime de bombeamento. Uma mudança para um deslocamento menor pode reduzir a capacidade de torque enquanto a carga ainda exige o torque anterior. O circuito deve gerenciar essas condições através de seu arranjo de controle e proteção aprovado.
Por essa razão, utilize a envelope de comutação permitida pelo fabricante, incluindo quaisquer restrições de carga, pressão, velocidade, temperatura e direção. Um cálculo em estado estacionário não pode estabelecer esse envelope. Nunca crie um teste bypassando uma válvula de freio, desativando um bloqueio ou aumentando a configuração de alívio até que a máquina complete a mudança.
Fornecimento piloto e comando elétrico são evidências diferentes
Alguns controles de deslocamento requerem pressão hidráulica para mover o mecanismo de controle, mesmo quando o operador seleciona o estado eletricamente. Um comando elétrico válido pode coexistir com pressão de controle inadequada, um caminho piloto restrito ou um arranjo de controle que não tenha atendido às suas condições de habilitação. O fornecimento mínimo e sua conexão são específicos para o controle exato.
Leia o esquema para identificar onde a pressão de controle se origina e se é interna ou externa. Não assuma que a pressão de entrada do motor e a pressão de controle são medições intercambiáveis. Um fornecimento que é adequado durante uma direção de operação pode comportar-se de forma diferente durante outra, dependendo do circuito.
Para um controle elétrico, verifique o estado comandado, fornecimento permitido, conector e qualquer retroalimentação através de pontos de teste aprovados. Não atribua “energizado equivale a deslocamento pequeno” com base na experiência geral. Os estados padrão e energizado pretendidos devem vir do esquema de fiação e controle específico, especialmente onde um estado padrão afeta o manuseio do veículo.
Coordene o deslocamento com freios e cargas de sobrevelocidade
Um motor hidráulico que aciona uma carga suspensa, um guincho ou uma função de deslocamento em descida necessita de uma estratégia de travagem revista. Selecionar um deslocamento maior não substitui um freio mecânico ou um circuito de controlo de carga corretamente especificado. A carga pode fazer o motor girar após a diminuição do comando da bomba, e o fluxo e a pressão resultantes devem ter um caminho controlado.
Revise o libertar do freio, desaceleração, disposições anti-cavitação e sequenciamento de deslocamento em conjunto. O seu timing deve vir do projeto da máquina. Uma mudança bem-sucedida em terreno plano sem carga não prova que a mesma sequência seja segura numa inclinação ou com carga suspensa.
Before inspection, immobilize the machine, support loads mechanically, isolate all energy sources, and verify stored energy is released using the approved method. NIOSH hazardous-energy guidance applies to this preparation. Do not rely on a selected speed range or an unpowered valve to hold a load while someone works on the drive.
Diagnose a failed or harsh range change
Begin with a precise description: no change, delayed change, pressure spike, speed surge, or inability to carry the load in the smaller state. Note whether the problem occurs in both directions and whether it began after maintenance, a controller update, or a motor replacement. Those distinctions help separate an incorrect configuration from wear or supply trouble.
Compare command timing, actual shaft speed, motor-branch flow, both working-port pressures, and the permitted control-pressure measurement. Use synchronized records if the event is brief. A slow gauge and a display refreshed once per second can miss the relationship between a command and the resulting transient.
If the command changes but the hydraulic state does not, investigate enabling conditions and control supply through the approved procedure. If displacement changes but pressure rises toward a limit and speed falls, reassess torque demand and available power. If a shift is harsh, examine the specified sequencing and response arrangement instead of adding a generic time delay or changing an internal restriction.
Choose the switching point from the complete duty
The useful switching point is constrained by the available torque in the smaller state and the speed limit in either state. Plot or tabulate the machine’s required torque and speed against the permitted motor operating data. Include acceleration, cold operation, and the highest credible load, not just the normal unloaded travel condition.
A controller may use load-related pressure as one input, but pressure alone does not describe every hazard. Return pressure affects the useful differential, and rapid load changes can occur before a steady pressure threshold gives a reliable indication. An automatic threshold or hysteresis band therefore belongs to the machine’s validated control strategy.
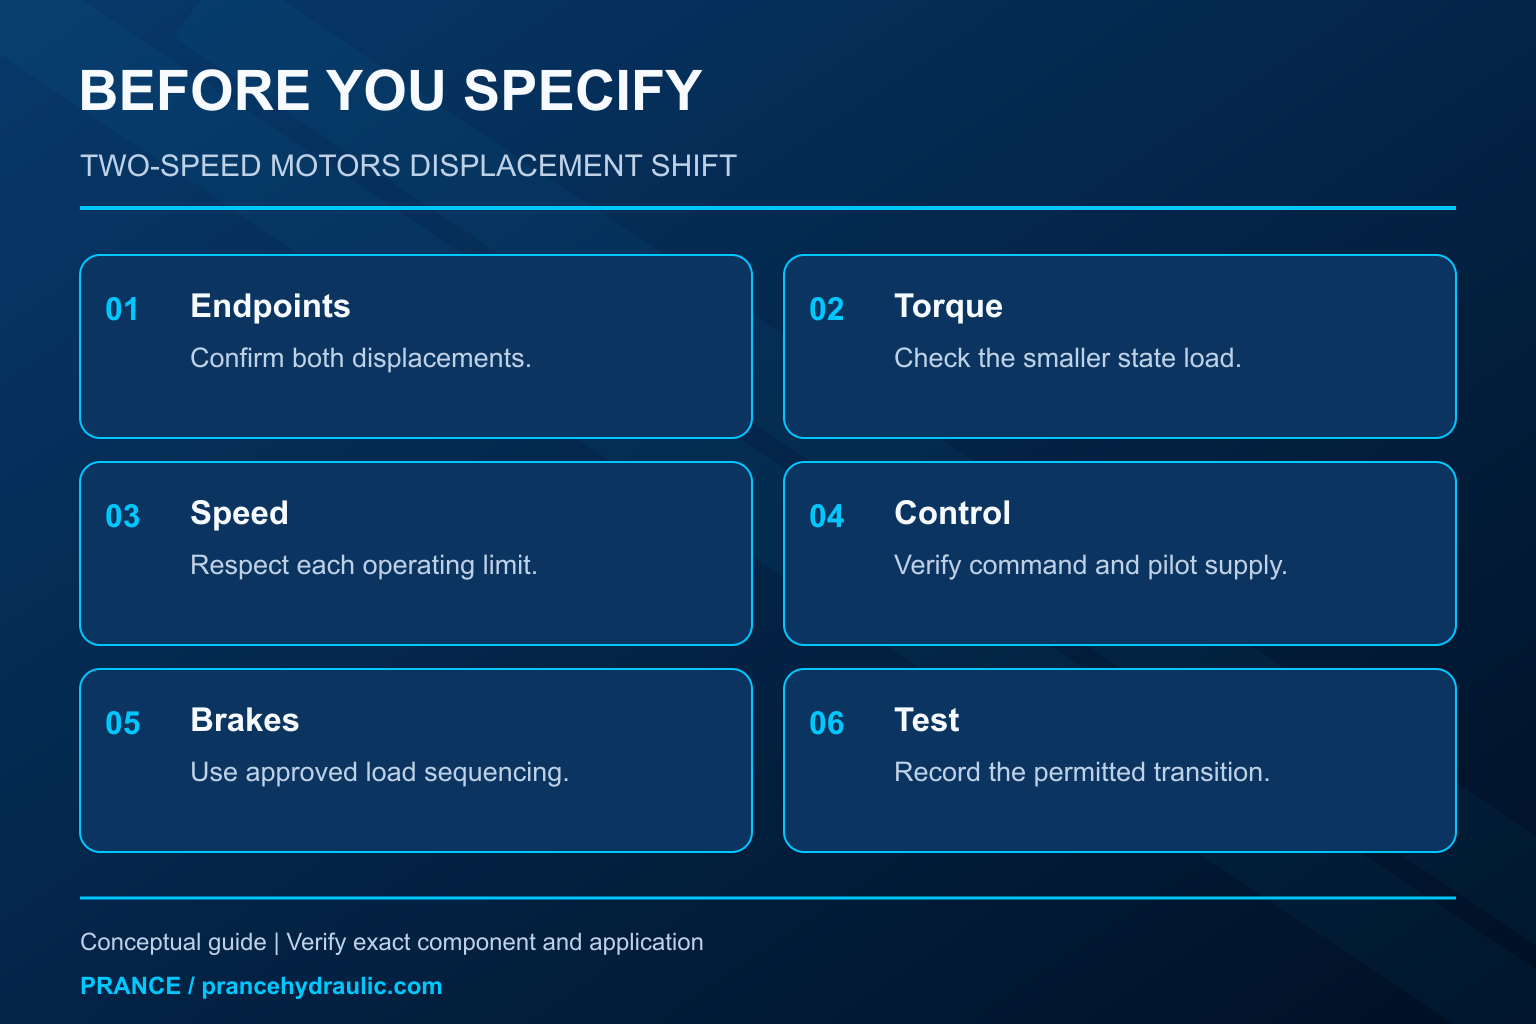
For procurement, specify both displacement endpoints, continuous and transient duty, permitted shaft speed, load inertia, control supply, braking arrangement, and required default state. Ask the supplier to confirm the exact option and switching conditions. This gives a clearer acceptance criterion than asking for “a two-speed motor” with matching mounting dimensions.
Verify the result within an approved test plan
After repair or configuration confirmation, qualified personnel should repeat the permitted test in stages. Confirm state identification and command behavior before progressing to the authorized load conditions. Record speed and pressure response during both permitted transitions, and stop at the first unexpected movement, limit approach, or abnormal leakage.
Compare the measured steady states with the expected flow-displacement relationship while accounting for actual efficiency and temperature. Then compare transient behavior with the machine’s acceptance criteria. Keep these two results separate: a motor can reach the expected final speed while producing an unacceptable transition.
Document the final control code, approved settings, software version where applicable, and measured conditions. A replacement should be accepted against that complete configuration. Similar shaft dimensions and a successful no-load spin do not establish equivalent displacement control or safe load behavior.
Perguntas frequentes
A metade do deslocamento significa sempre o dobro da velocidade?
Apenas na comparação ideal com fluxo entregue inalterado. A velocidade real também depende de fugas, fluxo disponível da bomba, limites de potência e carga. Verifique o limite de velocidade do motor real antes de tratar a relação teórica como um ponto de operação permitido.
Um motor de duas velocidades pode mudar de velocidade sob carga total?
Only if the exact motor control and machine design permit that condition. There is no universal approval. Smaller displacement reduces torque per bar, and the transition may impose additional pressure and acceleration demands.
O solenóide energizado está sempre no estado de alta velocidade?
Não. Os estados padrão e energizado dependem do arranjo de controlo e da fiação. Identifique-os a partir do código de encomenda completo e do diagrama aprovado. Não deduza um estado seguro de outra série de motores.
Por que o motor para após selecionar alta velocidade?
The smaller displacement may require more pressure than the circuit can safely provide for the load, or available flow and power may fall. Confirm the displacement state, pressure differential, and branch flow before assigning the cause to motor wear.
A comutação de deslocação pode substituir um freio de retenção de carga?
No. A displacement command is not an independent means of securing an overrunning or suspended load. Use the specified mechanical support, brake, and hydraulic load-control arrangement, with sequencing validated for the machine.
Produtos e recursos de engenharia relacionados
The Hydraulic High Pressure Piston Motor A6VM is the relevant product category for this guide. The illustrations explain concepts and do not depict the product internals or establish operating limits. Confirm the complete code and approved documentation. Related resources: Motor de Pistões Hidráulicos de Alta Pressão A6VM, Área de atuação do motor hidráulico, Como é que o binário e a velocidade devem moldar uma análise de um motor hidráulico?, Quando é que se adequa um motor de cilindrada variável ou fixa?.
Sources and limits of this guide
University and primary technical sources support general principles only. Product ratings, control options and permitted settings require the exact ordered configuration and its approved documentation.
- NPTEL: Fundamentos de Hidráulica e Pneumática Industrial
- NIOSH: prevenção de lesões causadas por energia perigosa
- MathWorks: variable-displacement motor equations and loss model
University lesson: operating principles
NPTEL-NOC IITM presents 6.3 – Hydraulic Motors. The lesson supports the motor displacement, flow and torque relations used in this discussion; it is not a model-specific performance or installation approval.