Wenzhou Prance Hydraulic Equipment Co., Ltd

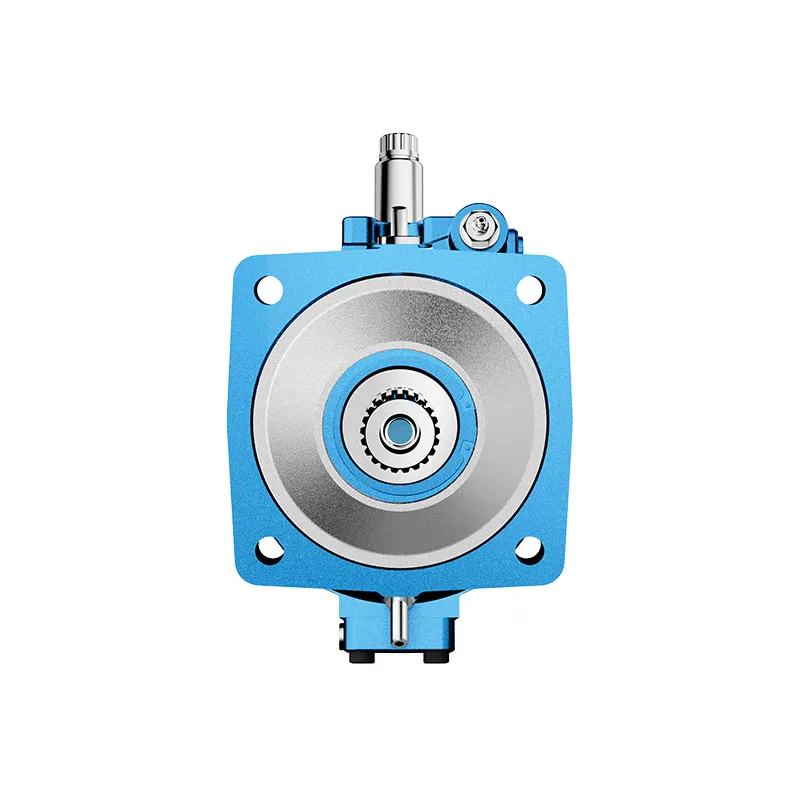
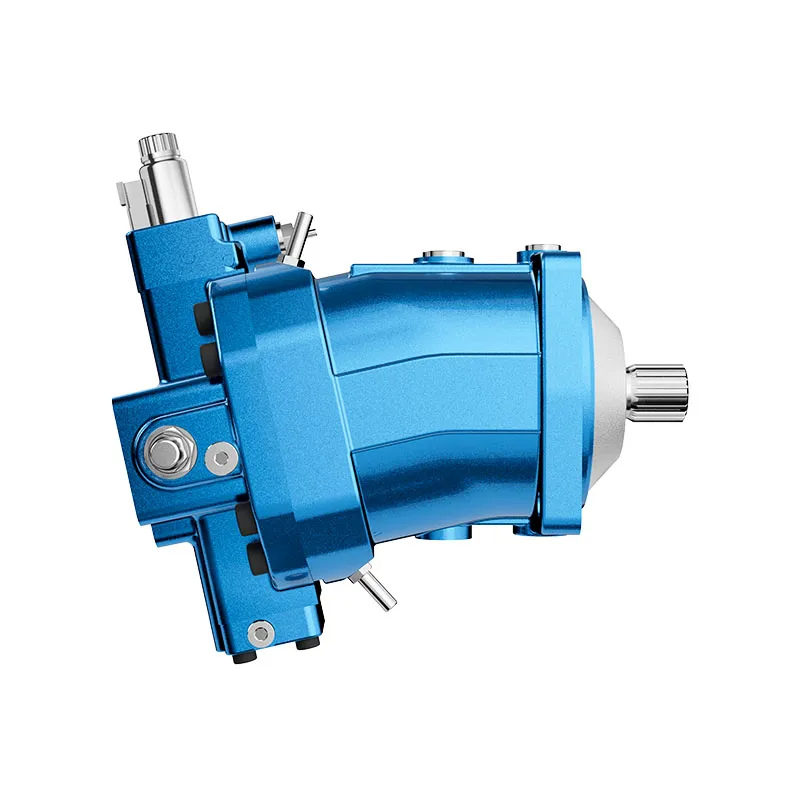
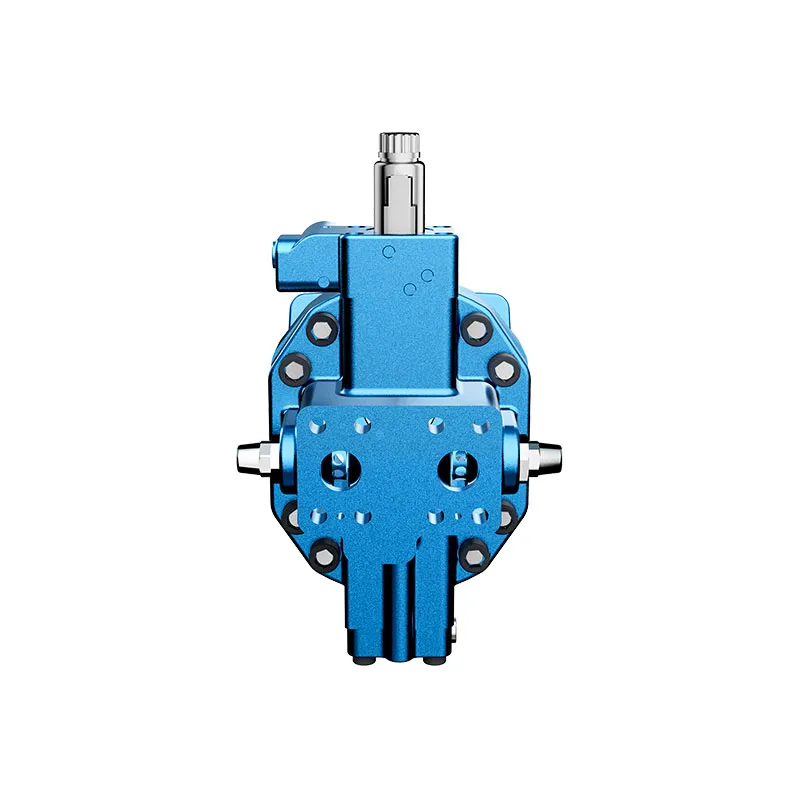
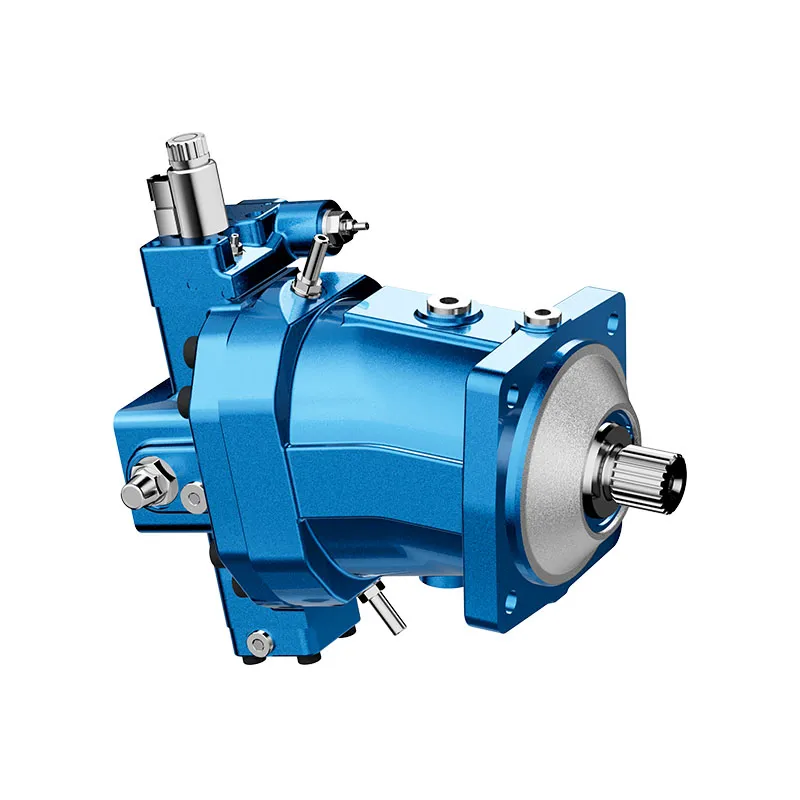
A6VM Variable Displacement Bent Axis Motor
The A6VM variable displacement bent-axis motor is selected around the required torque-speed envelope and control behavior. Its available displacement settings can cover different operating points, but each setting remains subject to pressure, speed and duty limits.
- Motor de eixo inclinado variável
- Multiple displacement-control arrangements
- Flushing and boost valve options
- Counterbalance configuration must be specified
PRANCE HYDRAULIC · PRODUCT SERIES
A6VM Variable Displacement Bent Axis Motor
Axial piston; bent axis, variable displacement · Confirm open or closed circuit configuration
The A6VM variable displacement bent-axis motor is selected around the required torque-speed envelope and control behavior. Its available displacement settings can cover different operating points, but each setting remains subject to pressure, speed and duty limits.
Model
✓
Request a QuotationVer Dados Técnicos e Folha de DadosA6VMAxial piston; bent axis, variable displacement
Confirm the complete model and approved specification with Prance Hydraulic. Product-series references alone do not establish interchangeability.
Configuration review · Technical documentation · Product selection
Detalhes do Produto
- Motor de eixo inclinado variável
- Multiple displacement-control arrangements
- Flushing and boost valve options
- Counterbalance configuration must be specified
CATEGORIES: Motor de pistões, Motor de pistões de cilindrada variável
A6VM Features & Application
Motor de eixo inclinado variável
Specify the displacement range or switching arrangement and verify performance at each required setting.
Multiple displacement-control arrangements
Match the complete control option and its command requirements to the existing controller. Similar housings can use different control arrangements.
Flushing and boost valve options
Account for pilot or replenishment demand and the relevant pressure limits. Include filtration and the return or drain route in the circuit review.
Counterbalance configuration must be specified
Specify the full MS order code, installation drawing and operating duty so the quotation can identify the proposed configuration.
A6VM Specifications
| Series / model | A6VM |
|---|---|
| Product type | A6VM Variable Displacement Bent Axis Motor |
| Design | Axial piston; bent axis, variable displacement |
| Circuit / selection | Confirm open or closed circuit configuration |
| Published technical-table sizes | 28, 55, 80, 107, 140 and 160 |
| Displacement and control | Match size and control to the exact offered configuration |
A6VM Selection & Configuration
The A6VM variable displacement bent-axis motor is selected around the required torque-speed envelope and control behavior. Its available displacement settings can cover different operating points, but each setting remains subject to pressure, speed and duty limits.
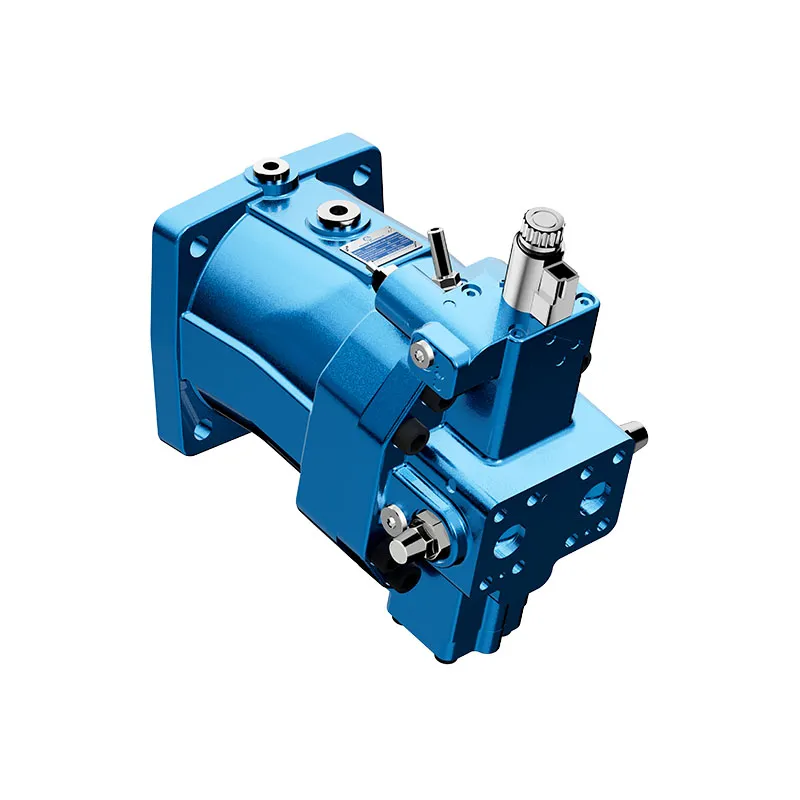
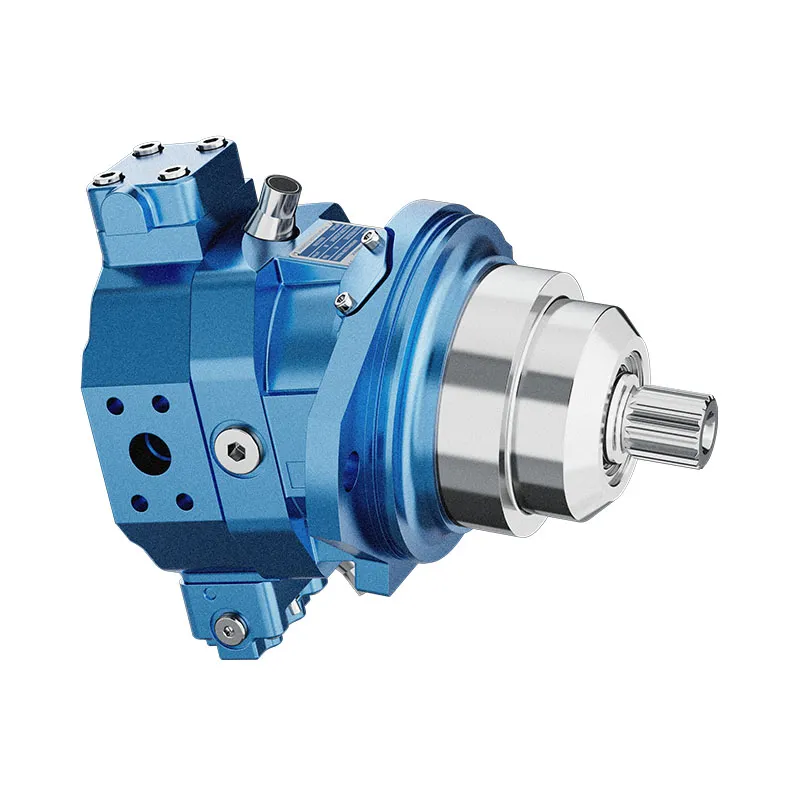
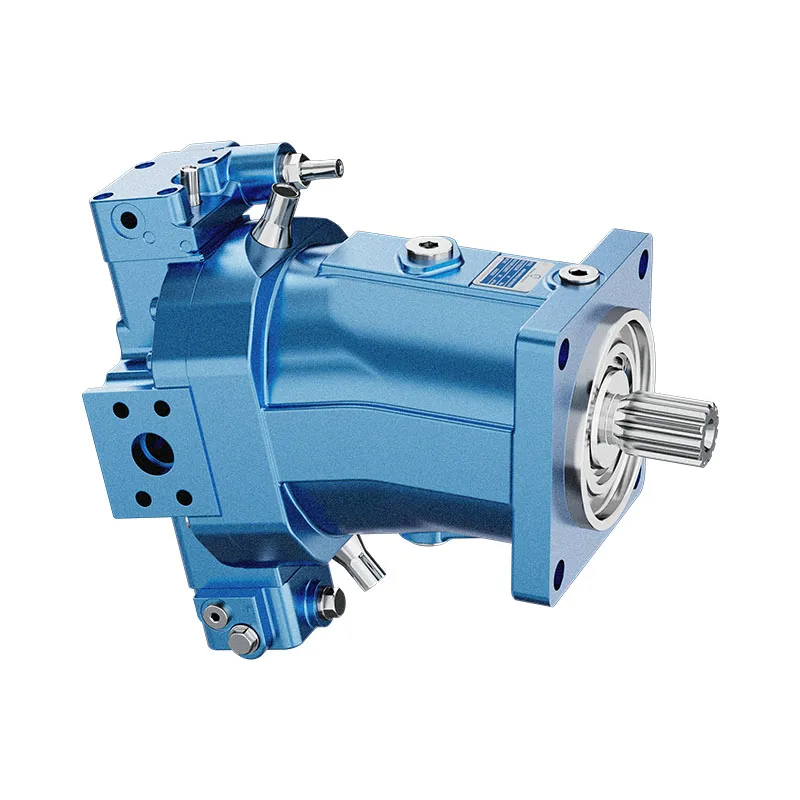
Compare starting, continuous and high-speed duty separately. Provide the control type and desired displacement on loss of command or pilot pressure. Confirm whether flushing, boost or counterbalance components are included rather than inferring them from the product photograph.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
Hydraulic pumps · Hydraulic motors · Hydraulic valves
Send the MS nameplate, operating requirements and installation drawing for a configuration review before quoting.
- Model review — send the full model code or an existing nameplate photograph.
- Interface matching — confirm shaft, mounting flange, rotation and ports.
- Operating conditions — provide flow, pressure, speed, fluid and duty cycle.
- Documentation — request the relevant product data and drawings for your review.

A6VM Buying Guide
Use this sequence to prepare the A6VM configuration for review and quotation.
- Define starting and continuous torque, speed range and duty cycle.
- Specify available flow, work-port pressure difference and return pressure.
- Confirm the displacement setting and required behavior during starting and stopping.
- Check shaft, mounting pilot, flange, port orientation and external loads.
- Review case drainage, replenishment and any displacement control.
- Specify fluid conditions and any independent braking requirement.
- Approve the complete model, operating envelope, drawing and quantity.
Selection, Documentation & Project Support

Selection Support
Learn more →Share your hydraulic circuit, operating point and installation requirements for a configuration discussion.
Flow · Pressure · Speed · Interfaces

Technical Resources
Learn more →Review product documentation, model codes and technical data before finalizing the specification.
Datasheets · Model codes · Drawings

Project Inquiries
Learn more →Send your required model, quantity, application and project requirements to discuss your inquiry.
Product inquiries · Configuration review
Configuration, Quantity & Delivery
Confirm the complete MS code, approved drawing and operating limits. Availability, quantity, documentation and delivery date are confirmed in the quotation.
Discuss Your A6VM Application
Send the full model code, operating duty, installation details and quantity.
Request a A6VM QuotationA6VM Questions Before Ordering
What type of product is the A6VM?
AA6VM Variable Displacement Bent Axis Motor. Design: Axial piston; bent axis, variable displacement. Confirm open or closed circuit configuration. Confirm the complete order code for the offered version.
Can a similar motor replace the A6VM?
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
A6VM Technical Data & Documents
View A6VM catalog data and operating conditions
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
Dados técnicos
| Tamanho | NG | 28 | 55 | 80 | 107 | 140 | 160 | ||
| Deslocamento geométrico, por volta1) | Vgmax | cm3 | 28.1 | 54.8 | 80 | 107 | 140 | 160 | |
| Vgmin | cm3 | 0 | 0 | 0 | 0 | 0 | 0 | ||
| Vgx | cm3 | 18 | 35 | 51 | 68 | 88 | 61 | ||
| Velocidade máxima de rotação2)(enquanto cumpre o caudal de entrada máximo admissível) | às Vgmax | nnome | rpm | 5550 | 4450 | 3900 | 3550 | 3250 | 3100 |
| às Vg<Vgx | nmáx | rpm | 8750 | 7000 | 6150 | 5600 | 5150 | 4900 | |
| onde Vir | nmáx | rpm | 10450 | 8350 | 7350 | 6300 | 5750 | 5500 | |
| Caudal de entrada3) | à nnom e Vgmax | qvmax | l/min | 156 | 244 | 312 | 380 | 455 | 496 |
| Binário4) | às Vgmax e Δp=400bar | T | Nm | 179 | 349 | 509 | 681 | 891 | 1019 |
| às Vgmax e Δp = 350 bar | T | Nm | 157 | 305 | 446 | 596 | 778 | 891 | |
| Rigidez torcional | Vgmax a Vg/2 | cmin | kNm/rad | 6 | 10 | 16 | 21 | 34 | 35 |
| Vg/2 a 0 (interpolado) | cmin | kNm/rad | 18 | 32 | 48 | 65 | 93 | 105 | |
| Momento de inércia para o grupo rotativo | JTW | kgm2 | 0.0014 | 0.0042 | 0.008 | 0.127 | 0.0207 | 0.0253 | |
| Aceleração angular máxima | α | rad/s2 | 47000 | 31500 | 24000 | 19000 | 11000 | 11000 | |
| Volume de processos | V | l | 0.5 | 0.75 | 1.2 | 1.5 | 1.8 | 2.4 | |
| Peso aprox. | m | kg | 16 | 28 | 36 | 46 | 61 | 62 | |
| Tamanho | NG | 200 | 250 | 355 | 500 | 1000 | ||
| Deslocamento geométrico, por volta1) | Vgmax | cm3 | 200 | 250 | 355 | 500 | 1000 | |
| Vgmin | cm3 | 0 | 0 | 0 | 0 | 0 | ||
| Vgx | cm3 | 76 | 205 | 300 | 417 | 1000 | ||
| Velocidade máxima de rotação2)(enquanto cumpre o caudal de entrada máximo admissível) | às Vgmax | nnome | rpm | 2900 | 2700 | 2240 | 2000 | 1600 |
| às Vg<Vgx | nmáx | rpm | 4600 | 3300 | 2650 | 2400 | 1600 | |
| onde Vir | nmáx | rpm | 5100 | 3300 | 2650 | 2400 | 1600 | |
| Caudal de entrada3) | à nnom e Vgmax | qvmax | l/min | 580 | 675 | 795 | 1000 | 1600 |
| Binário4) | às Vgmax e Δp=400bar | T | Nm | 1273 | - | - | - | - |
| às Vgmax e Δp = 350 bar | T | Nm | 1114 | 1391 | 1978 | 2785 | 5571 | |
| Rigidez torcional | Vgmax a Vg/2 | cmin | kNm/rad | 44 | 60 | 75 | 115 | 281 |
| Vg/2 a 0 (interpolado) | cmin | kNm/rad | 130 | 181 | 262 | 391 | 820 | |
| Momento de inércia para o grupo rotativo | JTW | kgm2 | 0.0353 | 0.061 | 0.102 | 0.178 | 0.55 | |
| Aceleração angular máxima | α | rad/s2 | 11000 | 10000 | 8300 | 5500 | 4000 | |
| Volume de processos | V | l | 2.7 | 3.00 | 5.0 | 7.0 | 16.0 | |
| Peso aprox. | m | kg | 78 | 100 | 170 | 210 | 430 | |
Gama de velocidades
A velocidade de rotação mínima $n$min is not restricted. Please consult us regarding applications requiring uniformity of the rotatory motion at low speeds. 1)The minimum and maximum displacement can be steplessly adjusted,(standard setting for sizes 250 to 1000 if ordering code is missing.Vgmin =0,2×Vgmáx, VG Max = Vgmasx) 2) The values are applicable: -for the optimum viscosity range from Voptar=36 a 16 mm2/s -with hydraulic fluid based on mineral oils 3)Observe limitation of displacement due to counterbalance valve 4) Torque without radial force, with radial force.Aviso
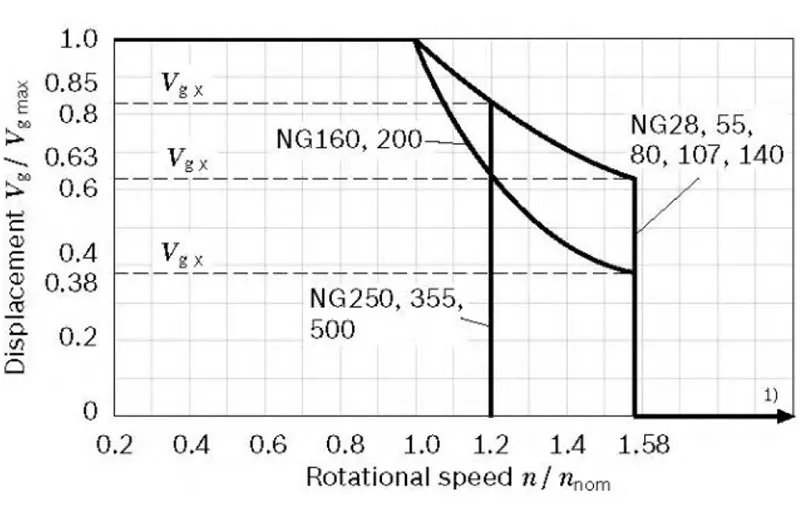
▶Theoretical values, without efficiency and tolerances;values rounded ▶Operation above the maximum values or below the minimum Values may result in a loss of function, a reducd service life or in the destruction of the axial piston unit. Other permissible limit values, such as speed variation, reduced angular acceleration as a function of the frequency and the permissible angular acceleration at start (lower than the maximum angular acceleration) can be found in data sheet 90261.▼ Deslocamento admissível em relação à velocidade de rotação
| Determinação das características operacionais | ||
| Caudal de entrada | qv=(Vg×n)/(1000×ηv) | [r.p.m.] |
| Velocidade de rotação | n=(qv×1000×ηv)/Vg | [rpm] |
| Binário | T=(Vg×Δp×ηhm/(20×π) | [Nm] |
| Energia | P=(2π×T×n)/60000=(qv×Δp×ηt)/600 | [kW] |
Chave
Vg=Cilindrada por rotação [cm3] Δp=Differential pressure [bar] n=Rotational speed [rpm] ηv=Volumetric efficiency ηhm=Hydraulic-mechanical efficiency ηt= Eficiência total ($\eta$t=nv × nhm)Watch A6VM Product Video
Related Selection Resources
Request a A6VM Quotation
Tell us your required configuration, quantity and application.
Produtos Relacionados
Compare related hydraulic motors and confirm the complete configuration for your application.

Digitar código
| 01 | 02 | 03 | 04 | 05 | 06 | 07 | 08 | 09 | 10 | 11 | 12 | 13 | 14 | 15 | 16 | 17 | 18 | 19 | 20 | |||
| A6V | M | / | 63 | W | - | V | - |
Fluido hidráulico
| 01 | Óleo mineral e HFD. HFD para tamanhos 250 a 1000 apenas em conjunto com rolamento de longa duração "L" (sem código) | ||
| fluído hidráulico HFB, HFC | Tamanho 28 a 200 (sem código) | ||
| Tamanhos 250 a 1000 (apenas em conjunto com rolamentos de longa duração "L") | E | ||
Unidade de pistões axiais
| 02 | Design de eixo inclinado, variável | A6V |
Rolamento do veio de transmissão
| 28...200 | 250 | 355 | 500 | 1000 | |||
| 03 | Rolamentos standard (sem código) | ● | ● | ● | ● | - | |
| Rolamentos de longa duração | - | ● | ● | ● | ● | L |
Modo de funcionamento
| 04 | Motor (motor de encaixe A6VE, ver folha de dados 91606) | M |
Tamanho (NG)
| 05 | Deslocamento geométrico | 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 |
Dispositivo de controlo1)
| 06 | Controlo proporcional, hidráulico | Δpst =10 bar | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | HD1 | |
| Δpst = 25 bar | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | HD2 | |||
| Δpst =35 bar | - | - | - | - | - | - | - | ● | ● | ● | ● | HD3 | |||
| Controlo proporcional, elétrico | U=12V | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | EP1 | ||
| U=24V | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | EP2 | |||
| Controlo de dois pontos, hidráulico | - | - | - | - | - | - | - | ● | ● | ● | ● | Hz | |||
| ● | - | - | - | ● | ● | ● | - | - | - | - | HZ1 | ||||
| - | ● | ● | ● | - | - | - | - | - | - | - | HZ3 | ||||
| Controlo de dois pontos, elétrico | U=12V | ● | - | - | - | ● | ● | ● | ● | ● | ● | ● | EZ1 | ||
| U=24V | ● | - | - | - | ● | ● | ● | ● | ● | ● | ● | EZ2 | |||
| U=12V | - | ● | ● | ● | - | - | - | - | - | - | - | EZ3 | |||
| U=24V | - | ● | ● | ● | - | - | - | - | - | - | - | EZ4 | |||
| Controlo automático,
relacionado com alta pressão |
Com o mínimo aumento de pressão
Δp≤aprox. 10 bar Com o aumento de pressão Δp = 100 bar |
● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | HA1 | ||
| ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | HA2 | ||||
| Controlo automático, relacionado com a velocidade
Válvula direcional hidráulica pst/pHD=3/100 |
- | - | - | - | - | - | - | ● | ● | ● | ○ | Direção-Geral da Administração da Justiça | |||
| pst/pHD=5/100 | válula direcional hidráulica | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | DA1 | ||
| Válvula direcional de comando elétrico
elétrico Vg masx circuito |
U=12V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | DA2 | ||
| U=24V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | DA3 | |||
| pst/pHD=8/100 | válula direcional hidráulica | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | DA4 | ||
| Válvula direcional de comando elétrico
elétrico Vg masx circuito |
U=12V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | DA5 | ||
| U=24V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | DA6 | |||
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | ||||
| 07 | Sem controlo/anuência da pressão | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ||
| Controlo de pressão | definição fixa | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | D | |
| Anulação hidráulica, dois pontos | ● | ● | ● | ● | ● | ● | ● | 2) | 2) | 2) | 2) | E | ||
| Comando hidráulico à distância, proporcional | - | - | - | - | - | - | - | ● | ● | ● | ● | G | ||
•=Disponível ○= Sob consulta - =Não disponível
1) Especificar o amortecimento do tempo de resposta ao encomendar (tamanhos 28 a 200)
2) 2.º nível de pressão incluído de série na Versão D (tamanhos 250 a 1000)
Substituições para os controlos HA1 e HA2
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | ||||
| 08 | Sem substituição (sem código) | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ||
| Anulação hidráulica, controlo remoto, proporcional | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | T | ||
| Anulação elétrica por controlo remoto, dois pontos | U=12V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | U1 | |
| U=24V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | U2 | ||
| Anulação eléctrica | U=12V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | R1 | |
| válvula de direção de caudal, elétrica | U=24V | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | R2 | |
Séries
| 09 | Série 6, índice 3 | 63 |
Sentido de rotação
| 10 | Visto no veio de transmissão, bidirecional | W |
Definição de intervalos para o deslocamento3)
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | |||
| 11 | Vgmin = 0 a 0,7 Vgmax | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | |
| Vgmin =0 a 0,4 Vgmax Vgmax =Vgmax para 0,8 Vgmax | - | - | - | - | - | - | - | ● | ● | ● | ● | 1 | |
| Vgmin 0,4 Vgmax para 0,8 Vgmax Vgmax =Vgmax para 0,8 Vgmax | - | - | - | - | - | - | - | ● | ● | ● | ● | 2 | |
Material de selagem
| 12 | FKM (fluoroelastómero) | V |
Veio de transmissão
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | |||
| 13 | Veículo estriado DIN 5480 | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | A |
| ● | ● | ● | ● | ● | ● | - | ● | ● | ● | ● | Z | ||
| Veio com chaveta DIN 6885 | - | - | - | - | - | - | - | ● | ● | ● | ● | P | |
Flange de montagem
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | |||
| 14 | ISO 3019-2 | com 4 furos | ● | ● | ● | ● | ● | ● | ● | ● | - | - | - |
| de 8 furos | - | - | - | - | - | - | - | - | ● | ● | ● | ||
Placa de ancoragem para linha de trabalho4)
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | ||||||
| 15 | Portas de trabalho SAE A e B na parte traseira | 01 | 0 | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | 010 | |
| 7 | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | 017 | ||||
| portas de trabalho SAE A e B laterais, opostas | 02 | 0 | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | 020 | ||
| 7 | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | 027 | ||||
| portas de trabalho SAE A e B lateral, oposta + traseira | 15 | 0 | - | - | - | - | - | - | - | ● | ● | ● | ● | 150 | ||
| Placa de orifício com válvulas limitadoras de pressão de 1 andar para montagem de uma válvula contrabalanço5) | para BVD20 | 37 | 0 | - | - | - | ● | - | - | - | - | - | - | - | 370 | |
| 8 | - | - | - | ● | - | - | - | - | - | - | - | 378 | ||||
| para BVD20/BVD25 | 38 | 0 | - | ● | ● | ● | ● | ● | ● | ●6) | - | - | - | 380 | ||
| 8 | - | ● | ● | ● | ● | ● | ● | ●6) | - | - | - | 388 | ||||
| para o BVE | 38 | 0 | - | - | - | ● | ● | ● | ● | - | - | - | - | 380 | ||
| 8 | - | - | - | ● | ● | ● | ● | - | - | - | - | 388 | ||||
0=Sem válvula
7=Válvula de purga e de pressão de sobrealimentação, montada
Válvula de contrabalanço montada7)
•=Disponível ○= Sob consulta - =Não disponível
3) Por favor, especifique as definições exatas para Vgmin e Vgmax por texto simples ao encomendar: Vgmin=...cm3,Vgmax=...cm3
4) Rosca de fixação, métrica
5) Apenas possível em combinação com o controlo HD, EP e HA.
6) Indicar o código da válvula contrabalanceamento para ser cotada em separado, de acordo com a folha de dados 95522- BVD ou 95525-BVE.
7) Válvula de contrabalanço MHB32, por favor contacte-nos.
Sensor de velocidade
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 10008) | |||
| 16 | Sem sensor de velocidade (sem código) | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | O |
| Preparado para sensor de velocidade de HDD | ▲ | ▲ | ▲ | ▲ | ▲ | ▲ | ▲ | ● | ● | ● | - | F | |
| Sensor de velocidade do disco rígido montado9) | ▲ | ▲ | ▲ | ▲ | ▲ | ▲ | ▲ | ● | ● | ● | - | H | |
| Preparado para sensor de velocidade DSM/DSA | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | U | |
| Sensor de velocidade DSM/DSA montado9) | ● | ● | ● | ● | ● | ● | ● | - | - | - | - | V | |
sensor de ângulo rotativo
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | |||
| 17 | Sem sensor de ângulo de rotação | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | - | |
| Sensor ótico do ângulo de rotação | - | - | - | - | - | - | - | ● | ● | ● | ● | V | |
| sensor de ângulo de rotação elétrico | - | - | - | - | - | - | - | ● | ● | ● | ● | E | |
Conector para solenóides
| 28 a 200 | 250 a 1000 | |||
| 18 | Sem ficha (sem solenoide, apenas com controlo hidráulico) (tamanhos 250 a 1000) | ● | - | O |
| - | ● | |||
| Conector moldado DEUTSCH, 2 pinos, sem díodo de supressão | ● | - | P | |
| conetor HIRSCHMANN - sem díodo supressor | - | ● | ||
Início do controlo
| 28 | 55 | 80 | 107 | 140 | 160 | 200 | 250 | 355 | 500 | 1000 | |||
| 19 | Às Vgmin (norma para HA) | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | A |
| À Vgmax(norma para HD, HZ, EP, EZ, DA) | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | ● | B | |
Versão padrão/especial
| 20 | Versão padrão | |
| Versão standard com variantes de instalação, por exemplo, portas T abertas e fechadas ao contrário do standard | -Y | |
| Edição especial | -S |
•=Disponível ○= Sob consulta ▲=Não recomendado para novos projetos - =Não disponível
Aviso
▶Além do código de tipo, especifique os dados técnicos relevantes ao efetuar a sua encomenda.
8) Por favor, contacte-nos.
9) Especificar o código de tipo separadamente para o sensor de acordo com a folha de dados 95132-DSM ou 95133-DSA, 95135-HDD e respeitar os requisitos aplicáveis à eletrónica.
Dados técnicos
| Tamanho | NG | 28 | 55 | 80 | 107 | 140 | 160 | ||
| Deslocamento geométrico, por volta1) | Vgmax | cm3 | 28.1 | 54.8 | 80 | 107 | 140 | 160 | |
| Vgmin | cm3 | 0 | 0 | 0 | 0 | 0 | 0 | ||
| Vgx | cm3 | 18 | 35 | 51 | 68 | 88 | 61 | ||
| Velocidade máxima de rotação2)(enquanto cumpre o caudal de entrada máximo admissível) | às Vgmax | nnome | rpm | 5550 | 4450 | 3900 | 3550 | 3250 | 3100 |
| às Vg<Vgx | nmáx | rpm | 8750 | 7000 | 6150 | 5600 | 5150 | 4900 | |
| onde Vir | nmáx | rpm | 10450 | 8350 | 7350 | 6300 | 5750 | 5500 | |
| Caudal de entrada3) | à nnom e Vgmax | qvmax | l/min | 156 | 244 | 312 | 380 | 455 | 496 |
| Binário4) | às Vgmax e Δp=400bar | T | Nm | 179 | 349 | 509 | 681 | 891 | 1019 |
| às Vgmax e Δp = 350 bar | T | Nm | 157 | 305 | 446 | 596 | 778 | 891 | |
| Rigidez torcional | Vgmax a Vg/2 | cmin | kNm/rad | 6 | 10 | 16 | 21 | 34 | 35 |
| Vg/2 a 0 (interpolado) | cmin | kNm/rad | 18 | 32 | 48 | 65 | 93 | 105 | |
| Momento de inércia para o grupo rotativo | JTW | kgm2 | 0.0014 | 0.0042 | 0.008 | 0.127 | 0.0207 | 0.0253 | |
| Aceleração angular máxima | α | rad/s2 | 47000 | 31500 | 24000 | 19000 | 11000 | 11000 | |
| Volume de processos | V | l | 0.5 | 0.75 | 1.2 | 1.5 | 1.8 | 2.4 | |
| Peso aprox. | m | kg | 16 | 28 | 36 | 46 | 61 | 62 | |
| Tamanho | NG | 200 | 250 | 355 | 500 | 1000 | ||
| Deslocamento geométrico, por volta1) | Vgmax | cm3 | 200 | 250 | 355 | 500 | 1000 | |
| Vgmin | cm3 | 0 | 0 | 0 | 0 | 0 | ||
| Vgx | cm3 | 76 | 205 | 300 | 417 | 1000 | ||
| Velocidade máxima de rotação2)(enquanto cumpre o caudal de entrada máximo admissível) | às Vgmax | nnome | rpm | 2900 | 2700 | 2240 | 2000 | 1600 |
| às Vg<Vgx | nmáx | rpm | 4600 | 3300 | 2650 | 2400 | 1600 | |
| onde Vir | nmáx | rpm | 5100 | 3300 | 2650 | 2400 | 1600 | |
| Caudal de entrada3) | à nnom e Vgmax | qvmax | l/min | 580 | 675 | 795 | 1000 | 1600 |
| Binário4) | às Vgmax e Δp=400bar | T | Nm | 1273 | - | - | - | - |
| às Vgmax e Δp = 350 bar | T | Nm | 1114 | 1391 | 1978 | 2785 | 5571 | |
| Rigidez torcional | Vgmax a Vg/2 | cmin | kNm/rad | 44 | 60 | 75 | 115 | 281 |
| Vg/2 a 0 (interpolado) | cmin | kNm/rad | 130 | 181 | 262 | 391 | 820 | |
| Momento de inércia para o grupo rotativo | JTW | kgm2 | 0.0353 | 0.061 | 0.102 | 0.178 | 0.55 | |
| Aceleração angular máxima | α | rad/s2 | 11000 | 10000 | 8300 | 5500 | 4000 | |
| Volume de processos | V | l | 2.7 | 3.00 | 5.0 | 7.0 | 16.0 | |
| Peso aprox. | m | kg | 78 | 100 | 170 | 210 | 430 | |
Gama de velocidades
A velocidade de rotação mínima $n$min não está restrito. Consulte-nos relativamente a aplicações que exijam uniformidade do movimento rotativo a baixas velocidades.
1) Os deslocamentos mínimo e máximo podem ser ajustados de forma contínua, (configuração padrão para os tamanhos 250 a 1000 se o código de encomenda estiver em falta).gmin =0,2×Vgmáx, VG Max = Vgmasx)
2) Os valores são aplicáveis:
-para a gama de viscosidade ideal de Voptar=36 a 16 mm2/s
-com fluido hidráulico à base de óleos minerais
3) Observar a limitação de deslocamento devido à válvula de contrabalanço
4) Binário sem força radial, com força radial.
Aviso
▶ Valores teóricos, sem eficiência e tolerâncias; valores arredondados
▶A operação acima dos valores máximos ou abaixo dos valores mínimos pode resultar numa perda de funcionamento, numa vida útil reduzida ou na destruição da unidade de pistões axiais. Outros valores limite admissíveis, tais como a variação de velocidade, aceleração angular reduzida em função da frequência e a aceleração angular admissível no arranque (inferior à aceleração angular máxima), podem ser consultados na folha de dados 90261.
▼ Deslocamento admissível em relação à velocidade de rotação
| Determinação das características operacionais | ||
| Caudal de entrada | qv=(Vg×n)/(1000×ηv) | [r.p.m.] |
| Velocidade de rotação | n=(qv×1000×ηv)/Vg | [rpm] |
| Binário | T=(Vg×Δp×ηhm/(20×π) | [Nm] |
| Energia | P=(2π×T×n)/60000=(qv×Δp×ηt)/600 | [kW] |
Chave
Vg=Cilindrada por rotação [cm3]
Δp=Pressão diferencial [bar]
n=Velocidade de rotação [rpm]
ηv=Eficiência volumétrica
ηhm=Eficiência hidráulico-mecânica
ηt= Eficiência total ($\eta$t=nv × nhm)
