Wenzhou Prance Hydraulic Equipment Co., Ltd.

Variable Motorverschiebungssteuerungen: Druck, Hydraulik und Elektrohydraulik
Hydraulikmotor-Displacement-Controltypen unterscheiden sich in den Befehlen, die sie akzeptieren, und den Betriebsbedingungen, die sie steuern sollen. Hydraulische Pilotsteuerung, elektrische Proportionalsteuerung, Zwei-Positionen-Schaltung und druckabhängige automatische Steuerung können alle das Volumen eines variablen Motors verändern, aber sie erzeugen kein austauschbares Maschinenverhalten. Wählen Sie die Steuerung basierend auf dem erforderlichen Drehmoment–Geschwindigkeits-Envelope, dem Befehlssystem und der Reaktion auf einen Signalverlust. Ein Motorfamilienname oder ein Steckerfoto kann diese Details nicht bestätigen. Dieser Leitfaden vergleicht Steuerungsfunktionen, ohne die Steuerungscodes, Kalibrierungen oder optionalen Funktionen eines anderen Herstellers einem Prance-Produkt zuzuordnen.
Beginnen Sie mit den Änderungen des Volumens
Der Motor-Displacement ist das geometrische Volumen, das mit einer Kurbelwellenumdrehung verbunden ist. Bei konstantem Zufluss erhöht eine Verringerung des Displacements im Allgemeinen die potenzielle Geschwindigkeit. Bei konstantem Druckunterschied verringert eine Verringerung des Displacements im Allgemeinen das verfügbare Drehmoment. Die tatsächlichen Ergebnisse hängen auch von volumetrischen und mechanischen Verlusten, Schaltkreisbeschränkungen und der Last ab.
Die Steuerung ändert daher die Beziehung zwischen hydraulischem Eingang und Wellenleistung. Sie bietet keine unbegrenzte Geschwindigkeit bei gleichem Drehmoment. Eine Maschine, die für den Fahrbetrieb auf ein kleineres Displacement umschaltet, muss dennoch über die erforderliche Druckfähigkeit verfügen, um die resultierende Last zu tragen. Die vom Motor genehmigte Geschwindigkeit, der Druck, das minimale Displacement und der Betriebsmodus bleiben bindend.
Displacement-Control ist auch anders als das Drosseln des Zulaufstroms. Ein Ventil kann einen Motor mit festem Displacement verlangsamen, indem es den auf ihn wirkenden Fluss reduziert; ein variabler Motor kann die Geschwindigkeit durch Änderung seiner Geometrie anpassen. Beide Ansätze können in einem System vorhanden sein. Identifizieren Sie, welches Gerät welchen Teil des Betriebsbereichs steuert, bevor Sie einen Ersatz vorschlagen.
Hydraulische Pilot-Proportionalsteuerung
Eine hydraulische Proportionalsteuerung verwendet einen Pilotdruckbefehl, um innerhalb des zulässigen Bereichs eine Zwischenstellung zu fordern. Ihre Attraktivität liegt in der direkten Kompatibilität mit einem bestehenden hydraulischen Steuerungssystem. Die Displacement-Reaktion kann vom Pilotdruckbereich, der Befehlsrichtung, der verfügbaren Steuerungsversorgung und der gewählten Steuerungsanordnung abhängen.
Verstehen Sie nicht, dass mehr Pilotdruck immer mehr Displacement bedeutet. Die Beziehung muss für den gesamten Motor und den Steuerungscode angegeben werden. Zwei Einheiten mit demselben Pilotanschluss können unterschiedliche Befehlseigenschaften oder Endpositionen haben. Der hydraulische Kreis muss auch den erforderlichen Befehldruck und das Freigabeverhalten während Start, Stopp und Signalverlust gewährleisten.
Zur Integration vergleichen Sie den befohlenen Bereich mit dem tatsächlich an der Motorsteuerung verfügbaren Druck unter Last. Die Einstellung eines Pilotreglers, die anderswo gemessen wird, kann während einer Übergangsphase nicht denselben Druck erzeugen. Verluste, Beschränkungen oder eine andere Funktion, die diese Versorgung teilt, können den an den Motor gelangenden Befehl verändern.
Elektrische Proportionalsteuerung
Eine elektrische Proportionalanordnung wandelt einen elektrischen Befehl in eine Displacement-Anfrage um, mittels ihres elektrohydraulischen Mechanismus. Dies kann eine koordinierte Maschinensteuerung, Rampen und programmierbare Betriebsmodi unterstützen. Der Motor benötigt weiterhin die hydraulischen Bedingungen, die für die Bewegung und den Verbleib im genehmigten Bereich erforderlich sind.
Bestätigen Sie, ob die Schnittstelle Strom, Spannung oder eine andere definierte Eingabe erwartet, und identifizieren Sie, ob der Treiber extern oder integriert ist. Spulenspannung allein beschreibt nicht das Befehlsgesetz. Die Pinbelegung, der zulässige Signalbereich, die Treibercharakteristika, der Schutz, die Steckverbinderabdichtung und das Verhalten bei offenem Stromkreis müssen mit dem Maschinendesign übereinstimmen.
Elektrischer Befehl bedeutet nicht automatisch geschlossene Geschwindigkeitsregelung. Ein befohlener Displacement kann sich ändern, während die tatsächliche Geschwindigkeit weiterhin mit Zufluss, Leckage und Last variiert. Wenn eine präzise Geschwindigkeit erforderlich ist, bestimmen Sie den Rückmeldesensor, den Steueralgorithmus und die Grenzen im Gesamtsystem. Bewerben Sie keine Geschwindigkeitsgenauigkeit allein anhand des Vorhandenseins eines elektrischen Steckers.
Zwei-Positionen-Displacement-Schaltung
Eine Zwei-Positionen-Steuerung wechselt zwischen definierten Endpunkten des Displacements, anstatt kontinuierlich jeden Zwischenwert als Operatorbefehl auszuwählen. Die Betätigung kann hydraulisch oder elektrisch erfolgen. Dies ist nützlich, wenn die Maschine unterschiedliche Betriebsbereiche benötigt, aber der Übergang dennoch Drehmoment, Geschwindigkeit und Schaltkreisdruck beeinflusst.
Vergleichen Sie die beiden Enddisplacement-Werte und die Bedingungen, die während des Schaltens erlaubt sind. Ein Motor kann einen Mindestversorgungsdruck oder eine bestimmte Lastbedingung für den Schaltvorgang erfordern. Die Änderungsrate kann durch das Design oder externe Schaltungen gesteuert werden. Vermeiden Sie die Annahme, dass ein plötzlicher elektrischer Befehl eine ebenso plötzliche, sichere mechanische Übergang schafft.
Für einen Antrieb mit Trägheit oder einer Überlastung muss das Schalten zusammen mit den Brems- und Ladungsanordnungen betrachtet werden. Eine Geschwindigkeitssteigerung nach Reduzierung des Displacements kann das beabsichtigte Maschinenverhalten übersteigen, selbst wenn der Motor unter einem katalogisierten Geschwindigkeitswert bleibt. Die vollständige Betriebsdauer, die Lastrichtung und die Druckbeziehungen sind entscheidend.
Druckabhängige automatische Steuerung
Eine druckbezogene Steuerung passt die Verdrängung als Reaktion auf eine definierte Arbeitsdruckbedingung an. In einer geeigneten Anordnung kann ein steigender Lastdruck eine größere Verdrängung anfordern, um das Drehmoment zu unterstützen, mit einer entsprechenden Änderung der potenziellen Geschwindigkeit bei einem bestimmten Durchfluss. Die genaue Beziehung, die Sensoranordnung, der Startpunkt und der Steuerungsbereich sind spezifisch für die ausgewählte Einheit.
Dies unterscheidet sich von einem Bediener, der eine Verdrängung direkt durch einen Pilotregler anfordert. Der Bediener kann Maschinenbewegungen anfordern, während der Motorregler auf den Lastdruck reagiert. Ein Ersatz, der diese Beziehung verändert, kann den Antrieb beschleunigen, abbremsen oder anders verschieben als im ursprünglichen Design.
Fragen Sie, wie sich der Regler während Druckumkehr, Bremsen, Start und einer plötzlichen Reduktion der Last verhält. Eine kurze Beschreibung wie automatische Steuerung ist unzureichend. Wenn der Hersteller auswählbare Overrides oder Abschaltfunktionen anbietet, bestätigen Sie deren dokumentierten Zweck und Verfügbarkeit für die tatsächliche Konfiguration; gehen Sie nicht davon aus, dass die Option in der gesamten Familie vorhanden ist.
Vergleichen Sie die Schnittstellen und die Entscheidungen, die sie offenlassen
Dieser qualitative Vergleich beschreibt Steuerkategorien. Es ist keine Kompatibilitätstabelle für spezifische Modellcodes.
| Steuerkategorie | Primäre Anforderung | Nützliche Integrationsfrage | Häufige Annahme, die vermieden werden sollte |
|---|---|---|---|
| Hydraulisch proportional | Pilotdruck | Welcher Druckbereich und welche Richtung fordern jede Verdrängung an? | Mehr Pilotdruck bedeutet immer mehr Verdrängung |
| Elektrisch proportional | Definierter elektrischer Befehl | Welcher Treiber, Eingangsbereich und Fehlerverhalten sind erforderlich? | Ein Spannungslabel beweist die Befehlsschnittstelle |
| Hydraulisch zweistufig | Hydraulischer Schaltzustand | Welche Endpunkte und Verschiebebedingungen sind genehmigt? | Jeder Lastzustand erlaubt einen uneingeschränkten Schaltvorgang |
| Elektrisch zweistufig | Elektrischer Schaltbefehl | Was passiert nach Signalverlust oder einer unterbrochenen Verbindung? | Nicht gespeist bedeutet immer den sichersten Maschinenzustand |
| druckabhängig automatisch | Arbeitsdruckbedingung | Wie reagiert die Verschiebung im Ladezyklus? | Eine Druckantwort ermöglicht eine geschlossene Geschwindigkeitsregelung |
Die richtige Wahl hängt vom gesamten Steuerungssystem ab. Elektronik kann die Befehlssicherheit erhöhen, erfordert aber auch einen kompatiblen Treiber und eine definierte Fehlerreaktion. Eine hydraulische Schnittstelle kann eine bestehende Maschine ergänzen, erfordert jedoch eine sorgfältige Überprüfung der Pilotversorgung und -führung. Keine Kategorie ist per se die richtige Lösung für jede Anwendung.
Berechnen Sie die Drehmoment–Geschwindigkeits-Folge, bevor Sie Endpunkte wählen
Für einen idealen Motor ist die Drehzahl in U/min ungefähr 1.000 × Durchfluss in L/min geteilt durch das Hubvolumen in cm³/U. Das ideale Drehmoment in N·m ist ungefähr Druckdifferenz in bar multipliziert mit dem Hubvolumen in cm³/U, geteilt durch 20π. Dies sind dimensionsbezogene ingenieurtechnische Beziehungen, keine garantierten Leistungswerte.
Consider an explicitly hypothetical input of 60 L/min and 150 bar pressure difference. At 100 cm³/rev, ideal speed is 600 rpm and ideal torque is about 239 N·m. At 50 cm³/rev, ideal speed doubles to 1,200 rpm while ideal torque halves to about 119 N·m. These values ignore losses and do not represent a Prance rating.
The example explains why a smaller displacement cannot preserve the same torque merely because the control command is available. Real selection must use documented efficiency, continuous and intermittent limits, minimum allowed displacement, and maximum speed under the relevant pressure conditions. Compare the load’s required torque at both speeds, including acceleration and braking demands.
Define signal loss as a machine condition
A control’s unpowered or unpressurized position is a component characteristic. Whether that position is safe depends on the machine. Moving toward maximum displacement can increase available torque and reduce speed potential, but it can also change braking pressure or stopping behavior. Moving toward minimum displacement can reduce drive torque while permitting a higher speed for an imposed flow.
Do not equate either endpoint with an independently verified safety function. Establish what the circuit does when electrical supply, pilot supply, main flow, or feedback disappears. These are different failures and may not produce the same result. The mechanical brake, load-holding devices, and emergency stopping arrangement need their own assessment.
Before testing failure behavior, secure the equipment and use the approved procedure. Never unplug a control on a moving machine merely to discover its default position. Unexpected displacement changes can alter speed and load control. Isolate stored energy before changing connectors, pilot lines, or control hardware.
Match a replacement to the actual configuration
The Prance A10VM variable-displacement piston-motor page is a relevant starting point for a motor inquiry. It does not confirm that all control categories described here are offered on that product. Provide the complete existing model code and documentation, then request confirmation of the required control and operating envelope.
Include the command interface, displacement endpoints, command direction, pilot or electrical supply, shaft and mounting, rotation, ports, case-drain arrangement, and any attached valves or sensors. Explain whether the motor drives a resisting load, can be driven by the load, or operates in both conditions. Exterior fit alone does not prove functional interchangeability.
Acceptance should check displacement response, speed and torque at representative points, startup, shift transitions, and the approved response to lost command. Compare tests at consistent fluid temperature and supply conditions. Keep the agreed command-to-displacement information with the maintenance record so future replacements can be reviewed against evidence rather than memory.
Häufig gestellte Fragen
Bietet die elektrische Verschiebungssteuerung eine automatische Geschwindigkeitsregelung?
Nicht unbedingt. Es fordert Verdrängung über eine elektrische Schnittstelle an. Eine genaue Geschwindigkeitsregelung erfordert neben der Motorsteuerung eine geeignete Rückmeldung und Systemsteuerungsanordnung.
Können hydraulische und elektrische Steuerungen am selben Motorengehäuse ausgetauscht werden?
Gehen Sie nicht davon aus. Verfügbare Hardware, interne Steuerungsversorgung, Kalibrierung und genehmigte Konfigurationen variieren. Bestätigen Sie eine dokumentierte Umrüstung oder bestellen Sie die vollständige erforderliche Konfiguration.
Ist die Zweipunktsteuerung dasselbe wie das Umkehren der Drehrichtung?
Nein. Zwei-Positionen-Verschiebeschalter ändern das Volumen pro Umdrehung zwischen definierten Endpunkten. Die Drehrichtung hängt vom Motor und der Fluss- sowie Druckanordnung des Kreises ab.
Warum ist die minimale Verdrängung Teil der Anfrage?
Sie beeinflusst Geschwindigkeit, verfügbares Drehmoment und das genehmigte Betriebsfenster. Ein kleinerer Nennendpunkt ist nicht automatisch für die erforderliche Last und den Druck akzeptabel.
Which control type is best for a Prance replacement?
Der geeignete Typ ist derjenige, dessen dokumentierter Befehl, Antwort, Fehlverhalten und Betriebsgrenzen mit der Maschine übereinstimmen. Reichen Sie die vollständige Spezifikation ein, anstatt nur die Steuerungskategorie auszuwählen.
Produktdaten und entsprechende technische Ressourcen
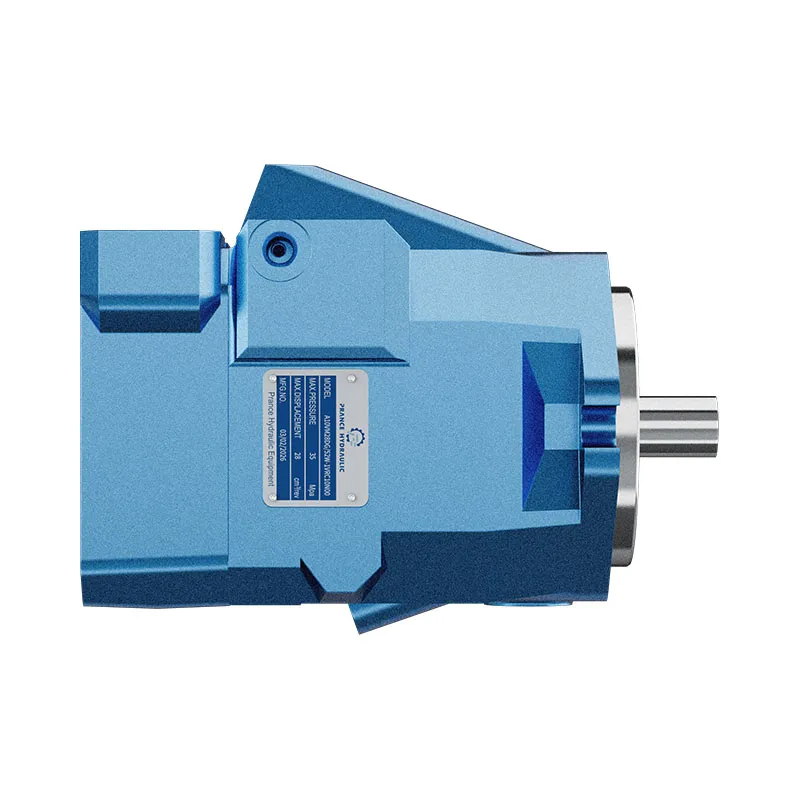
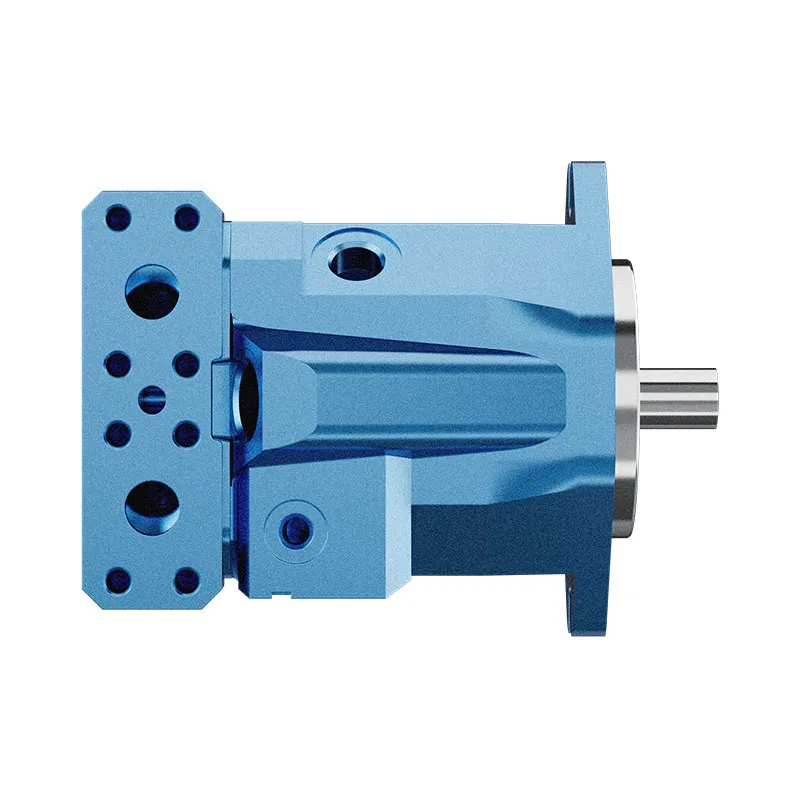
Die Variable Verstellpumpe OEM A10VO 31-Serie bietet eine relevante Produktfamilie für eine Konfigurationsanfrage. Der Familienname und das externe Quellfoto bestätigen nicht die Verfügbarkeit jeder hier diskutierten Steuerung oder Option. Diese konzeptuellen Darstellungen zeigen keine Produktinternals und legen keine Betriebsgrenzen fest. Bestätigen Sie den vollständigen Code und die genehmigte Dokumentation. Verwandte Ressourcen: Verstell-Kolbenmotor A10VM, Hydraulikmotor-Palette, Wann passt ein Verstell- oder Konstantmotor?, Zweigeschwindigkeits-Hydraulikmotoren: Volumenumschaltung unter Last.
Sources and limits of this guide
Universitäts- und Regierungsquellen unterstützen allgemeine Ingenieur- und Sicherheitsprinzipien. Dieser Leitfaden bietet unabhängige Auswahlüberlegungen und ausdrücklich hypothetische Berechnungen. Kontrollcodes, Einstellungen oder Bewertungen des Referenzherstellers sind keine Spezifikationen für ein Prance-Produkt. Bestätigen Sie die vollständige bestellte Konfiguration.
- NPTEL: Grundlagen der industriellen Ölhydraulik und Pneumatik
- NIOSH: Verhinderung von Verletzungen durch unkontrollierte gefährliche Energie
- IIT Madras NPTEL: hydraulic motor performance and worked relationships
- VSB Technical University of Ostrava: hydraulic mechanisms and component controls
University lesson: operating principles
NPTEL-NOC IITM presents 6.3 – Hydraulic Motors. The lesson supports the motor displacement, flow and shaft output used in this discussion; it is not a model-specific performance or installation approval.