Wenzhou Prance Hydraulic Equipment Co., Ltd

Controles de deslocamento variável do motor: pressão, hidráulico e eletrohidráulico
Os tipos de controlo de deslocamento do motor hidráulico diferem no comando que aceitam e na condição de funcionamento que são projetados para gerir. O controlo piloto hidráulico, controlo proporcional elétrico, comutação de duas posições e controlo automático relacionado com a pressão podem todos alterar o deslocamento de um motor variável, mas não produzem comportamentos de máquina intercambiáveis. Escolha o controlo com base no envelope de torque–velocidade necessário, sistema de comando e resposta a um sinal perdido. Um nome de família do motor ou uma fotografia do conector não podem confirmar esses detalhes. Este guia compara funções de controlo sem atribuir códigos de controlo, calibração ou funcionalidades opcionais de outro fabricante a um produto Prance.
Comece pelo que muda o deslocamento
O deslocamento do motor é o volume geométrico associado a uma revolução do eixo. Com um fluxo fornecido inalterado, reduzir o deslocamento geralmente aumenta a velocidade potencial. Com uma diferença de pressão inalterada, reduzir o deslocamento geralmente diminui o torque disponível. Os resultados reais também dependem de perdas volumétricas e mecânicas, restrições do circuito e carga.
O controlo, portanto, altera a relação entre a entrada hidráulica e a saída do eixo. Não fornece velocidade ilimitada ao mesmo torque. Uma máquina que muda para um deslocamento menor para deslocamento ainda deve ter capacidade de pressão suficiente para suportar a carga resultante. A velocidade, pressão, deslocamento mínimo e modo de operação aprovados do motor permanecem vinculativos.
O controlo de deslocamento também é diferente de limitar o fluxo de alimentação. Uma válvula pode reduzir a velocidade de um motor de deslocamento fixo ao diminuir o fluxo que nele chega; um motor variável pode alterar a velocidade mudando a sua geometria. Ambas as abordagens podem existir num sistema. Identifique qual dispositivo comanda cada parte do intervalo de operação antes de propor uma substituição.
Controlo proporcional piloto hidráulico
Um controlo proporcional hidráulico usa um comando de pressão piloto para solicitar um deslocamento intermédio dentro do intervalo permitido. A sua vantagem é a compatibilidade direta com um sistema de controlo hidráulico existente. A resposta do deslocamento pode depender do intervalo de pressão piloto, direção do comando, fornecimento de controlo disponível e arranjo do controlador selecionado.
Não inferir que mais pressão piloto significa sempre mais deslocamento. A relação deve ser declarada para todo o motor e código de controlo. Duas unidades com a mesma porta piloto podem ter características de comando ou posições finais diferentes. O circuito hidráulico também deve fornecer a pressão de comando requerida e o comportamento de libertação durante a arranque, paragem e perda de alimentação.
Para integração, compare o intervalo comandado com a pressão realmente disponível na porta de controlo do motor sob carga. A configuração de um regulador piloto medida noutro local pode não estabelecer a mesma pressão durante uma transição. Perdas, restrições ou outra função que partilhe esse fornecimento podem alterar o comando que chega ao motor.
Controlo proporcional elétrico
Um arranjo proporcional elétrico converte um comando elétrico numa solicitação de deslocamento através do seu mecanismo eletrohidráulico. Isto pode suportar controlo coordenado da máquina, rampas e modos de operação programáveis. O motor ainda necessita de condições hidráulicas especificadas para mover-se e permanecer dentro do seu envelope aprovado.
Confirme se a interface espera corrente, voltagem ou outro input definido, e identifique se o driver é externo ou integrado. A voltagem da bobina por si só não descreve a lei de comando. A disposição dos pinos, intervalo de sinais permitidos, características do driver, proteção, vedação do conector e comportamento com circuito aberto devem corresponder ao projeto da máquina.
Comando eletrónico não significa automaticamente controlo de velocidade em malha fechada. Um deslocamento comandado pode alterar-se enquanto a velocidade real ainda varia com o fluxo de alimentação, fuga e carga. Se for necessária precisão de velocidade, estabeleça o sensor de retroalimentação, algoritmo de controlo e limites no sistema completo. Não anuncie precisão de velocidade apenas pela presença de um conector elétrico.
Comutação de deslocamento em duas posições
Um controlo de duas posições altera entre pontos finais de deslocamento definidos, em vez de selecionar continuamente cada valor intermédio como comando do operador. A atuação pode ser hidráulica ou elétrica. Isto é útil onde a máquina necessita de intervalos de operação distintos, mas a transição ainda afeta torque, velocidade e pressão do circuito.
Compare os dois deslocamentos finais e as condições permitidas durante a mudança. Um motor pode requerer uma pressão mínima de alimentação ou uma condição de carga específica para a mudança. A taxa de alteração pode ser controlada pelo projeto ou circuito externo. Evite assumir que um comando elétrico abrupto cria uma transição mecânica igualmente abrupta e segura.
Para um acionamento com inércia ou carga a ultrapassar, a mudança deve ser considerada juntamente com os arranjos de travagem e carga. Um aumento de velocidade após reduzir o deslocamento pode exceder o comportamento pretendido da máquina, mesmo que o motor permaneça abaixo de um valor de velocidade do catálogo. A carga total, direção da carga e relações de pressão são importantes.
Controlo automático relacionado com a pressão
Um controlo relacionado com pressão ajusta o deslocamento em resposta a uma condição de pressão de trabalho definida. Numa disposição adequada, o aumento da pressão de carga pode solicitar mais deslocamento para suportar o binário, com uma alteração correspondente na velocidade potencial a um fluxo dado. A relação exata, o arranjo de deteção, o ponto de início e o intervalo de controlo são específicos à unidade selecionada.
Isto difere de um operador que comanda diretamente um deslocamento através de um regulador piloto. O operador pode solicitar o movimento da máquina enquanto o controlador do motor responde à pressão de carga. Uma substituição que altera esta relação pode fazer com que o acionamento acelere, desacelere ou mude de forma diferente do projeto original.
Pergunte como o controlador se comporta durante a reversão de pressão, travagem, arranque e uma redução súbita na carga. Uma descrição breve, como controlo automático, é insuficiente. Se o fabricante fornecer funções de substituição ou desativação selecionáveis, confirme o seu propósito documentado e disponibilidade para a configuração real; não assuma que a opção existe em toda a família.
Compare as interfaces e as decisões que deixam em aberto
Esta comparação qualitativa descreve categorias de controlo. Não é uma matriz de compatibilidade para códigos de modelos específicos.
| Categoria de controlo | Pedido principal | Questão útil de integração | Suposição comum a evitar |
|---|---|---|---|
| Proporcional hidráulico | Pressão piloto | Qual a faixa de pressão e direção que cada deslocamento solicita? | Mais pressão piloto significa sempre mais deslocamento |
| Proporcional eléctrico | Comando elétrico definido | Qual o driver, intervalo de entrada e comportamento de falha necessários? | Um rótulo de voltagem prova a interface de comando |
| Duas posições hidráulicas | Condição de comutação hidráulica | Quais os pontos finais e condições de mudança aprovados? | Cada condição de carga permite uma mudança irrestrita |
| Duas posições elétricas | Comando de comutação elétrica | O que acontece após perda de sinal ou uma conexão quebrada? | Sem energia sempre significa o estado mais seguro da máquina |
| Automático relacionado com pressão | Condição de pressão de trabalho | Como responde o deslocamento ao longo do ciclo de carga? | Uma resposta de pressão fornece controlo de velocidade em circuito fechado |
A escolha certa depende de todo o sistema de controlo. Adicionar eletrónica pode oferecer flexibilidade de comando, mas também requer um driver compatível e uma resposta a falhas definida. Uma interface hidráulica pode adaptar-se a uma máquina existente, mas ainda assim requer verificação cuidadosa do fornecimento de piloto e roteamento. Nenhuma categoria é inerentemente a resposta certa para todas as aplicações.
Calcule a consequência de torque–velocidade antes de escolher os limites
Para um motor ideal, a velocidade em rpm é aproximadamente 1.000 × fluxo em L/min dividido pela deslocação em cm³/rev. O torque ideal em N·m é aproximadamente a diferença de pressão em bar multiplicada pela deslocação em cm³/rev dividida por 20π. Estas são relações de engenharia dimensional, não valores de desempenho garantidos.
Consider an explicitly hypothetical input of 60 L/min and 150 bar pressure difference. At 100 cm³/rev, ideal speed is 600 rpm and ideal torque is about 239 N·m. At 50 cm³/rev, ideal speed doubles to 1,200 rpm while ideal torque halves to about 119 N·m. These values ignore losses and do not represent a Prance rating.
The example explains why a smaller displacement cannot preserve the same torque merely because the control command is available. Real selection must use documented efficiency, continuous and intermittent limits, minimum allowed displacement, and maximum speed under the relevant pressure conditions. Compare the load’s required torque at both speeds, including acceleration and braking demands.
Define signal loss as a machine condition
A control’s unpowered or unpressurized position is a component characteristic. Whether that position is safe depends on the machine. Moving toward maximum displacement can increase available torque and reduce speed potential, but it can also change braking pressure or stopping behavior. Moving toward minimum displacement can reduce drive torque while permitting a higher speed for an imposed flow.
Do not equate either endpoint with an independently verified safety function. Establish what the circuit does when electrical supply, pilot supply, main flow, or feedback disappears. These are different failures and may not produce the same result. The mechanical brake, load-holding devices, and emergency stopping arrangement need their own assessment.
Before testing failure behavior, secure the equipment and use the approved procedure. Never unplug a control on a moving machine merely to discover its default position. Unexpected displacement changes can alter speed and load control. Isolate stored energy before changing connectors, pilot lines, or control hardware.
Match a replacement to the actual configuration
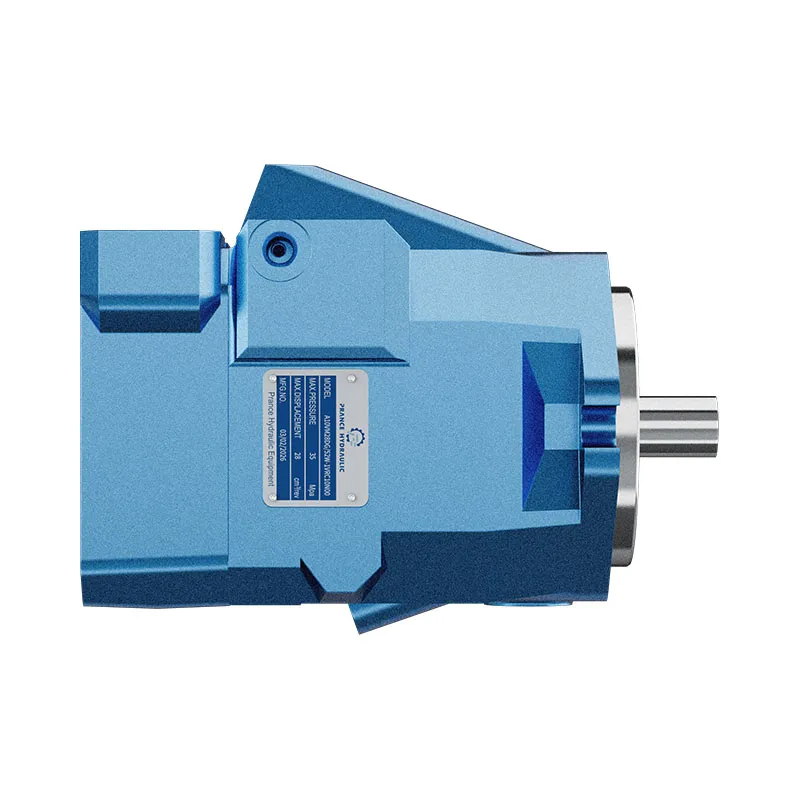
The Prance A10VM variable-displacement piston-motor page is a relevant starting point for a motor inquiry. It does not confirm that all control categories described here are offered on that product. Provide the complete existing model code and documentation, then request confirmation of the required control and operating envelope.
Include the command interface, displacement endpoints, command direction, pilot or electrical supply, shaft and mounting, rotation, ports, case-drain arrangement, and any attached valves or sensors. Explain whether the motor drives a resisting load, can be driven by the load, or operates in both conditions. Exterior fit alone does not prove functional interchangeability.
Acceptance should check displacement response, speed and torque at representative points, startup, shift transitions, and the approved response to lost command. Compare tests at consistent fluid temperature and supply conditions. Keep the agreed command-to-displacement information with the maintenance record so future replacements can be reviewed against evidence rather than memory.
Perguntas frequentes
O controle de deslocamento elétrico fornece regulação automática de velocidade?
Não necessariamente. Ele solicita deslocamento através de uma interface elétrica. A regulação de velocidade precisa requer um feedback adequado e um arranjo de controlo do sistema, além do controlo do motor.
Os controlos hidráulicos e elétricos podem ser trocados na mesma estrutura do motor?
Do not assume so. Available hardware, internal control supply, calibration, and approved configurations vary. Confirm a documented conversion or order the complete required configuration.
O controlo de duas posições é o mesmo que inverter a rotação?
Não. A comutação de deslocamento de duas posições altera o volume por revolução entre os pontos finais definidos. A direção de rotação depende do motor e do arranjo do fluxo e da pressão do circuito.
Por que a mínima deslocamento faz parte da consulta?
It influences speed, available torque, and the approved operating envelope. A smaller nominal endpoint is not automatically acceptable for the required load and pressure.
Qual o tipo de controlo mais adequado para uma substituição de Prance?
The suitable type is the one whose documented command, response, failure behavior, and operating limits match the machine. Submit the complete specification rather than selecting from the control category alone.
Produtos e recursos de engenharia relacionados
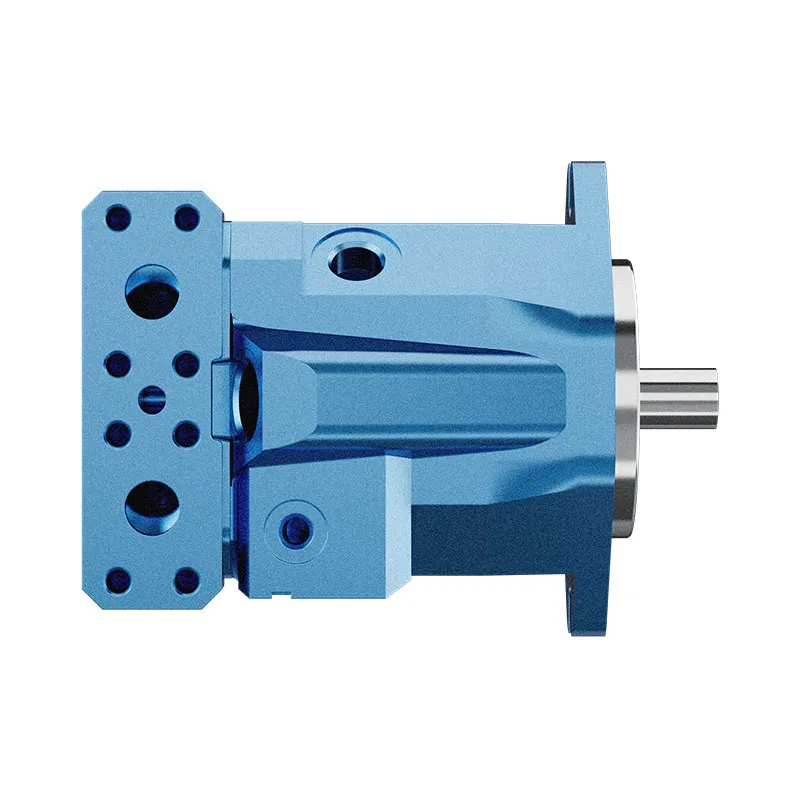
A Série OEM de Bombas de Deslocamento Variável A10VO 31 fornece uma família de produtos relevante para uma consulta de configuração. O nome da família e a fotografia externa da fonte não estabelecem a disponibilidade de todos os controles ou opções discutidos aqui. Essas ilustrações conceituais não representam componentes internos do produto nem estabelecem limites de operação. Confirme o código completo e a documentação aprovada. Recursos relacionados: Motor de pistões de cilindrada variável A10VM, Área de atuação do motor hidráulico, Quando é que se adequa um motor de cilindrada variável ou fixa?, Motores Hidráulicos de Duas Velocidades: Comutação de Deslocamento Sob Carga.
Sources and limits of this guide
Referências universitárias e governamentais apoiam princípios gerais de engenharia e segurança. Este guia fornece raciocínio de seleção independente e cálculos explicitamente hipotéticos. Nenhum código de controle, configurações ou classificações do fabricante de referência são especificações de um produto Prance. Confirme a configuração completa do pedido.
- NPTEL: Fundamentos de Hidráulica e Pneumática Industrial
- NIOSH: prevenção de lesões por energia perigosa não controlada
- IIT Madras NPTEL: hydraulic motor performance and worked relationships
- VSB Technical University of Ostrava: hydraulic mechanisms and component controls
University lesson: operating principles
NPTEL-NOC IITM presents 6.3 – Hydraulic Motors. The lesson supports the motor displacement, flow and shaft output used in this discussion; it is not a model-specific performance or installation approval.