Wenzhou Prance Hydraulic Equipment Co., Ltd.

Messung der Motorgeschwindigkeit mit Hydraulikmotor: Tachometer, Impulsimpulse und Testprotokolle
Die Messung der Motordrehzahl mittels Hydraulikmotor ermittelt die tatsächliche Wellenradgeschwindigkeit unter definierten Betriebsanforderungen. Sie ergänzt die Strömungs- und Verdrängungsmessung, ersetzt sie jedoch nicht. Ein optischer Tachometer, Encoder oder geeigneter Näherungssensor können die Drehbewegung messen; die richtige Wahl hängt von der Zugänglichkeit, dem Drehzahlbereich, der erforderlichen Reaktionszeit und der Installationssicherheit ab. Ein zuverlässiges Ergebnis zeichnet auch Belastung, Flüssigkeitstemperatur, Druck, Probenahmeverfahren und Instrumentenunsicherheit auf. In diesem Leitfaden wird erläutert, wie Sie eine Messmethode auswählen, Impulse in Rotationen umwandeln und eine Drehzahlmessung interpretieren, ohne eine Anzeigeeinstellung oder theoretische Strömungsberechnung mit der tatsächlichen Motorleistung zu verwechseln.
Die Geschwindigkeitsmessgröße festlegen, bevor ein Sensor ausgewählt wird
Die Motorwelle, das Getriebeausgangsgetriebe und die angetriebene Trommel können mit unterschiedlichen Geschwindigkeiten rotieren. Angabe der für die technische Fragestellung relevanten Position. Wenn das Ziel die Überprüfung der Motorleistung ist, messen Sie die Motorwelle oder verwenden Sie ein verifiziertes Übersetzungsverhältnis. Wenn das Ziel die Fördererfahrt ist, sind das Endgetriebe und das Gurtverhalten möglicherweise relevanter als die Motorleistung allein.
Ein variabler Hubmotor kann die Drehzahl ändern, während der Pumpenstrom unverändert bleibt. Ein Getriebeverhältnis, ein Reibbelastungsproblem am Band oder ein Kupplungsproblem können ebenfalls die Beziehung zwischen Motor und Maschinenbewegung verändern. Notieren Sie sich den mechanischen Weg, damit der Techniker die Drehzahl des Trommelzählers nicht direkt mit einer Motorberechnung vergleichen muss.
Festlegen, ob eine durchschnittliche Laufgeschwindigkeit, eine Startbeschleunigung, eine Stabilität bei niedrigen Geschwindigkeiten oder ein transientes Maximum erforderlich ist. Ein Handinstrument, das eine langsam aktualisierte Durchschnittsgeschwindigkeit anzeigt, eignet sich möglicherweise für eine regelmäßige Überprüfung des Betriebszustands, ist jedoch ungeeignet für eine kurzzeitige Übergeschwindigkeit. Die Messmethode muss mit der Zeitspanne des Problems übereinstimmen.
Nichtkontakttaktometer
Ein optisches Tachometer erkennt eine wiederholbare Markierung oder Reflexion, wenn die Welle rotiert. Bei einer einfachen Anordnung erzeugt eine genehmigte reflektierende Zielfläche einen Impuls pro Umdrehung. Zusätzliche reflektierende Oberflächen, wiederholte Muster oder eine falsche Instrumenteinstellung können dazu führen, dass das Instrument mehrere Ereignisse zählt und eine falsche Geschwindigkeit anzeigt.
Das Ziel muss mit der Maschine isoliert und in einer Position angeordnet werden, die sicher befestigt bleibt. Nehmen Sie niemals die Abdeckungen ab, nur um eine günstige Sicht während des Betriebes zu erhalten. Verwenden Sie ein geschütztes Inspektionsfenster oder eine entsprechend konstruierte Messanordnung. Befolgen Sie die Anweisungen des Instruments und der Ausrüstung bezüglich Entfernung, Ausrichtung und zulässiger Zugänglichkeit.
Die Oberflächenbeschaffenheit und die Hintergrundlichtverhältnisse beeinflussen die optische Detektion. Ölnebel, Schmutz, eine lose Markierung oder Vibrationen können zu fehlenden oder falschen Impulsen führen. Konfigurieren Sie die Signalqualität mithilfe einer genehmigten Wiederholungsmessung oder einer unabhängigen Methode, bei der das Ergebnis entscheidend ist. Eine stabile numerische Anzeige allein genügt nicht, um eine korrekte Zählung zu bestätigen.
Codeiereinheiten und Näherungssensoren
Ein Encoder kann mehrere Impulse pro Umdrehung bereitstellen und, sofern dafür ausgelegt, auch Informationen zur Richtung. Eine höhere Impulsdichte kann die Auflösung bei niedrigen Drehzahlen verbessern, aber die Zähl- und Erfassungseinrichtung muss die resultierende Frequenz bei maximaler Geschwindigkeit unterstützen. Ein ungeeigneter Eingang kann Impulse verpassen oder sogar überlasten, selbst wenn der Sensor funktioniert.
Ein Näherungssensor kann Zähne oder andere geeignete rotierende Objekte erkennen. Die Anzahl der zu erkannten Merkmale pro Umdrehung muss bekannt sein. Das Material des Ziels, die Erfassungsabstand, die Abweichungen und die Festigkeit der Montage beeinflussen die Erkennung. Bohren, Schweißen oder das Anbringen eines improvisierten Ziels an einer Motorwelle ist ohne eine genehmigte mechanische Konstruktion nicht erlaubt.
Auch die elektrische Kompatibilität ist wichtig. Prüfen Sie die Sensorversorgung, den Ausgangstyp, die Signalpegel, die Kabelanforderungen und die Zählereingabe. Die Nennimpulszahl eines Encoder kann sich von der Anzahl der Zähler unterscheiden, die ein Steuerungssystem erzeugt, das mehrere Kanten zählt oder Quadraturdekodierung verwendet. Angabe der effektiven Impulszahl pro Umdrehung, die bei der Berechnung verwendet wird.
Umwandeln einer Impulszahl in Rotationsgeschwindigkeit in rpm
Für eine bekannte effektive Zähllung N pro Umdrehung und die gemessene Zählfrequenz f in Zählungen pro Sekunde lautet rpm = 60f / N. Die Aussage „effektiv“ ist wichtig: Wenn der Sensor 100 Impulszyklen pro Umdrehung erzeugt, zählt der Controller jedoch vier Kanten pro Zyklus, verwendet die entsprechende Berechnung für dieses Zählfrequenzsignal 400 Zählungen pro Umdrehung.
Als illustrativen Beispiel: Ein verifiziertes System mit 60 effektiven Zählungen pro Umdrehung meldet 120 Zählungen pro Sekunde. Die Geschwindigkeit beträgt 60 × 120 / 60 = 120 U/min. Diese Werte dienen lediglich als Anhaltspunkte, nicht als Spezifikation für einen Prance-Motor oder einen Encoder. Eine Differenz von zwei oder vier Faktoren ist oft ein Grund, die Randzählung zu überprüfen, bevor man eine hydraulische Störung untersuchen möchte.
Bei einer Messung anhand der Gesamtzahl C während einer Gatezeit t ergibt sich rpm = 60C / (Nt). Bei niedrigen Geschwindigkeiten kann eine kurze Gatezeit nur wenige Zähler enthalten, was eine geringere Auflösung ergibt. Eine längere Gatezeit verbessert die Zählerauflösung, verringert jedoch die durchschnittlichen Änderungen. Die Periodenmessung zwischen den Impulsen bietet eine weitere Möglichkeit, wobei die Zeitauflösung, fehlende Impulse und unregelmäßige Rotation dennoch Aufmerksamkeit erfordern.
Wählen Sie die Methode für die Aufgabe
| Messaufgabe | Passende Startmethode | Hauptbeschränkung bei der Überprüfung |
|---|---|---|
| Stetige Bestätigung der Wellengeschwindigkeit | Schutzartiger optischer Tachometer-Messwert | Zielzählung und zugängliche Sichtlinie |
| Kontinuierliche Maschinenüberwachung | Genehmigter Encoder oder Proximity-Pickup | Eingabefrequenz, Montage und Umweltanpassung |
| Stabilität bei niedrigen Geschwindigkeiten | Impulszeitsteuerung oder Encoder mit höherer Auflösung | Spurlose Impulse und das Durchschnittsverfahren, das Schwankungen verdeckt |
| Start- und Stoppverhalten | Zeitsynchronisierte Erfassung | Sensorantwort und Aufzeichnungsintervall |
| Überprüfung der Getriebeleistung | Ausgangssensor plus bekannte Übertragungsdaten | Schlupf, Definition des Verhältnisses und verschiedene Messpositionen |
Unterstützender technischer Kontext: NPTEL: Eigenschaften und Drehzahl des Hydraulikmotors, NIST: Identifizierung der Messunsicherheit. Illustrative Berechnungen und qualitative Überprüfungen legen keine Produktbewertung oder ein allgemeines Akzeptanzlimit fest.
Diese qualitative Tabelle empfiehlt keine universelle Pulsdichte oder Abtastrate. Wählen Sie diese Werte aus dem Bereich der Geschwindigkeiten, Dynamik und Instrumenteigenschaften aus. Die Prinzipien der Messunsicherheit unterstützen die Dokumentation sowohl der zufälligen Variation als auch anderer Fehlerquellen.
Vergleichen Sie die gemessene Geschwindigkeit mit der erwarteten Geschwindigkeit
Für einen Hydraulikmotor mit Hubvolumen Vg in Kubikcentimetern pro Umdrehung und Einlaufstrom Q in Litern pro Minute beträgt die ideale Drehzahl 1.000Q / Vg in Umdrehungen pro Minute. Die tatsächliche Drehzahl hängt von dem jeweiligen volumetrischen Verhalten und den Betriebsanforderungen ab. Stellen Sie sicher, dass die Durchflussmessung den Einlaufstrom des Motors widerspiegelt und dass das Hubvolumen der aktuellen Motorparameter entspricht.
Angenommen, die theoretische Berechnung prognostiziert 500 U/min, aber der Tachometer zeigt 450 U/min an. Bevor Sie den gesamten Unterschied auf Motorschlupf zurückführen, prüfen Sie die Achssatzung, die Genauigkeit des Durchflussmessers, die tatsächliche Verlagerung, die Bypass-Verzweigungen und die Instrumenteinstellungen. Eine Geschwindigkeitsberechnung, die auf dem Pumpenabgangsstrom basiert, kann einen Stromfluss umfassen, der den Motor nie erreicht.
Rekordhohe Druckdifferenz sowohl über den Motor als auch gleichzeitig über die Temperatur. Der Rückdruck am Auslass beeinflusst die Bedingungen, und sich ändernde Viskositäten können zu Leckagen führen. Wenn eine kalte, nichtbelastete Drehzahl mit einer warmen, belasteten Drehzahl verglichen wird, ohne die Unterschiede zu dokumentieren, kann dies zu einer irreführenden Schlussfolgerung hinsichtlich der Verschlechterung führen.
Die geringen Geschwindigkeitsunterschiede richtig erfassen
Ein langsam sich ändernder Mittelwert kann Verformungen aufgrund von Schlupf oder zyklischen Schwankungen verbergen. Wenn es um eine glatte Rotation bei niedriger Geschwindigkeit geht, sollten Sie Zeitstempelgeometrien oder Impulsintervallen verwenden, anstatt nur einen endgültigen Mittelwert zu verwenden. Legen Sie eine konsistente Definition für minimale, maximale und mittlere Geschwindigkeit über einen angegebenen Beobachtungsintervall fest.
Der Sensor selbst kann eine scheinbare Unregelmäßigkeit erzeugen. Uneinheitliche Zielabstände, Verschiebung der Achse oder fehlende Impulse können ein periodisches Timingmuster ergeben. Verknüpfen Sie das Signal mit einem bekannten Referenzwert oder untersuchen Sie das Ziel unter Isolation. Eine beobachtete Fluktuation ist Anlass zur Untersuchung; sie ist nicht automatisch ein Beweis für hydraulische Drehmoment-Ripplungen.
Bei einer Prüfung mit Lasten müssen die Belastung und die mechanische Reibung dokumentiert werden. Die Verzögerung der Getriebe, ein klebriges Lager oder ein intermittierender Kontakt zwischen Maschinen können die Bewegung beeinträchtigen. Legen Sie Druck und Geschwindigkeit gemeinsam fest, wo dies praktikabel ist und nutzen Sie dabei eine gemeinsame Zeitbasis. Dies hilft, hydraulische Ereignisse von mechanischen Störungen zu trennen, ohne sich auf die Erinnerung an das zu verlassen, was während der Prüfung passiert ist.
Instrumentunsicherheit und Kalibrierung
Die Genauigkeit, Auflösung und Wiederholbarkeit eines Instruments beschreiben unterschiedliche Dinge. Die Genauigkeitsangaben können als Prozentsatz der Messung angegeben werden, als feste Zahl oder in einer anderen Form. Lesen Sie die Spezifikation zum Betriebsbereich und dem Messmodus. Ein Display mit vielen Ziffern garantiert nicht eine entsprechend geringe Unsicherheit.
Status der Dokumentkalibrierung und alle verwendeten Korrekturen. Dazu gehören die Unsicherheiten aus den Zählungen der Zielobjekte, der Zeitmessung, der Ausrichtung und des Betriebsprozesses, sofern relevant. Die Wiederholung der Messung hilft, Schwankungen zu ermitteln, offenbart jedoch nicht jedes systematische Fehler. Ein Tachometer, das zwei Ziele kontinuierlich zählt, kann das gleiche falsche Ergebnis sehr gut wiederholen.
Bei einer Annahmeprüfung für eine Beschaffung müssen Sie klären, wie die Unsicherheit die Entscheidung beeinflusst. Wenn ein Ergebnis nahe dem Vertragslimit liegt, spielen die Messmethode und die Entscheidungsgrundsätze eine Rolle. Runden Sie das Differenzverhältnis nicht ab oder ändern Sie das Mittelwertintervall stillschweigend, bis ein Ergebnis als akzeptabel erscheint. Bewahren Sie die Originaldaten auf und erläutern Sie die verwendete Methode.
Anforderungen für Produkte und Anfragen
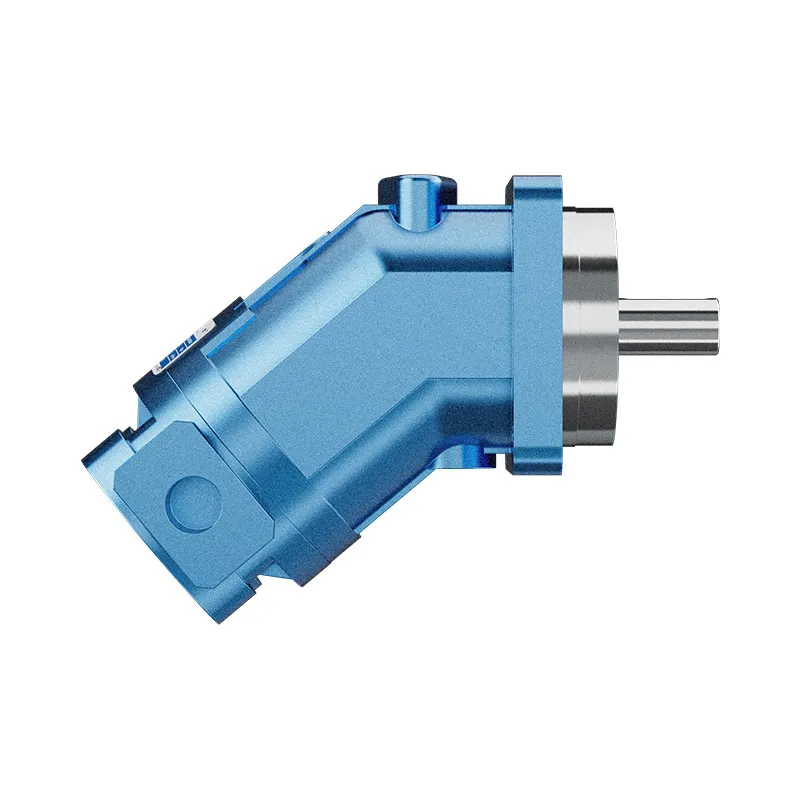
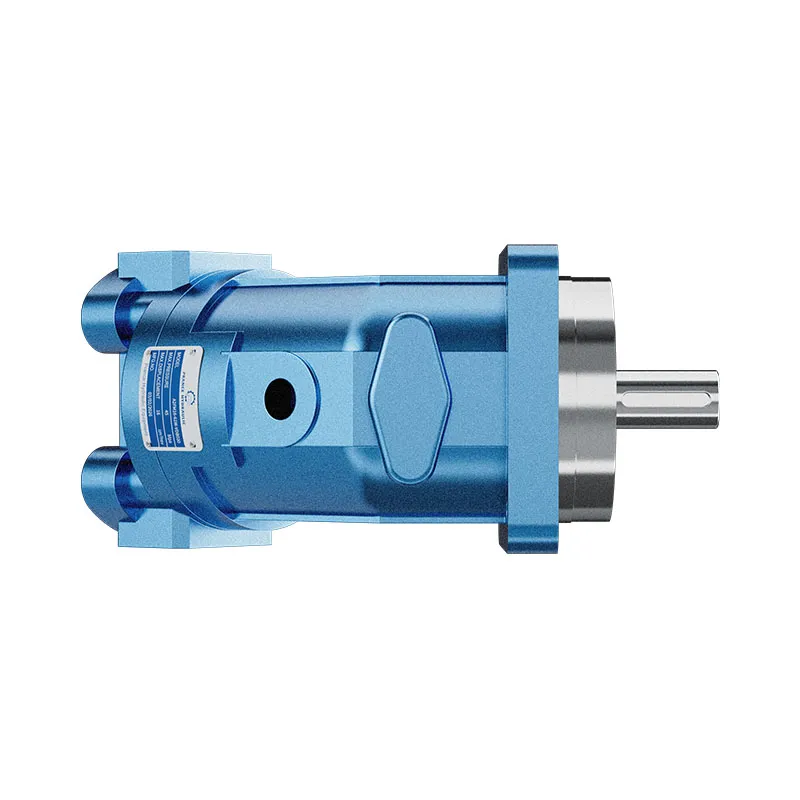
Prance listet den A2FM-feste-Verdrängung-Axialkolbenmotor als relevante Familie für Anfragen zur Wellengeschwindigkeit auf. Die Außenzeichnung zeigt das Gehäuse, die Flanschverkleidung und die Anordnung der Welle. Es wird nicht angegeben, dass ein Encoderhalter, eine Beschleunigungsmesseraufnahme oder ein bestimmter Sensor verbaut oder verfügbar ist. Bitte fordern Sie die genaue angeforderte Zeichnung und die genehmigte Messschnittstelle an.
Geben Sie den vorgesehenen Geschwindigkeitsbereich, die Betriebsdauer, die Belastung und die Installationsanordnung an. Angabe, ob der Sensor für temporäre Tests oder dauerhafte Regelung eingesetzt wird. Falls die Messung zur Überhöhungsschutzeinrichtung verwendet wird, muss der Geräteplaner die Schutzarchitektur und die erforderliche Zuverlässigkeit separat von dieser Messanleitung definieren.
Bei der Ersatzmontage des Motors sollten alle bestehenden Spezifikationen der Feedback-Schnittstelle beibehalten werden. Ein hydraulisch ähnlicher Motor mit einer anderen mechanischen Sensorgebundenheit kann Änderungen an der Montage, dem Verkabeln oder der Steuerung erfordern. Die Überprüfung der kompletten Feedback-Verbindung ermöglicht zudem eine korrekte Geschwindigkeitserfassung.
Häufig gestellte Fragen
Kann ich den Pumpenstrom verwenden, um die tatsächlichen Motordrehzahlen anzuzeigen?
Die Schätzung erfolgt nur unter Berücksichtigung des Motorzulaufstroms, der tatsächlichen Verfahrgeschwindigkeit und des Betriebszustands. Für die tatsächliche Wellengeschwindigkeit verwenden Sie eine verifizierte Drehungsmesstechnik und dokumentieren deren Bedingungen.
Warum ist die Encodergeschwindigkeit viermal höher als die erwartete Wert?
Überprüfen Sie die effektiven Zähldurchschnitte pro Umdrehung und den Randzählungmodus. Die Quadratur-Dekodierung kann die Zähldurchschnitte gegenüber den nominalen Impulszyklen vergrößern. Korrigieren Sie die Skalierung, bevor Sie die Abweichung als Motorschaden interpretieren.
Ist ein Handtacho geeignet für die Festigkeitsprüfung bei niedrigen Geschwindigkeiten?
Es kann für eine Messung der mittleren Geschwindigkeit ausreichend sein, aber durch die Aggregation können kurze Schwankungen verdeckt werden. Prüfen Sie die Aktualisierungsrate und die Auflösung. Ein Pulszeitprotokoll oder ein zugelassener Encoder mit höherer Auflösung könnten eine Frage nach der Stabilität besser beantworten.
Bewirkt eine sehr stabile Anzeige, dass die Messung korrekt ist?
Nein. Eine wiederholte falsche Zielanzahl oder eine falsche Skalierung kann zu einer stabilen Fehlanzeige führen. Prüfen Sie die Messposition, die Zähldefinition und die Instrumenteinstellung und führen Sie gegebenenfalls eine unabhängige Überprüfung durch.
Kann ich einen Geschwindigkeitssensor an jedem Hydraulikmotor montieren?
Ohne Prüfung der mechanischen und Umweltbedingungen ist dies nicht möglich. Es ist notwendig, ein geeignetes Ziel und eine zugelassene Montageart zu ermitteln. Nur der Kataloginhalt allein stellt keine Sensor-Schnittstelle oder die Genehmigung zur Modifikation einer Welle dar.
Verwandte Produkte und technische Anleitungen
Konstantmotor A2FM, Verwandte Hydraulikprodukte, Berechnung der Hydraulikmotorgeschwindigkeit aus Durchfluss und Verdrängung, Berechnung des Wirkungsgrads von Hydraulikmotoren: Volumetrischer, mechanischer und Gesamtwirkungsgrad, Test des Abflussflusses des Hydraulikmotors: Messung der internen Leckage. Legen Sie beim Abfragen von komponentenspezifischen Daten den Schaltkreis, das Fluid, die Betriebsdauer und die genaue angeforderte Konfiguration fest.
Bildungsvideo: Was ist der Unterschied zwischen absoluten und inkrementellen Codeernern?
RealPars erklärt die Begriffe „absolutes“ und „inkrementelles“ Encoder. Diese eigenständige Schulung zum Thema Automatisierung unterstützt die Diskussion über Encoder und effektive Zählung; sie behauptet weder, dass ein Sensor an dem dargestellten Motor angebracht ist, noch definiert sie eine zugelassene Sensormontage.
Technische Referenzen
- NPTEL: Eigenschaften und Drehzahl des Hydraulikmotors
- NIST: Identifizierung der Messunsicherheit
- NIOSH: Gefährliche Energiezustände
Die Quellen bestätigen die angegebenen Prinzipien und den beschriebenen Einsatzbereich der Methode. Illustrativen Angaben und Dokumenten anderer Hersteller sind keine Bestimmungen zu den Leistungsmerkmalen, den Garantien oder der Markenzugehörigkeit von Prance.