Wenzhou Prance Hydraulic Equipment Co., Ltd.

Medición de la velocidad del motor hidráulico: tacómetros, pulsaciones y registros de pruebas
La medición de la velocidad del motor hidráulico establece la velocidad real del eje bajo una condición operativa definida. Complementa un cálculo de flujo y desplazamiento pero no lo sustituye. Un tacómetro óptico, un codificador o un sensor de proximidad adecuado pueden medir la rotación; la elección correcta depende del acceso, el rango de velocidad, la respuesta requerida y la seguridad de la instalación. Un resultado confiable también registra la carga, la temperatura del fluido, la presión, el método de muestreo y la incertidumbre del instrumento. Esta guía explica cómo elegir un método de medición, convertir los impulsos en rpm e interpretar un registro de velocidad sin confundir una configuración de pantalla o una estimación teórica del flujo con el rendimiento real del motor.
Defina la cantidad de velocidad antes de seleccionar un sensor
El eje del motor, la salida del engranaje y el tambor impulsado pueden rodar a velocidades diferentes. Especifica la ubicación que sea relevante para la pregunta técnica. Si el objetivo es verificar el rendimiento del motor, mide el eje del motor o utiliza una relación de transmisión verificada. Si el objetivo es el desplazamiento del transportador, el comportamiento del accionamiento final y la correa pueden ser más relevantes que el motor solo.
Un motor de desplazamiento variable puede cambiar la velocidad mientras que el caudal de la bomba permanece constante. Una relación de engranajes, un problema de deslizamiento de la correa o un fallo en el acoplamiento también pueden cambiar la relación entre el movimiento del motor y el de la máquina. Registre el recorrido mecánico para que el técnico no compare directamente la lectura del tacómetro del tambor con el cálculo del motor.
Defina si necesita una velocidad promedio de carrera, una aceleración al arrancar, estabilidad a baja velocidad o un máximo transitorio. Un instrumento portátil que informe una velocidad promedio lentamente actualizada puede ser adecuado para un control de funcionamiento constante, pero inadecuado para un evento de sobrevelocidad breve. El método de medición debe coincidir con el tiempo de respuesta de la pregunta.
Tachómetros ópticos sin contacto
Un tacómetro óptico detecta una marca o reflexión repetitiva a medida que el eje gira. En un sistema simple, un objetivo reflectante homologado genera un impulso por revolución. Las superficies reflectantes adicionales, los patrones repetidos o una configuración incorrecta del instrumento pueden hacer que el instrumento registre múltiples eventos y muestre una velocidad errónea.
El objetivo debe colocarse con la máquina aislado y en una posición que permanezca firmemente fijado. Nunca retire la protección simplemente para obtener una visión cómoda durante el funcionamiento. Use una ventana de inspección protegida o un sistema de medición debidamente diseñado. Siga las instrucciones del instrumento y el equipo para la distancia, el alineamiento y el acceso permitido.
Las condiciones superficiales y la iluminación de fondo afectan a la detección óptica. La niebla de aceite, la suciedad, una marca suelta o las vibraciones pueden causar pulsos perdidos o falsos. Confirme la calidad del señal utilizando una lectura repetida aprobada o un método independiente en el que el resultado sea crítico. Una pantalla numérica estable por sí sola no prueba que se está contando correctamente.
Codificadores y sensores de proximidad
Un codificador puede proporcionar múltiples pulsos por revolución y, cuando esté diseñado para ello, información sobre la dirección. Una densidad de pulsos más alta puede mejorar la resolución a baja velocidad, pero el contador y el equipo de adquisición deben soportar la frecuencia resultante a la velocidad máxima. Una entrada inadecuada puede pasar por alto los pulsos o saturarse incluso cuando el sensor está funcionando.
Un sensor de proximidad puede detectar dientes u otro objetivo rotativo adecuado. Deben conocerse el número de características detectables por revolución. El material del objetivo, la distancia de detección, el desplazamiento y la rigidez de montaje afectan a la detección. No perforar, soldar ni fijar un objetivo improvisado a un eje del motor sin un diseño mecánico homologado.
La compatibilidad eléctrica también es importante. Compruebe el suministro del sensor, el tipo de salida, los niveles de señal, los requisitos del cable y la entrada de contador. Los pulsos nominales del codificador por revolución pueden ser diferentes de los contados por un controlador que cuenta varios bordes o utiliza la decodificación cuadrática. Indique los contados efectivos por revolución utilizados en el cálculo.
Convertir un registro de pulso a rpm
Para un conteo eficaz conocido N por revolución y una frecuencia de conteo medida f en conteos por segundo, rpm = 60f / N. La palabra eficaz es importante: si el sensor produce 100 ciclos de pulso por revolución pero el controlador cuenta cuatro bordes por ciclo, el cálculo correspondiente utiliza 400 conteos por revolución para ese señal de frecuencia de conteo.
Como ejemplo ilustrativo, un sistema verificado con 60 contados efectivos por revolución reporta 120 contados por segundo. La velocidad es 60 × 120 / 60 = 120 rpm. Estos valores son valores de referencia, no una especificación para un motor o un codificador Prance. Una discrepancia de dos o cuatro factores suele ser una razón para revisar el conteo de bordes antes de investigar una falla hidráulica.
Para una medición basada en el número total de pulsaciones C durante un tiempo de apertura t, rpm = 60C / (Nt). A bajas velocidades, un paso corto puede contener pocos pulsaciones, lo que genera una resolución más baja. Un paso más largo mejora la resolución de los pulsos, pero reduce la velocidad promedio de los cambios. La medición de la frecuencia entre impulsos ofrece otra aproximación, aunque la resolución de la sincronización, la falta de pulsaciones y la rotación irregular aún requieren atención.
Elige el método para la tarea
| Tarea de medición | Método de inicio adecuado | Limitación principal a comprobar |
|---|---|---|
| Confirmación de la velocidad constante del eje | Medición óptica protegida del tacómetro | Contador de objetivos y línea de visión accesible |
| Monitorización continua de la máquina | Codificador o receptor de proximidad aprobado | Frecuencia de entrada, montaje y compatibilidad con el entorno |
| Estabilidad a baja velocidad | Cronometraje de pulso o codificador de mayor resolución | Pulses esparsos y la media que oculta la variación |
| Comportamiento de inicio y parada | Acquisición sincronizada con el tiempo | Respuesta del sensor e intervalo de grabación |
| Verificación de la salida del engranaje | Sensor de salida más datos de transmisión conocidos | Deslizamiento, definición de la relación y diferentes ubicaciones de medición |
Apoyo al contexto técnico: NPTEL: características del motor hidráulico y velocidad de accionamiento, NIST: Identificación de la incertidumbre de las mediciones. Los cálculos ilustrativos y los controles cualitativos no establecen una calificación del producto ni un límite de aceptación universal.
Esta tabla cualitativa no recomienda una densidad de pulsos ni una velocidad de muestreo universales. Seleccione estos valores en el rango de velocidad, dinámica e especificaciones del instrumento. Los principios de incertidumbre de las mediciones permiten documentar tanto la variación aleatoria como otras fuentes de error.
Compare la velocidad medida con la velocidad esperada
Para un motor hidráulico con desplazamiento Vg en centímetros cúbicos por revolución y caudal de entrada Q en litros por minuto, la velocidad ideal es 1.000Q / Vg rpm. La velocidad real depende del comportamiento volumétrico relevante y las condiciones de funcionamiento. Asegúrese de que la medición del caudal represente el caudal de entrada del motor y que el desplazamiento corresponda a la configuración actual del motor.
Supongamos que el cálculo teórico prediga 500 rpm pero el tacómetro indica 450 rpm. Antes de atribuir toda la diferencia a la fuga del motor, compruebe la ubicación de la velocidad del eje, la precisión del caudalímetro, el desplazamiento real, los conductos de derivación y las configuraciones del instrumento. Un cálculo de velocidad basado en el caudal de salida de la bomba puede incluir caudal que nunca llega al motor.
Registrar la diferencia de presión a través del motor y la temperatura al mismo tiempo. La presión de retorno en el conducto influye en las condiciones, y los cambios en la viscosidad pueden influir en las fugas. Comparar una velocidad a baja carga con una velocidad cargada a alta presión sin documentar las diferencias puede llegar a dar una conclusión engañosa sobre el deterioro.
Capturar la irregularidad a baja velocidad de manera adecuada
Una media que cambia lentamente puede ocultar variaciones causadas por el deslizamiento de la rueda o por la variación cíclica. Si la preocupación se refiere a una rotación suave a baja velocidad, es preferible conservar muestras con marcación temporal o intervalos de pulsos en lugar de utilizar únicamente una media final. Se debe establecer una definición coherente para las velocidades mínima, máxima y media durante un intervalo de observación especificado.
El sensor puede en sí mismo generar irregularidades aparentes. La separación desigual entre el objetivo, el desplazamiento de la viga o los impulsos no recibidos pueden producir un patrón de temporización periódico. Relacione el señal con una referencia conocida o examine el objetivo en un entorno aislado. Una fluctuación observada es una evidencia que debe ser investigada; no es automáticamente una prueba de ondulaciones de par hidráulico.
En un ensayo que implique una carga, documente la carga y la fricción mecánica. La backlash del engranaje, un cojinete pegajoso o un contacto intermitente de la máquina pueden afectar el movimiento. Registre la presión y la velocidad junto con la otra información, si es posible, utilizando una base de tiempo común. Esto ayuda a separar los eventos hidráulicos de los perturbadores mecánicos sin depender de la memoria de lo que ocurrió durante el ensayo.
Incerteza del instrumento y calibración
La precisión, la resolución y la repetibilidad de los instrumentos describen cosas distintas. Las especificaciones de precisión pueden expresarse como un porcentaje de lectura, un número fijo o de otra forma. Lea la especificación del rango de funcionamiento y del modo de medición. Una pantalla con muchos dígitos no garantiza una incertidumbre proporcionalmente pequeña.
El estado de calibración del documento y cualquier corrección utilizada. Incluya la incertidumbre generada por los conteos de objetivos, el tiempo de calibración, el ajuste y el proceso operativo, cuando corresponda. Repetir la medición ayuda a evaluar la variabilidad, pero no revela todos los errores sistemáticos. Un tacómetro que contable de forma constante dos objetivos puede repetir muy bien el mismo número incorrecto.
Para realizar una prueba de aceptación de la adquisición, acuerde cómo la incertidumbre afecta la decisión. Si el resultado se encuentra cerca del límite contractual, la metodología de medición y la regla de decisión son importantes. No redondee la diferencia ni cambie silenciosamente el intervalo de promedio hasta que el resultado parezca aceptable. Guarde el registro original y explique el método utilizado.
Requisitos de producto y consulta
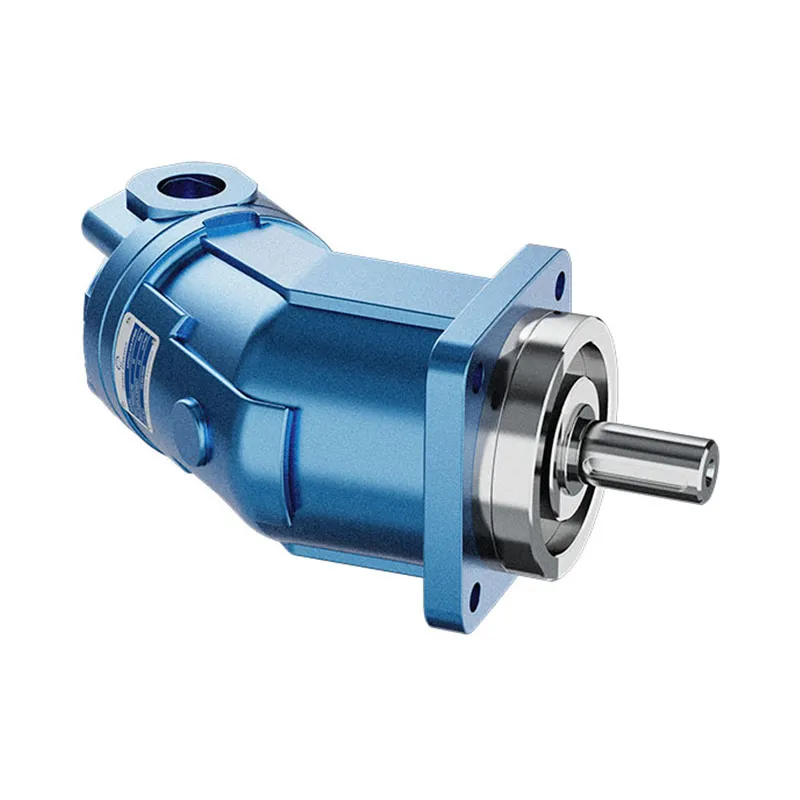
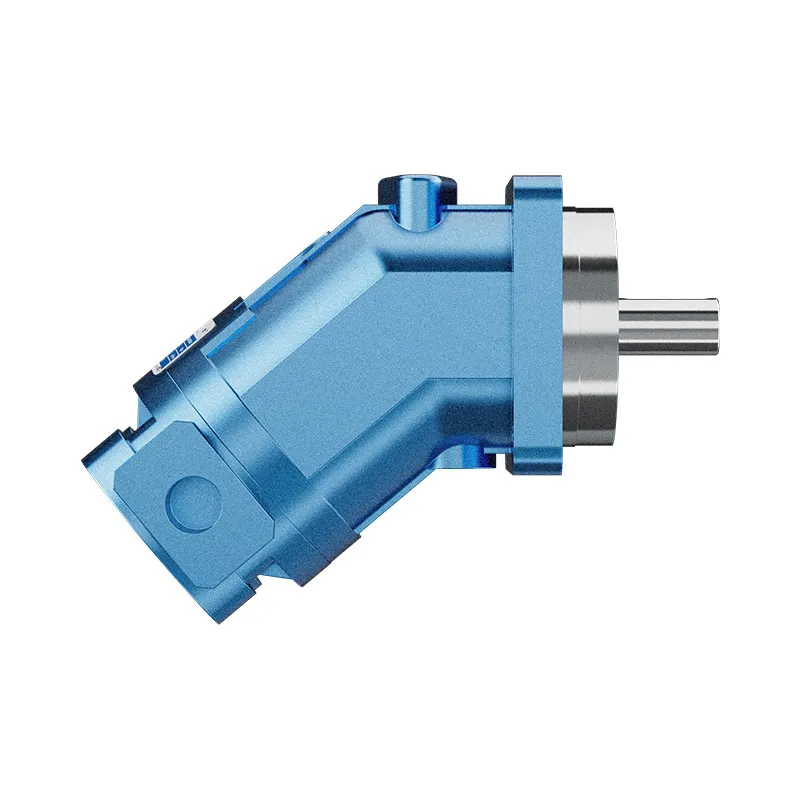
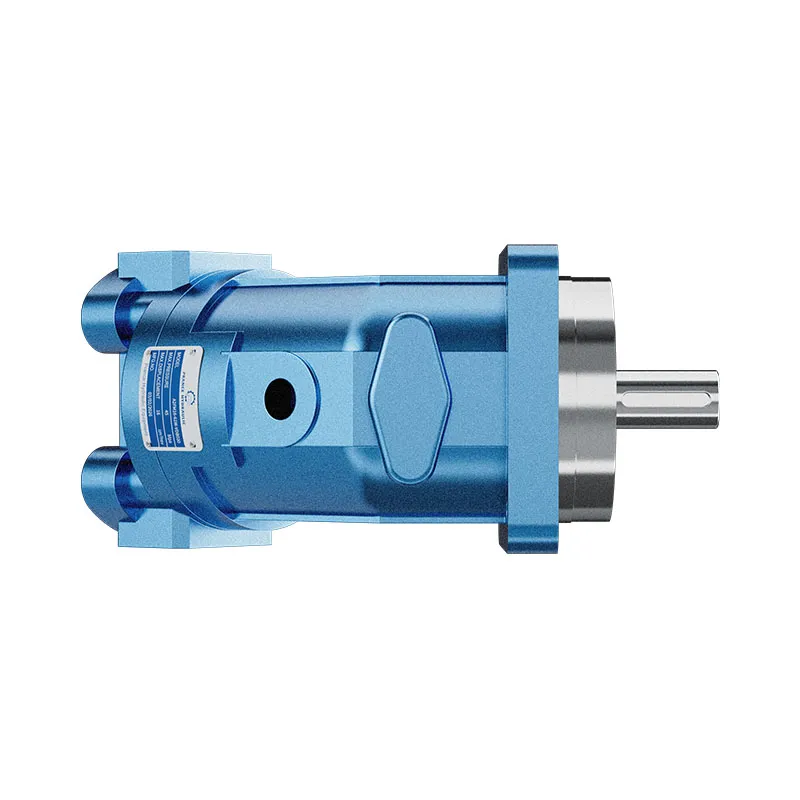
Prance enumera el motor de pistón axial de desplazamiento fijo A2FM como una familia relevante para las consultas sobre la velocidad del eje. Su ilustración exterior muestra el alojamiento, la brida y la disposición del eje. No se establece que esté instalado ni esté disponible un soporte de codificador, un captador de velocidad ni un sensor específico. Solicite el dibujo exacto del pedido y la interfaz de medición aprobada.
Indique el rango de velocidad previsto, la carga, la velocidad de funcionamiento y la disposición de instalación. Declara si el sensor se utiliza para pruebas temporales o para un control permanente. Si la medición se utiliza para protección contra exceso de velocidad, el diseñador del equipo debe definir la arquitectura de protección y la fiabilidad requerida por separado de esta guía de medición.
Para un motor de reemplazo, debe conservarse la especificación de la interfaz de retroalimentación existente. Un motor hidráulicamente similar con una disposición diferente de los sensores mecánicos puede requerir cambios en el montaje, el cableado o la escala de control. Verificar la integridad del recorrido de retroalimentación garantiza también la correspondencia de la velocidad con la retroalimentación.
Preguntas frecuentes
¿Puedo usar el caudal de la bomba para reportar el rpm real del motor?
Solo proporciona una estimación después de tener en cuenta el flujo de entrada del motor, el desplazamiento real y el comportamiento operativo. Para la velocidad real del eje, utilice un método de medición rotacional verificado y registre sus condiciones.
¿Por qué la velocidad del codificador es cuatro veces superior al valor esperado?
Revisar los cálculos efectivos por revolución y el modo de conteo de bordes. La decodificación cuadrática puede multiplicar la velocidad de conteo en relación con los ciclos nominales de pulso. Corrigir la escala antes de interpretar la discrepancia como un fallo del motor.
¿Es adecuado un tacómetro portátil para realizar pruebas de estabilidad a baja velocidad?
Puede ser adecuado para comprobar la velocidad media, pero puede ocultar fluctuaciones cortas al realizar la media. Verifique la velocidad de actualización y la resolución. Un registro de temporización de pulso o un codificador de mayor resolución homologado pueden responder mejor a la cuestión de la estabilidad.
¿Una pantalla muy estable prueba que la medición es precisa?
No. Una cuenta repetida de objetivos erróneos o una escala incorrecta pueden producir una visualización incorrecta estable. Verifique la ubicación de la medición, la definición de conteo y la configuración del instrumento y, si es necesario, realice una verificación independiente.
¿Puedo montar un sensor de velocidad en cualquier motor hidráulico?
No sin comprobar el diseño mecánico y ambiental. Confirmar un objetivo adecuado y un método de montaje aprobado. El solo catálogo exterior no establece una interfaz de sensor ni la autorización para modificar un eje.
Productos relacionados y guías de ingeniería
Motor de desplazamiento fijo A2FM, La gama de productos hidráulicos relacionados, Calcular la velocidad del motor hidráulico a partir del caudal y el desplazamiento, Cálculo de la eficiencia del motor hidráulico: volumétrica, mecánica y total, Prueba de flujo de drenaje del motor hidráulico: medición de la fuga interna. Proporcione el circuito, el fluido, la carga y la configuración exacta solicitada cuando solicite datos específicos de los componentes.
Vídeo educativo: ¿Cuál es la diferencia entre los codificadores absolutos y los codificadores incrementales?
RealPars explica los conceptos de codificador absoluto e incremental. Esta lección independiente de formación en automatización complementa el análisis de los codificadores y el conteo efectivo; no se afirma que un sensor esté instalado en el motor ilustrado ni que un montaje de sensor aprobado esté definido.
Referencias técnicas
- NPTEL: características del motor hidráulico y velocidad de accionamiento
- NIST: Identificación de la incertidumbre de las mediciones
- NIOSH: aislamiento de energía peligrosa
Las fuentes respaldan los principios y el alcance de la metodología declarados. Las aportaciones ilustrativas y los documentos de otro fabricante no establecen las especificaciones, garantías ni afiliación a la marca de los componentes de Prance.