Wenzhou Prance Hydraulic Equipment Co., Ltd

Medição da velocidade do motor hidráulico: tacômetros, pulsações e registros de testes
A medição da velocidade do motor hidráulico estabelece a velocidade real do eixo em condições operacionais definidas. Complementa um cálculo de fluxo e deslocamento, mas não o substitui. Um tacômetro ótico, um encoder ou um sensor de proximidade adequado podem medir a rotação; a escolha correta depende do acesso, do intervalo de velocidade, da resposta necessária e da segurança da instalação. Um resultado confiável também registra carga, temperatura do fluido, pressão, método de amostragem e incerteza do instrumento. Este guia explica como escolher uma metodologia de medição, converter pulsos em rpm e interpretar um registro de velocidade sem confundir uma configuração de exibição ou uma estimativa teórica de fluxo com o desempenho real do motor.
Defina a quantidade de velocidade antes de selecionar um sensor
O eixo do motor, a saída da caixa de câmbio e o tambor acionado podem girar a velocidades diferentes. Defina a localização que seja relevante para a questão de engenharia. Se o objetivo é verificar a entrega do motor, meda a haste do motor ou utilize uma relação de transmissão verificada. Se o objetivo for o movimento do transportador, o comportamento do acionamento final e da correia podem ser mais relevantes do que o próprio motor.
Um motor de deslocamento variável pode alterar a velocidade enquanto o fluxo da bomba permanece semelhante. Uma relação de transmissão, problema com a correia ou problema com o acoplamento também podem alterar a relação entre o movimento do motor e o da máquina. Registre o caminho mecânico para que o técnico não compare a leitura do tacômetro do tambor diretamente com o cálculo do motor.
Defina se você precisa de velocidade média de corrida, aceleração inicial, estabilidade em baixa velocidade ou um valor máximo transitório. Um instrumento portátil que informe uma média atualizada lentamente pode ser adequado para uma verificação de funcionamento constante, mas inadequado para um evento de excesso de velocidade curto. O método de medição deve corresponder ao tempo de resposta da pergunta.
Tachômetros ópticos sem contato
Um tacho ótico detecta uma marca ou reflexo repetível à medida que o eixo gira. Em um sistema simples, um alvo refletor aprovado produz um pulso por revolução. Superfícies adicionais refletoras, padrões repetidos ou uma configuração incorreta do instrumento podem fazer com que o instrumento conte vários eventos e apresente uma velocidade incorreta.
O alvo deve ser colocado com a máquina isolada e em uma posição que permaneça firmemente fixada. Nunca remova a proteção apenas para obter uma visão conveniente durante a operação. Utilize uma janela de inspeção protegida ou um arranjo de medição devidamente projetado. Siga as instruções do instrumento e do equipamento quanto à distância, alinhamento e acesso permitido.
As condições superficiais e a iluminação do ambiente afetam a detecção óptica. A neblina de óleo, a sujeira, uma marca solta ou vibrações podem causar pulsações perdidas ou falsas. Confirme a qualidade do sinal utilizando uma leitura repetida aprovada ou um método independente, cujo resultado seja crítico. Um display numérico estável isoladamente não prova a contagem correta.
Codificadores e sensores de proximidade
Um codificador pode fornecer vários pulsos por revolução e, quando projetado para tal, informações sobre a direção. Uma densidade de pulsos mais alta pode melhorar a resolução em baixa velocidade, mas o contador e o equipamento de aquisição devem suportar a frequência resultante na velocidade máxima. Uma entrada inadequada pode perder pulsos ou saturar mesmo quando o sensor estiver funcionando.
Um sensor de proximidade pode detectar dentes ou outro alvo rotativo adequado. É necessário conhecer o número de características detectáveis por revolução. O material do alvo, a distância de detecção, o deslocamento e a rigidez de montagem afetam a detecção. Não faça furos, soldaduras ou monte um alvo improvisado no eixo do motor sem um projeto mecânico homologado.
A compatibilidade elétrica também é importante. Verifique o fornecimento do sensor, o tipo de saída, os níveis de sinal, os requisitos do cabo e a entrada do contador. Os pulsos nominais do encoder por revolução podem ser diferentes dos contados por um controlador que conta várias faces ou utiliza decodificação quadrática. Informe os contados efetivos por revolução utilizados no cálculo.
Converter um registro de pulso em rpm
Para um número de contagem eficaz conhecido N por revolução e uma frequência de contagem medida f em contagens por segundo, rpm = 60f / N. A palavra eficaz é importante: se o sensor produzir 100 ciclos de pulso por revolução, mas o controlador contabilizar quatro contornos por ciclo, o cálculo correspondente utiliza 400 contagens por revolução para esse sinal de frequência de contagem.
Como exemplo ilustrativo, um sistema verificado com 60 contagens efetivas por revolução apresenta 120 contagens por segundo. A velocidade é 60 × 120 / 60 = 120 rpm. Esses valores são valores de referência, não uma especificação para um motor ou um encoder Prance. Uma discrepância de dois ou quatro fatores é frequentemente uma razão para rever o contagem de bordas antes de investigar uma falha hidráulica.
Para uma medição baseada no número total de contagens C durante um tempo de abertura t, rpm = 60C / (Nt). Em velocidades baixas, uma abertura curta pode conter poucos contagens, criando uma resolução mais baixa. Uma abertura mais longa melhora a resolução dos contagens, mas corrige mais rapidamente as mudanças mais bruscas. A medição do período entre os pulsos oferece uma abordagem alternativa, embora a resolução temporal, a falta de pulsos e a rotação irregular ainda requeiram atenção.
Escolha o método para a tarefa
| Tarefa de medição | Método de início adequado | Principal limitação para verificar |
|---|---|---|
| Confirmação constante da velocidade do eixo | Medição óptica protegida do tacho | Contagem de alvos e linha de visão acessível |
| Monitoramento contínuo da máquina | Codificador ou sistema de detecção de proximidade aprovado | Frequência de entrada, montagem e adequação ao ambiente |
| Estabilidade em baixas velocidades | Tempo de pulso ou codificador de resolução mais alta | Pulsações raras e a média que oculta a variação |
| Comportamento de inicialização e parada | Aquisição sincronizada com o tempo | Resposta do sensor e intervalo de gravação |
| Verificação da saída da caixa de câmbio | Sensor de saída mais dados de transmissão conhecidos | Deslizamento, definição de relação e diferentes locais de medição |
Suporte ao contexto técnico: NPTEL: características do motor hidráulico e velocidade de rotação, NIST: identificação da incerteza de medição. Os cálculos ilustrativos e as verificações qualitativas não estabelecem uma classificação do produto nem um limite de aceitação universal.
Este gráfico qualitativo não recomenda uma densidade ou taxa de amostragem de pulso universal. Escolha esses valores com base na faixa de velocidade, dinâmica e especificações do instrumento. Os princípios de incerteza de medição permitem documentar tanto a variação aleatória quanto outras fontes de erro.
Compare a velocidade medida com a velocidade esperada
Para um motor hidráulico com deslocamento Vg em centímetros cúbicos por revolução e fluxo de entrada Q em litros por minuto, a velocidade ideal é de 1.000Q / Vg rpm. A velocidade real depende do comportamento volumétrico relevante e das condições de operação. Certifique-se de que a medição do fluxo represente o fluxo de entrada do motor e que o deslocamento corresponda à configuração atual do motor.
Supõe-se que o cálculo teórico indique 500 rpm, mas o medidor de velocidade relata 450 rpm. Antes de atribuir toda a diferença à fuga do motor, verifique a posição da velocidade do eixo, a precisão do medidor de fluxo, o deslocamento real, os ramos de bypass e as configurações do instrumento. Um cálculo de velocidade baseado no fluxo de saída da bomba pode incluir o fluxo que nunca chega ao motor.
A diferença de pressão no motor e a temperatura são registradas ao mesmo tempo. A pressão de retorno no tubo de saída afeta as condições, e as alterações na viscosidade podem influenciar a fuga. Comparar uma velocidade em funcionamento sem carga com uma velocidade carregada quente sem documentar as diferenças pode gerar uma conclusão enganosa sobre a deterioração.
Capturar irregularidades de baixa velocidade de forma adequada
Uma média que muda lentamente pode esconder variações de tipo de aderência ou cíclicas. Se a preocupação for uma rotação suave a baixa velocidade, mantenha amostras com tempo de gravação ou intervalos de pulso, em vez de apenas uma média final. Estabeleça uma definição consistente para a velocidade mínima, máxima e média ao longo de um intervalo de observação especificado.
O sensor pode mesmo criar irregularidades aparentes. Distâncias irregulares entre os alvos, desalinhamento do eixo ou pulsações perdidas podem produzir um padrão de temporização periódica. Relacione o sinal com uma referência conhecida ou inspecione o alvo em isolamento. Uma flutuação observada é uma evidência que deve ser investigada; não é automaticamente prova de ondulações de torque hidráulico.
Para um teste envolvendo uma carga, documente a carga e a fricção mecânica. A retração da caixa de câmbio, um rolamento pegajoso ou um contato intermitente da máquina podem afetar o movimento. Registre a pressão e a velocidade juntas, sempre que possível, usando uma base de tempo comum. Isso ajuda a separar os eventos hidráulicos dos distúrbios mecânicos, sem depender da memória sobre o que aconteceu durante o teste.
Incerteza do instrumento e calibração
A precisão, resolução e repetibilidade dos instrumentos descrevem coisas diferentes. As especificações de precisão podem ser expressas como um percentual da leitura, um valor numérico fixo ou de outra forma. Leia a especificação para o intervalo de operação e o modo de medição. Um display com muitos dígitos não garante uma incerteza correspondente.
O estado da calibração do documento e quaisquer correções utilizadas devem ser indicados. Incluir a incerteza proveniente das contagens do alvo, do cronometragem, do alinhamento e do processo de operação, quando aplicável. Repetir a medição ajuda a avaliar a variação, mas não revela todos os erros sistemáticos. Um medidor de velocidade que contate consistentemente dois alvos pode repetir muito bem o mesmo número incorreto.
Para um teste de aceitação de aquisição, defina como a incerteza afeta a decisão. Se o resultado estiver próximo do limite contratual, a metodologia de medição e a regra de decisão são importantes. Não arredonde a diferença ou altere silenciosamente o intervalo de média até que um resultado pareça aceitável. Mantenha o registro original e explique a metodologia utilizada.
Requisitos de produto e consulta
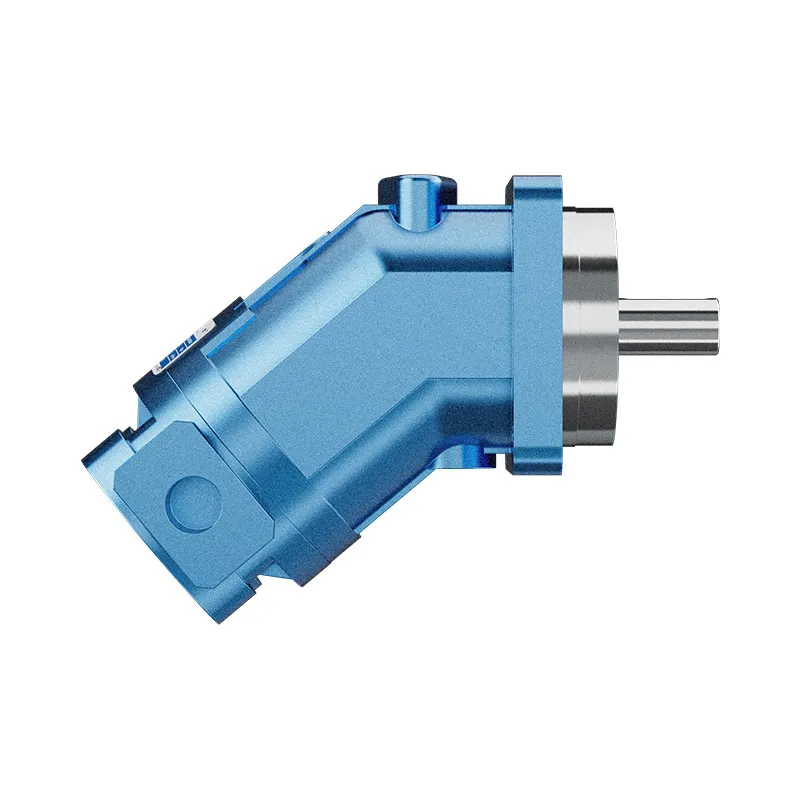
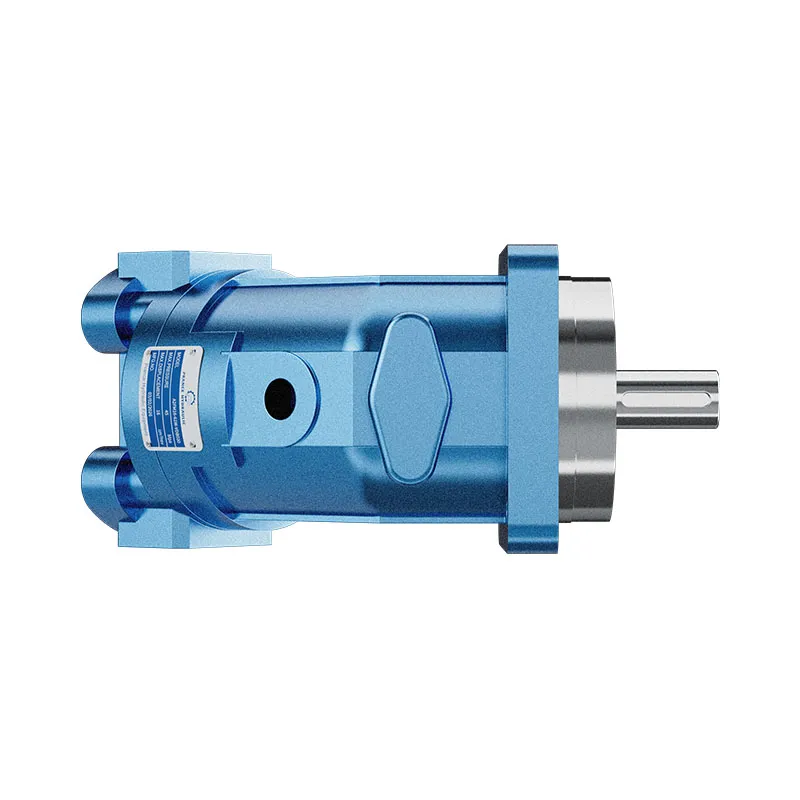
Prance lista o motor de pistão axial de deslocamento fixo A2FM como uma família relevante para consultas sobre velocidade de eixo. Sua ilustração externa mostra a estrutura da carcaça, do flange e do eixo. Não se estabelece que um suporte de codificador, um captador de velocidade ou um sensor específico estejam instalados ou disponíveis. Solicite o desenho exato encomendado e a interface de medição aprovada.
Indique a faixa de velocidade pretendida, a carga, a velocidade máxima e a disposição da instalação. Declare se o sensor é para testes temporários ou para controle permanente. Se a medição for utilizada para proteção contra excesso de velocidade, o projetista do equipamento deve definir a arquitetura de proteção e a confiabilidade requerida separadamente deste guia de medição.
Para um motor de substituição, mantenha as especificações da interface de feedback existentes. Um motor hidráulico semelhante, com uma disposição diferente de sensores mecânicos, pode exigir alterações no montagem, no cabeamento ou na escala de controle. Verificar a integridade do caminho de retorno de dados é fundamental, pois a garantia de correspondência na velocidade também depende da integridade do caminho de retorno de dados.
Perguntas frequentes
Posso usar o fluxo da bomba para informar o número real de rotações do motor?
A estimativa é feita apenas após o cálculo do fluxo de entrada do motor, do deslocamento real e do comportamento de operação. Para a velocidade real do eixo, utilize um método de medição rotacional verificado e registre suas condições.
Por que a velocidade do codificador é quatro vezes maior do que o valor esperado?
Verifique os valores efetivos por revolução e o modo de contagem de bordas. A decodificação quadrática pode aumentar a taxa de contagem em relação aos ciclos de pulso nominal. Corrigir a escala antes de interpretar a discrepância como um defeito do motor.
Um tacômetro portátil é adequado para testes de estabilidade em baixa velocidade?
Pode ser adequado para um controle de velocidade média, mas pode ocultar flutuações curtas devido à média. Verifique a taxa de atualização e a resolução. Um registro de tempo de pulso ou um codificador de maior resolução aprovado podem fornecer uma resposta mais precisa para essa questão de estabilidade.
Uma exibição muito estável prova que a medição é precisa?
Não. Um número de alvos incorretos repetidos ou uma escala incorreta podem gerar uma exibição incorreta estável. Verifique a localização da medição, a definição de contagem e a configuração do instrumento e utilize uma verificação independente quando necessário.
Posso montar um sensor de velocidade em qualquer motor hidráulico?
Não sem verificar a disposição mecânica e ambiental. Confirme uma localização adequada e um método de montagem aprovado. O catálogo exterior sozinho não estabelece uma interface de sensor ou permissão para modificar o eixo.
Produtos relacionados e guias de engenharia
Motor de Deslocamento Fixo A2FM, linha de produtos hidráulicos relacionados, Calculo da velocidade do motor hidráulico com base no fluxo e no deslocamento, Cálculo da Eficiência do Motor Hidráulico: Volumétrica, Mecânica e Global, Teste de vazão de drenagem do motor hidráulico: medição da fuga interna. Forneça o circuito, o fluido, a carga e a configuração exata solicitada ao solicitar dados específicos do componente.
Vídeo educativo: Qual é a diferença entre codificadores absolutos e incrementais?
O RealPars explica os conceitos de codificador absoluto e incremental. Esta aula independente de treinamento em automação complementa a discussão sobre codificador e contagem efetiva; não se afirma que um sensor esteja instalado no motor ilustrado ou que um montagem de sensor homologada esteja definida.
Referências técnicas
- NPTEL: características do motor hidráulico e velocidade de rotação
- NIST: identificação da incerteza de medição
- NIOSH: isolamento de energia perigosa
As fontes corroboram os princípios e o âmbito da metodologia declarados. As informações apresentadas e os documentos de outro fabricante não estabelecem as especificações, garantias ou a filiação à marca da Prance.