Wenzhou Prance Hydraulic Equipment Co., Ltd

Contrôle de vitesse du moteur hydraulique en boucle fermée : rétroaction de l'encodeur vs boucle ouverte
Le contrôle de vitesse en boucle fermée d'un moteur hydraulique utilise la vitesse de l'arbre mesurée pour corriger la commande envoyée à une vanne ou une pompe. Un encodeur fournit un retour d'information ; un contrôleur compare cette mesure avec la vitesse demandée et ajuste le débit dans des limites définies. La régulation en boucle ouverte règle une commande sans corriger la vitesse résultante, de sorte que la charge, la température de l'huile, les fuites et les variations d'alimentation peuvent modifier le régime. Le retour d'information peut améliorer la régulation lorsque l'installation hydraulique dispose d'un débit, d'une pression et d'une réponse suffisants, mais un encodeur ne peut pas créer une réserve de couple, éliminer une défaillance mécanique ou remplacer un arrêt de protection indépendant. Choisissez l'architecture de contrôle avant de choisir un capteur.
Séparer une boucle de rétroaction d'un circuit hydraulique fermé
Le mot fermé décrit deux choses différentes dans les discussions hydrauliques. Un circuit hydraulique fermé retourne normalement le flux principal du moteur directement à la pompe. Une boucle de contrôle fermée renvoie une mesure à un contrôleur. L'une ou l'autre configuration de circuit hydraulique peut être utilisée avec ou sans rétroaction de vitesse externe. Indiquez explicitement quelle signification apparaît dans une spécification.
Une pompe à débit variable connectée à un moteur n'est pas automatiquement un entraînement à régulation de vitesse. Si un opérateur règle la décharge de la pompe et qu'aucune mesure de vitesse ne corrige ce réglage, la régulation de vitesse reste en boucle ouverte. Inversement, un moteur alimenté par une vanne proportionnelle à partir d'un circuit hydraulique ouvert peut avoir une boucle de contrôle de vitesse fermée si la vitesse de l'arbre mesurée ajuste la commande de la vanne.
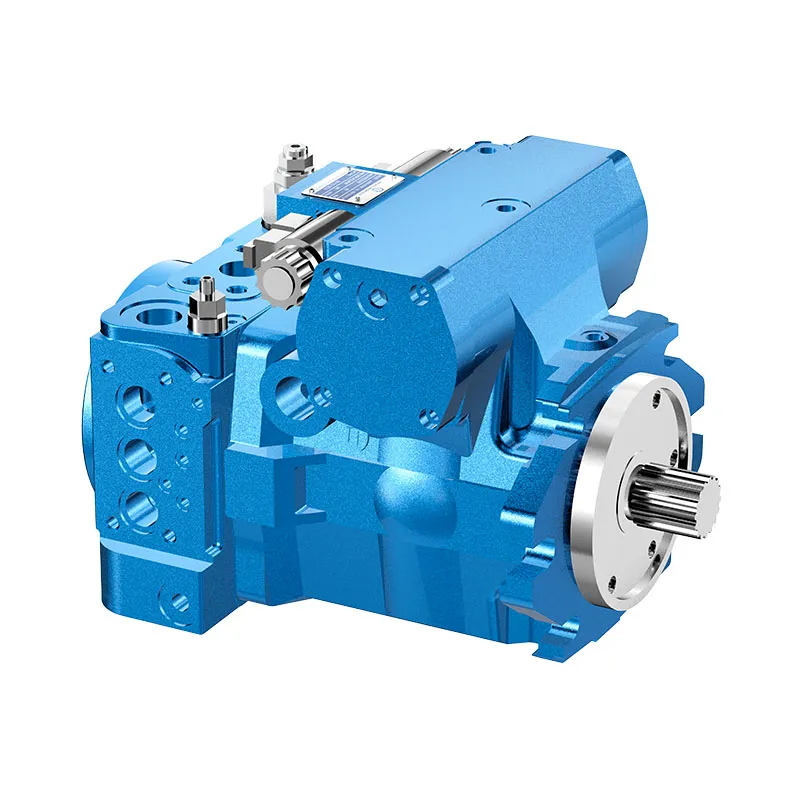
Le moteur A2FM utilisé comme référence de produit ici est une unité à axe incliné à débit fixe. Sa description dans le catalogue relie la vitesse au débit délivré et le couple à la différence de pression. Cela soutient la discussion sur l'installation de base. Cela n'établit pas que l'encodeur, l'adaptateur de montage, le contrôleur ou une interface de rétroaction particulière sont inclus avec le moteur. Ce sont des éléments séparés à spécifier et à vérifier.
Suivez le chemin d'information à travers le système
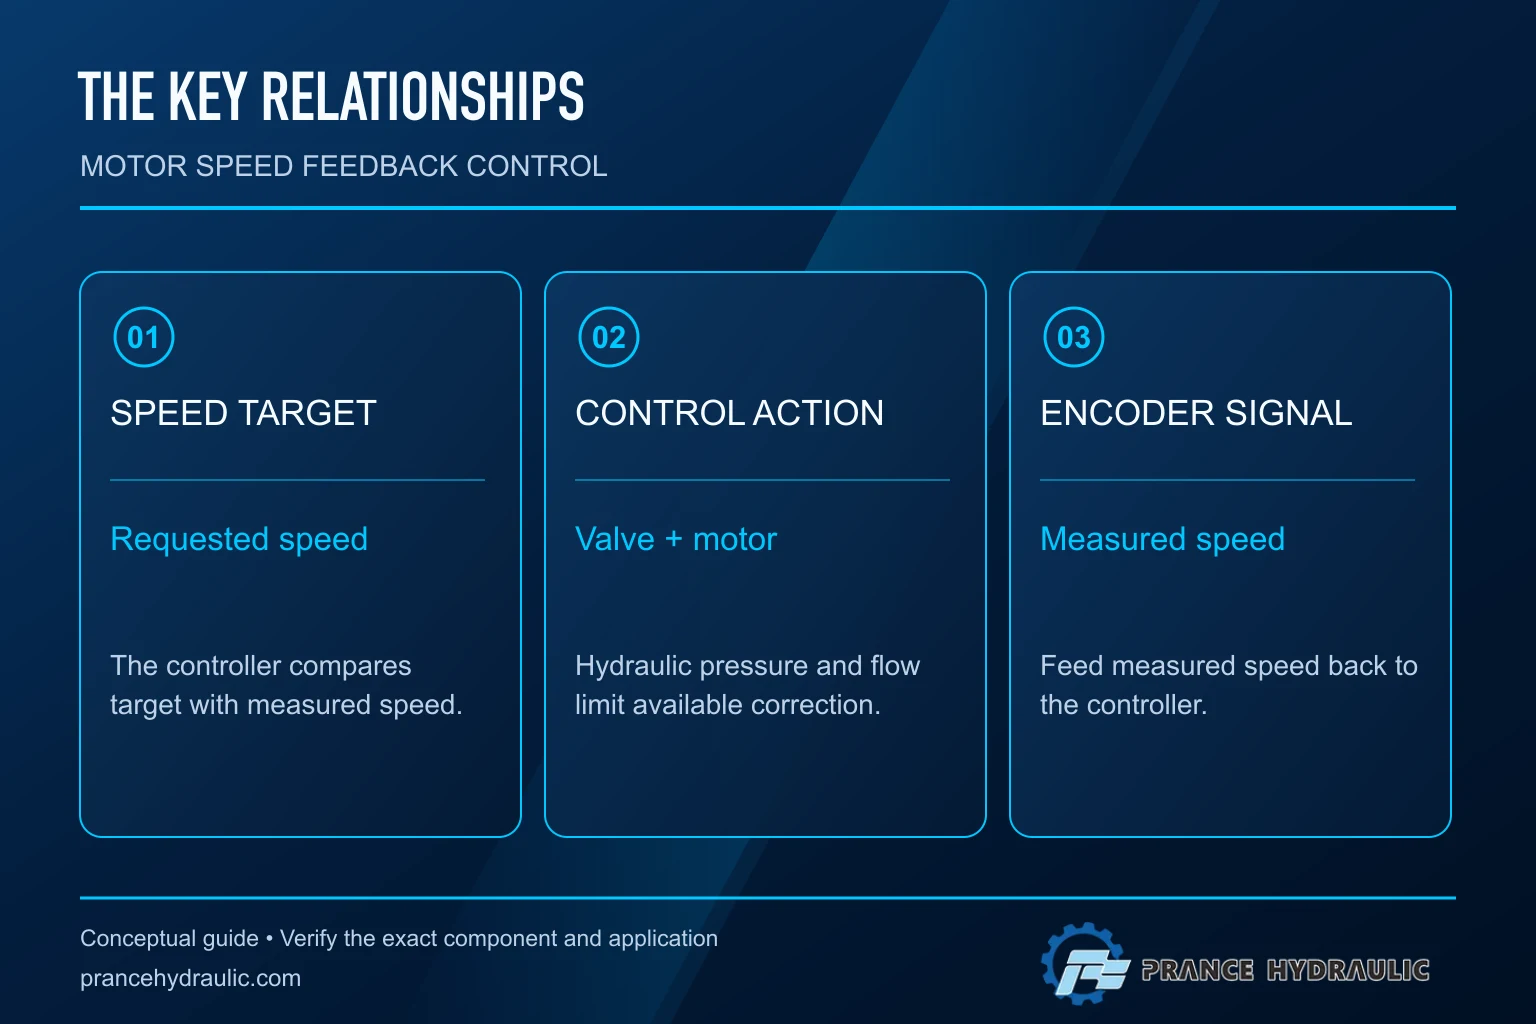
Une boucle de vitesse de base comporte un point de consigne, une mesure, une comparaison, un contrôleur et un élément hydraulique réglable. La différence entre la vitesse cible et la vitesse mesurée est l'erreur de contrôle. Le contrôleur utilise cette erreur pour modifier la commande. La vanne ou la pompe modifie le débit du moteur, et la vitesse de l'arbre résultante est mesurée à nouveau. La conférence sur la rétroaction de l'Université de l'Illinois liée ci-dessous fournit la base de rejet des perturbations pour cette architecture.
L'encodeur signale le mouvement ; il ne régule pas directement le débit d'huile. Son signal doit être traité pour obtenir une estimation de vitesse utilisable. Le contrôleur doit ensuite produire une commande compatible avec l'électronique sélectionnée. Vérifiez si l'élément hydraulique accepte une tension, un courant, une commande de bus de terrain ou une autre interface. Ne connectez pas une sortie impulsion à une entrée de vanne analogique simplement parce que les deux sont décrits comme des signaux de contrôle.
Pour un mouvement bidirectionnel, maintenez une convention de signe cohérente du sens de l'arbre à la vitesse mesurée et à la commande de l'actionneur. Une commande positive doit produire la direction souhaitée, et le contrôleur doit interpréter le retour d'information avec le signe correct. Un retour inversé peut provoquer une correction qui augmente l'erreur. Vérifiez la direction lors d'une procédure de mise en service contrôlée avant d'activer le fonctionnement en boucle fermée normal.
Comparez la commande en boucle ouverte et la régulation en boucle de rétroaction au même devoir
Une commande en boucle ouverte peut suffire pour une conduite dont la tolérance de vitesse est large et dont les variations de charge sont faibles. Elle évite une complexité de contrôle inutile. Cependant, une commande fixe ne garantit pas un débit fixe à travers une vanne non compensée, car les conditions de pression à travers son orifice de débit peuvent changer. La fuite du moteur et la viscosité de l'huile peuvent également affecter la vitesse de l'arbre résultante.
Le retour d'information observe le résultat et peut corriger les écarts lorsque l'installation dispose encore d'une réserve de fonctionnement. Par exemple, lorsque la charge d'un convoyeur augmente, la boucle peut demander un débit supplémentaire pour récupérer la vitesse. Si le moteur ne peut pas développer le couple nécessaire dans sa pression différentielle admissible, une commande de vitesse plus grande ne résoudra pas le déficit. Le contrôleur peut simplement atteindre sa limite de sortie.
Le tableau suivant compare les comportements à étudier. Il ne garantit pas une précision particulière, un temps de réponse ou une marge de stabilité pour une installation non spécifiée.
| Événement de fonctionnement | Comportement en boucle ouverte à évaluer | Question de conception de la rétroaction |
|---|---|---|
| La charge augmente à vitesse cible constante | Le régime peut varier avec la pression et la fuite | Existe-t-il une réserve de pression et de débit suffisante pour récupérer la vitesse ? |
| L'huile se réchauffe pendant le fonctionnement | La même commande peut produire un point de fonctionnement différent | La boucle peut-elle corriger la dérive sans saturation ni instabilité ? |
| Le signal de l'encodeur disparaît | Un entraînement sans rétroaction peut continuer avec sa commande existante | Quelle action de défaillance validée empêche une commande dangereuse ? |
| Vitesse de l'arbre très faible | Une irrégularité mécanique ou une fuite peut dominer | Les informations sur la vitesse sont-elles suffisamment rapides pour la régulation requise ? |
| Changements de direction | Une inversion de commande ne définit pas le transitoire complet | Les signaux de rétroaction, le passage par zéro, le freinage et les états de redémarrage sont-ils gérés ? |
| Perturbation rapide de la charge | La vitesse peut dévier avant que l'opérateur ne réagisse | Les délais de détection, de calcul, de vanne et d'hydraulique sont-ils acceptables ? |
Évaluez les deux architectures par rapport à une bande de vitesse explicite, une plage de charge, une exigence de stabilisation et un dépassement autorisé. Sans ces critères d'acceptation, une demande de contrôle en boucle fermée peut produire un système coûteux qui échoue toujours à répondre aux exigences réelles du processus de la machine.
Décidez où mesurer la vitesse
Un encodeur sur l'arbre du moteur observe directement le moteur. Un capteur après une boîte de vitesses observe la sortie entraînée et peut inclure les effets de la transmission. Aucun emplacement n'est universellement préférable. La mesure doit représenter la variable que le processus doit contrôler, tout en tenant compte de la conformité mécanique, du jeu et des contraintes d'installation.
Si un encodeur mesure le moteur alors que la spécification du processus concerne la vitesse de la bande transporteuse, le rapport de réduction et tout glissement en aval doivent être pris en compte. Un bon régime moteur ne prouve pas une bonne vitesse de la bande. Si la rétroaction provient du côté de la charge, le jeu ou les accouplements flexibles peuvent ajouter de la dynamique entre la commande et la mesure. Le contrôleur doit être conçu autour de cet agencement plutôt que de considérer l'emplacement du capteur comme interchangeable.
L'adaptation mécanique est également importante. Confirmez l'accès à l'arbre, la protection, l'alignement, les charges admissibles sur l'arbre, la protection environnementale, le routage des câbles et l'accès au service. Ne modifiez pas un arbre ou un boîtier de moteur sans l'approbation du fournisseur. Une illustration de référence attrayante d'un encodeur à côté d'un moteur n'est pas une preuve qu'une interface de montage physique existe. Exigez le dessin de l'adaptateur et la responsabilité de l'installation dans le devis.
Distinguez la résolution de la réponse de contrôle utilisable
La résolution de l'encodeur décrit l'information de position par révolution. La vitesse est calculée à partir de cette information sur le temps. Augmenter la résolution peut améliorer l'information disponible, mais cela ne garantit pas en soi une meilleure régulation. La capacité du compteur, la méthode de mesure, la gestion du bruit, l'intervalle de mise à jour et la réponse hydraulique contribuent tous à ce que le contrôleur reçoit réellement.
À basse vitesse, un comptage simple à fenêtre fixe peut contenir peu de transitions et produire une estimation grossière. Une fenêtre plus longue lisse cette estimation mais retarde la mesure. Une méthode basée sur la période utilise le temps écoulé entre les événements et a son propre comportement lorsque le mouvement s'arrête. Choisissez la méthode d'estimation de la vitesse pour la plage de fonctionnement requise et consultez la documentation du contrôleur. Cet article traite de l'architecture ; le guide séparé de mesure de la vitesse couvre les choix d'instrument et de lecture d'impulsions.
Maintenez des unités explicites tout au long de la chaîne de signal. Le rpm au moteur, le rpm après un réducteur, et le pourcentage de commande sont des quantités différentes. Vérifiez l'échelle avec une mesure sûre indépendante avant le réglage. Un contrôleur configuré pour le mauvais rapport ou la convention d'impulsions peut afficher une vitesse convaincante mais incorrecte, ce qui entraîne que chaque décision de réglage suivante sera basée sur une erreur fausse.
Respectez les limites de l'installation hydraulique
Pour un moteur à déplacement fixe, un débit délivré plus élevé signifie généralement une vitesse plus grande, tandis que la pression différentielle disponible détermine le couple pouvant être développé dans les limites de fonctionnement sélectionnées. La boucle de vitesse fonctionne donc via un système hydraulique ayant une capacité finie. Examinez la disponibilité simultanée de débit et de pression, la pression de retour, la température du fluide et l'enveloppe de fonctionnement du moteur sélectionné.
Une vanne en commande maximale ne peut pas s'ouvrir davantage pour corriger un déficit de vitesse. Un entraînement limité en pression ne peut pas accélérer une charge excessive simplement parce que le contrôleur accumule une erreur. La saturation du contrôleur et la surcharge intégrale nécessitent une gestion délibérée, notamment lors du démarrage, d'un blocage ou d'un arrêt externe prolongé. Demandez comment la commande et l'état interne du contrôleur se comportent lorsque la régulation normale devient impossible.
La rétroaction de vitesse n'élimine pas non plus les transitoires de pression, le risque de cavitation, les charges en surcharge ou la nécessité de dispositifs de freinage et de compensation appropriés. Une correction rapide peut interagir avec la conformité du flexible, l'inertie de la charge et la dynamique de la vanne. Réglez la machine complète selon une procédure approuvée. Évitez de copier les réglages de gain d'une taille de moteur différente ou de supposer qu'une mise à jour électrique plus rapide rend la réponse mécanique sûre.
Mettez en service la boucle par étapes contrôlées
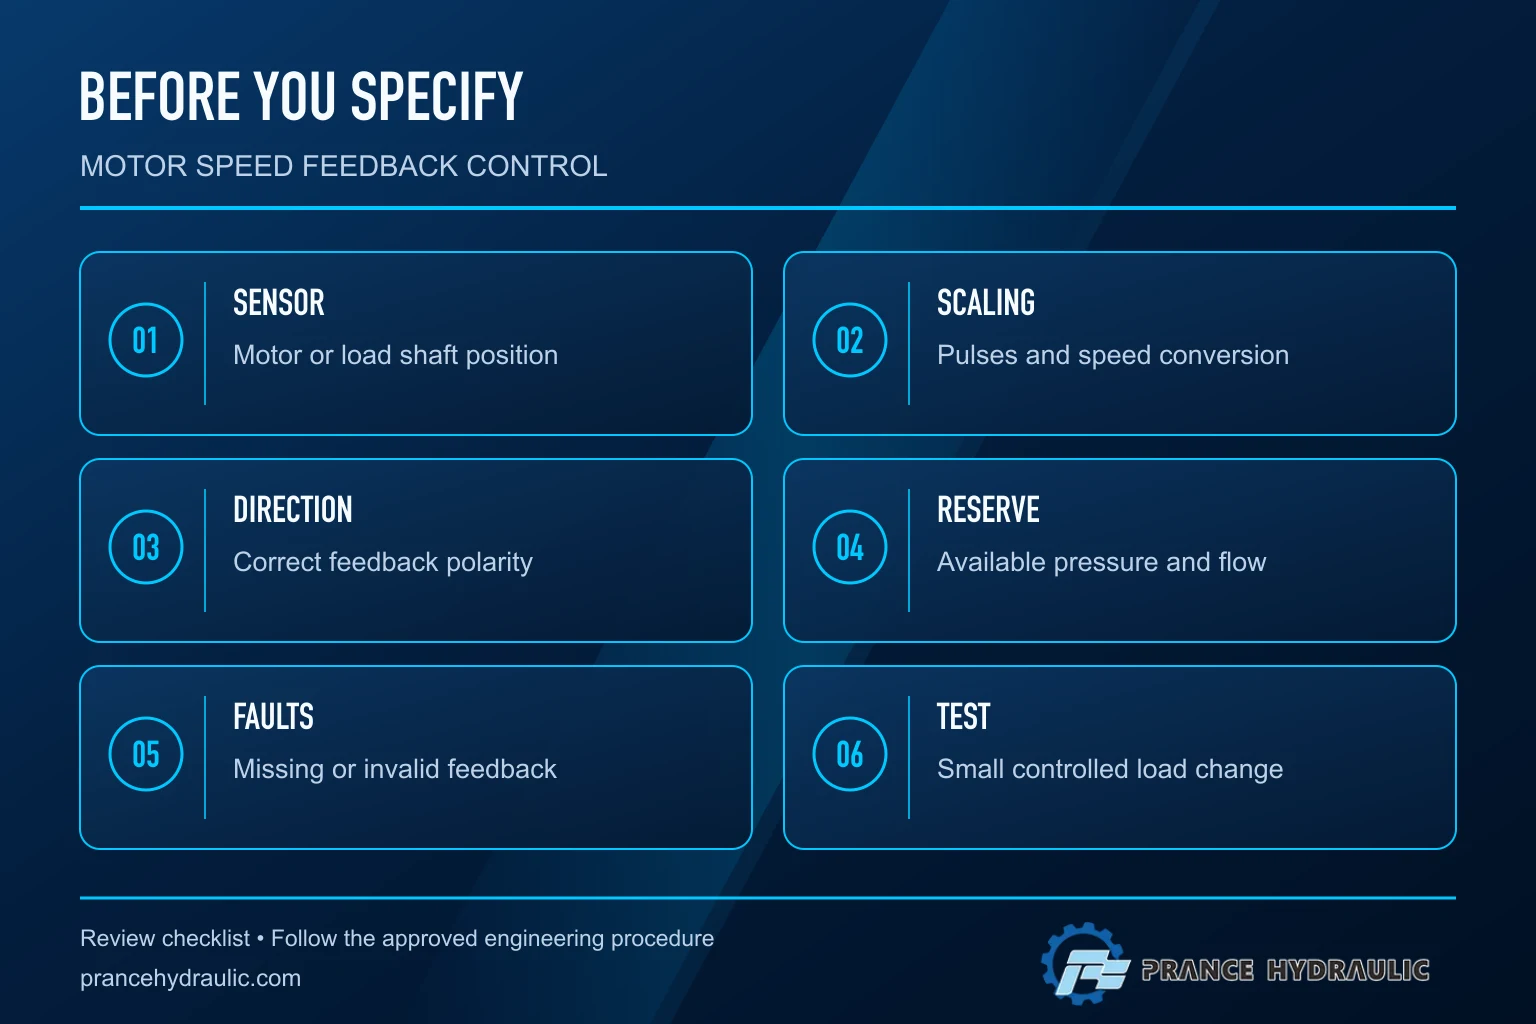
Commencez par établir un état sûr de la machine, des pièces en rotation protégées et des dispositifs d'isolation vérifiés pour les travaux d'installation. Confirmez les limites de commande, la protection contre la pression, la vitesse maximale, la direction et les réponses aux défauts prévues avant d'activer la régulation. Un contrôleur de vitesse est une fonction du processus ; toute fonction de protection requise doit être évaluée séparément et ne doit pas se baser de manière casuale sur le même signal non vérifié.
Vérifiez ensuite indépendamment le retour d'information. Observez si la vitesse indiquée change dans la bonne direction et à l'échelle lors du test à faible consommation d'énergie approuvé. Vérifiez le comportement à vitesse zéro, les défauts de câble et la plausibilité du signal en utilisant la procédure du fabricant. Assurez-vous que la déconnexion du retour d'information ne cause pas silencieusement une commande complète dans une tentative de corriger un arbre apparemment arrêté.
Testez ensuite la régulation avec des commandes limitées et de petites variations de charge contrôlées. Enregistrez la vitesse cible, la vitesse mesurée, la commande réelle de l'actionneur, les pressions pertinentes, la température de l'huile et les horodatages. Comparez des essais répétés plutôt qu'une seule trace attrayante. En cas d'oscillation, examinez les causes mécaniques et hydrauliques ainsi que la mise au point ; une estimation de vitesse bruyante, de l'air emprisonné, du jeu ou une marge de pression insuffisante peuvent ressembler à un problème de contrôleur.
Spécifier la performance et la responsabilité dans la demande de devis (RFQ)
Indiquez les plages de vitesse du moteur et de la charge requises, la direction, le profil de couple de charge, l'erreur de vitesse admissible, le dépassement et le comportement de stabilisation. Incluez le démarrage, la reversal, la période à faible vitesse et les conditions de défaillance. Décrivez l'alimentation hydraulique disponible et l'interface de contrôle de la vanne ou de la pompe choisie. Spécifiez quel arbre est mesuré et qui fournit le montage et la protection de l'encodeur.
Demandez à l'intégrateur de définir la mise à l'échelle du retour d'information, la méthode de mise à jour, les limites de commande, la gestion de la saturation, le comportement en cas de perte de signal et les tests d'acceptation. Exigez une documentation spécifique au modèle pour les connexions électriques et les limites de fonctionnement. Un nom de famille de produit est insuffisant pour les assignations de broches ou les réglages du contrôleur. Les dossiers de mise en service doivent identifier la configuration finale afin qu'un moteur, un encodeur ou une vanne de remplacement ne devienne pas un changement non examiné dans la boucle de contrôle.
Pour l'achat, séparez le moteur nu du variateur régulé complet. La proposition doit indiquer si elle inclut uniquement le moteur, une disposition mécanique prête pour l'encodeur, l'électronique de détection, le contrôle de la vanne ou de la pompe, la programmation et l'acceptation de la machine. Cela évite que l'expression retour d'information de l'encodeur soit confondue avec un package de contrôle de vitesse éprouvé.
Foire aux questions
Un circuit hydraulique fermé est-il identique à une régulation de vitesse en boucle fermée ?
Non. Un circuit hydraulique fermé décrit le trajet principal d'écoulement de l'huile. La commande de vitesse en boucle fermée décrit le trajet d'information de rétroaction. Spécifiez les deux séparément car toute configuration de circuit hydraulique peut utiliser une rétroaction de vitesse externe.
Un codeur peut-il maintenir la vitesse lorsque le moteur manque de couple ?
Non. L'encodeur mesure le mouvement. Le variateur a toujours besoin d'une pression, d'un débit, d'une capacité moteur et d'une plage de contrôle suffisants. Si la commande de l'actionneur atteint la saturation, le contrôleur ne peut pas corriger le déficit en demandant un point de fonctionnement indisponible.
La rétroaction doit-elle être mesurée au niveau du moteur ou de la charge ?
Mesurez la variable pertinente pour le processus et tenez compte de la transmission entre ce point et le moteur. La rétroaction du moteur peut manquer de glissement en aval, tandis que la rétroaction côté charge peut inclure du jeu et de la compliance qui affectent la mise au point.
Un encodeur à résolution plus élevée améliore-t-il toujours la régulation ?
Non. La résolution n'est qu'une partie de la chaîne de mesure. La capacité du compteur, l'intervalle d'estimation, le bruit, le filtrage, la latence, le comportement de la vanne et la dynamique hydraulique déterminent les informations utilisables et la réponse.
Le produit de référence A2FM inclut-il le contrôle de l'encodeur?
La référence du produit établit un moteur à axe incliné à déplacement fixe. Ne pas déduire un encodeur, un adaptateur, un contrôleur ou un ensemble complet de commande régulée à partir de cette description. Confirmer chaque composant fourni, interface et responsabilité d'acceptation dans le devis.
Ressources produits et d'ingénierie associées
The Fixed Displacement Motor A2FM catalog exterior is used as the real product reference in these explanatory images. It does not establish the approved service method, optional construction, or operating limits for an individual order. Confirm the complete code and its documentation. Related resources: Moteur à déplacement fixe A2FM, gamme de moteurs hydrauliques, Mesure de la vitesse du moteur hydraulique : tachymètres, impulsions et enregistrements de test, Principe de fonctionnement du moteur à piston radial : Couple à basse vitesse.
Sources et limites de ce guide
Les références universitaires soutiennent les principes physiques et de contrôle énoncés ; la source NIOSH soutient les précautions contre l'énergie dangereuse. Les calculs sont explicitement hypothétiques. Aucune source liée ne fournit les notations, le câblage, l'approbation ou une installation validée pour le produit Prance illustré.
- Université de l'Illinois ECE 486 : rétroaction et rejet de perturbations
- NPTEL : Hydraulique et pneumatique industriels de l'huile, principes du moteur et de la puissance fluide
- NIOSH : prévention des blessures liées à l'énergie dangereuse
Leçon universitaire : principes de fonctionnement
NPTEL-NOC IITM présente 6.3 – Moteurs hydrauliques. La leçon supporte le débit, le couple et le comportement de l'arbre du moteur qui forment l'installation hydraulique ; le contrôle par encodeur externe est expliqué séparément dans l'article utilisé dans cette discussion ; il ne s'agit pas d'une performance ou d'une approbation d'installation spécifique au modèle.