Wenzhou Prance Hydraulic Equipment Co., Ltd.

Control de velocidad del motor hidráulico en circuito cerrado: Retroalimentación del codificador vs control en abierto
El control de velocidad en circuito cerrado de un motor hidráulico utiliza la velocidad del eje medida para corregir la orden enviada a una válvula o bomba. Un encoder proporciona retroalimentación; un controlador compara esa medición con la velocidad solicitada y ajusta el flujo dentro de límites definidos. La regulación en circuito abierto establece una orden sin corregir la velocidad resultante, por lo que cambios en la carga, temperatura del aceite, fugas y suministro pueden alterar las rpm. La retroalimentación puede mejorar la regulación cuando la planta hidráulica tiene suficiente flujo, presión y respuesta, pero un encoder no puede crear reserva de par, eliminar una falla mecánica ni reemplazar una parada protectora independiente. Elija la arquitectura de control antes de seleccionar un sensor.
Separar un lazo de retroalimentación de un circuito hidráulico cerrado
La palabra cerrado describe dos cosas diferentes en las discusiones hidráulicas. Un circuito hidráulico cerrado normalmente devuelve el flujo del motor principal directamente a la bomba. Un lazo de control cerrado devuelve una medición a un controlador. Cualquier disposición de circuito hidráulico puede operarse con o sin retroalimentación de velocidad externa. Indique explícitamente qué significado aparece en una especificación.
Una bomba de desplazamiento variable conectada a un motor no es automáticamente un accionamiento regulado en velocidad. Si un operador ajusta el desplazamiento de la bomba y ninguna medición de velocidad corrige esa configuración, el control de velocidad permanece en circuito abierto. Por otro lado, un motor alimentado a través de una válvula proporcional desde un circuito hidráulico abierto puede tener un lazo de control de velocidad cerrado si la velocidad del eje medida ajusta la orden de la válvula.
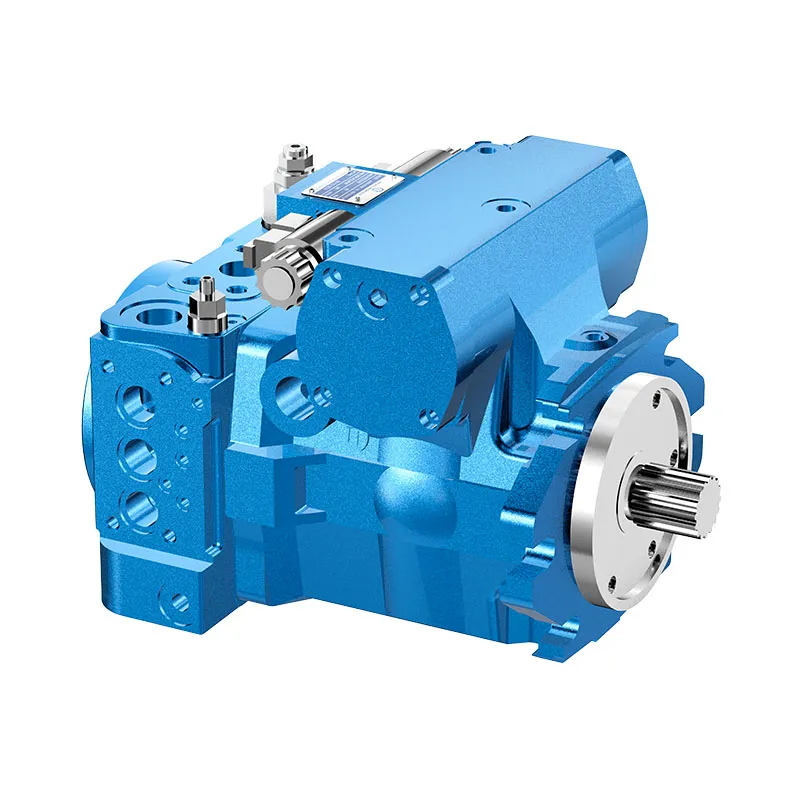
El motor A2FM utilizado como referencia del producto real aquí es una unidad de eje inclinado de desplazamiento fijo. Su descripción en catálogo vincula la velocidad al flujo entregado y el par a la diferencia de presión. Eso respalda la discusión básica de la planta. No establece que un encoder, adaptador de montaje, controlador o interfaz de retroalimentación particular esté incluido con el motor. Esos son elementos separados que deben especificarse y verificarse.
Seguir el camino de la información a través del sistema
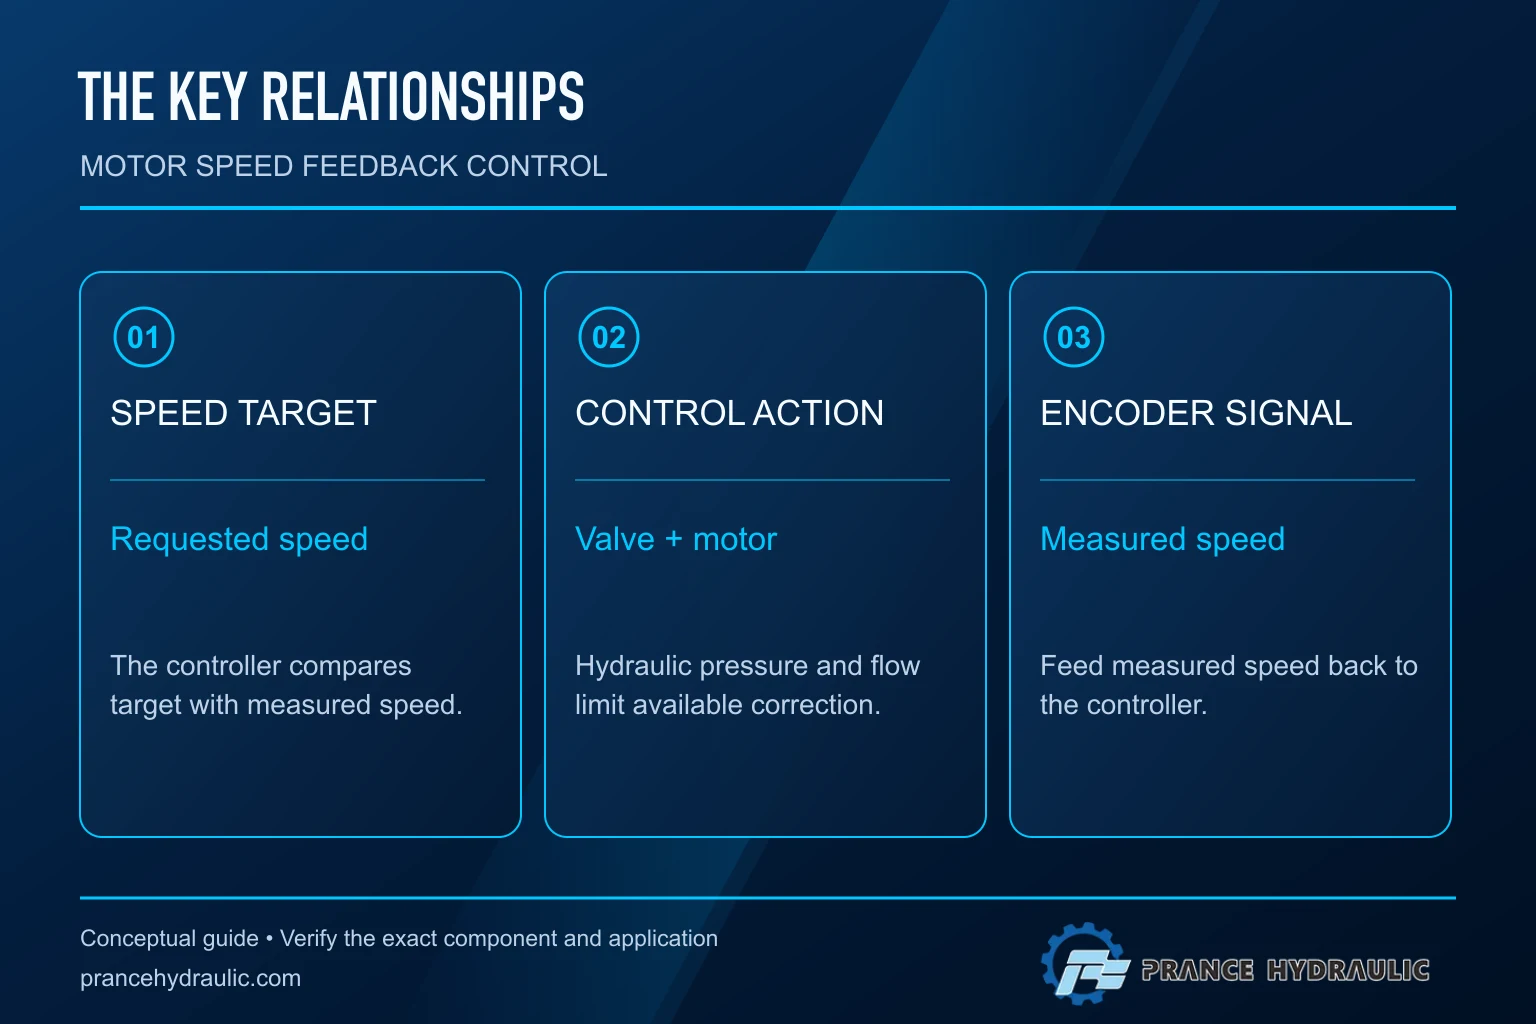
Un lazo de velocidad básico tiene un punto de consigna, una medición, una comparación, un controlador y un elemento hidráulico ajustable. La diferencia entre la velocidad objetivo y la velocidad medida es el error de control. El controlador usa ese error para alterar la orden. La válvula o bomba cambia el flujo del motor, y la velocidad del eje resultante se mide nuevamente. La conferencia de retroalimentación de la Universidad de Illinois vinculada abajo proporciona la base general para la rechazo de perturbaciones en esta arquitectura.
El encoder informa del movimiento; no regula directamente el flujo de aceite. Su señal debe ser procesada para obtener una estimación de velocidad útil. Luego, el controlador debe producir una orden compatible con la electrónica seleccionada. Verifique si el elemento hidráulico acepta una señal de voltaje, corriente, comando de bus de campo u otra interfaz. No conecte una salida de pulso a una entrada de válvula analógica solo porque ambos se describen como señales de control.
Para movimiento bidireccional, mantenga una convención de signos coherente desde la dirección del eje hasta la velocidad medida y la orden del actuador. Una orden positiva debe producir la dirección deseada, y el controlador debe interpretar la retroalimentación con el signo correcto. La retroalimentación invertida puede causar una corrección que aumente el error. Verifique la dirección bajo un procedimiento de puesta en marcha controlado antes de habilitar la operación normal en circuito cerrado.
Comparar control en circuito abierto y retroalimentación en la misma carga
Una orden en circuito abierto puede ser suficiente para un accionamiento cuya tolerancia de velocidad sea amplia y los cambios en la carga sean pequeños. Evita una complejidad de control innecesaria. Sin embargo, una orden fija no garantiza un flujo fijo a través de una válvula no compensada porque las condiciones de presión en su abertura de medición pueden cambiar. Las fugas del motor y la viscosidad del aceite también pueden afectar la velocidad del eje resultante.
La retroalimentación observa el resultado y puede corregir desviaciones cuando la planta aún tiene reserva operativa. Por ejemplo, cuando aumenta la carga de una cinta transportadora, el lazo puede solicitar un flujo adicional para recuperar la velocidad. Si el motor no puede desarrollar el par necesario dentro de su diferencia de presión permisible, una orden de velocidad mayor no resolverá la insuficiencia. El controlador simplemente puede alcanzar su límite de salida.
La siguiente tabla compara comportamientos a investigar. No promete una precisión, tiempo de respuesta o margen de estabilidad particular para una instalación no especificada.
| Evento operativo | Comportamiento en circuito abierto a evaluar | Pregunta sobre diseño de retroalimentación |
|---|---|---|
| La carga aumenta a velocidad objetivo constante | Las rpm pueden variar a medida que cambian la presión y las fugas | ¿Existe suficiente reserva de presión y flujo para recuperar la velocidad? |
| El aceite se calienta durante la operación | El mismo comando puede producir un punto de funcionamiento diferente | ¿Puede el lazo corregir la deriva sin saturación o inestabilidad? |
| La señal del encoder desaparece | Un accionamiento sin retroalimentación puede continuar con su comando existente | ¿Qué acción de fallo validada previene un comando inseguro? |
| Velocidad de eje muy baja | La irregularidad mecánica o la fuga pueden dominar | ¿Es la información de velocidad lo suficientemente oportuna para la regulación requerida? |
| Cambios de dirección | Una reversión de comando no define la transitoria completa | ¿Se gestionan la señal de retroalimentación, el cruce por cero, el frenado y los estados de reinicio? |
| Perturbación rápida de carga | La velocidad puede desviarse antes de que responda un operador | ¿Son aceptables los retrasos en la detección, computación, válvula e hidráulicos? |
Evalúe ambas arquitecturas frente a un rango explícito de velocidad, rango de carga, requisito de asentamiento y sobrepaso permitido. Sin estos criterios de aceptación, una solicitud de control en lazo cerrado puede producir un sistema costoso que aún así no cumple con el requisito real del proceso de la máquina.
Decidir dónde medir la velocidad
Un encoder en el eje del motor observa directamente el motor. Un sensor después de una caja de cambios observa la salida accionada y puede incluir efectos de la transmisión. Ninguna ubicación es universalmente preferible. La medición debe representar la variable que el proceso necesita controlar, teniendo en cuenta la flexibilidad mecánica, el juego y las restricciones de instalación.
Si un codificador mide el motor mientras que la especificación del proceso se refiere a la velocidad de la cinta transportadora, se debe considerar la relación del reductora y cualquier deslizamiento aguas abajo. Una buena rpm del motor no prueba una buena velocidad de la cinta. Si la retroalimentación proviene del lado de la carga, el juego o los acoplamientos flexibles pueden añadir dinámica entre el comando y la medición. El controlador debe ser diseñado en torno a ese arreglo en lugar de tratar la ubicación del sensor como intercambiable.
La adaptación mecánica también importa. Confirme el acceso al eje, la protección, la alineación, las cargas permitidas en el eje, la protección ambiental, el enrutamiento del cable y el acceso al servicio. No modifique un eje o carcasa del motor sin la aprobación del proveedor. Una ilustración de referencia atractiva de un codificador junto a un motor no es evidencia de que exista una interfaz de montaje física. Requiera el dibujo del adaptador y la responsabilidad de la instalación en la cotización.
Distinguir resolución de respuesta de control usable
La resolución del codificador describe la información de posición por revolución. La velocidad se calcula a partir de esa información en el tiempo. Aumentar la resolución puede mejorar la información disponible, pero no garantiza por sí solo una mejor regulación. La capacidad del contador, el método de medición, el manejo del ruido, el intervalo de actualización y la respuesta hidráulica contribuyen a lo que el controlador realmente recibe.
A baja velocidad, un conteo simple de ventana fija puede contener pocos bordes y producir una estimación gruesa. Una ventana más larga suaviza esa estimación pero retrasa la medición. Un método basado en períodos usa el tiempo transcurrido entre eventos y tiene su propio comportamiento cuando el movimiento se detiene. Elija el método de estimación de velocidad para el rango de operación requerido y revise la documentación del controlador. Este artículo aborda la arquitectura; la guía separada de medición de velocidad cubre las opciones de instrumentos y lectura de pulsos.
Mantenga las unidades explícitas en toda la cadena de señal. Rpm en el motor, rpm después de un reductora y porcentaje del comando son cantidades diferentes. Verifique la escala con una medición segura independiente antes de ajustar. Un controlador configurado para la relación o convención de pulsos incorrecta puede mostrar una velocidad convincente pero incorrecta, causando que cada decisión de ajuste posterior se base en un error falso.
Respete los límites de la planta hidráulica
Para un motor de desplazamiento fijo, un mayor flujo entregado generalmente significa mayor velocidad, mientras que la presión diferencial disponible determina el par que se puede desarrollar dentro de los límites de operación seleccionados. El lazo de velocidad, por lo tanto, funciona a través de un sistema hidráulico que tiene capacidad finita. Revise la disponibilidad simultánea de flujo y presión, la presión de retorno, la temperatura del fluido y el rango de operación del motor seleccionado.
Una válvula en comando máximo no puede abrirse más para corregir un déficit de velocidad. Un accionamiento limitado por presión no puede acelerar una carga excesiva solo porque el controlador acumula error. La saturación del controlador y el sobreacumulamiento integral requieren un manejo deliberado, especialmente durante el arranque, una obstrucción o una parada externa prolongada. Pregunte cómo se comportan el comando y el estado interno del controlador cuando la regulación normal se vuelve imposible.
La retroalimentación de velocidad tampoco elimina las transientes de presión, el riesgo de cavitación, cargas sobrepasadas o la necesidad de arreglos adecuados de frenado y compensación. La corrección rápida puede interactuar con la flexibilidad de la manguera, la inercia de la carga y la dinámica de la válvula. Ajuste la máquina completa bajo un procedimiento aprobado. Evite copiar configuraciones de ganancia de un tamaño de motor diferente o asumir que una actualización eléctrica más rápida hace que la respuesta mecánica sea segura.
Ponga en marcha el lazo en etapas controladas
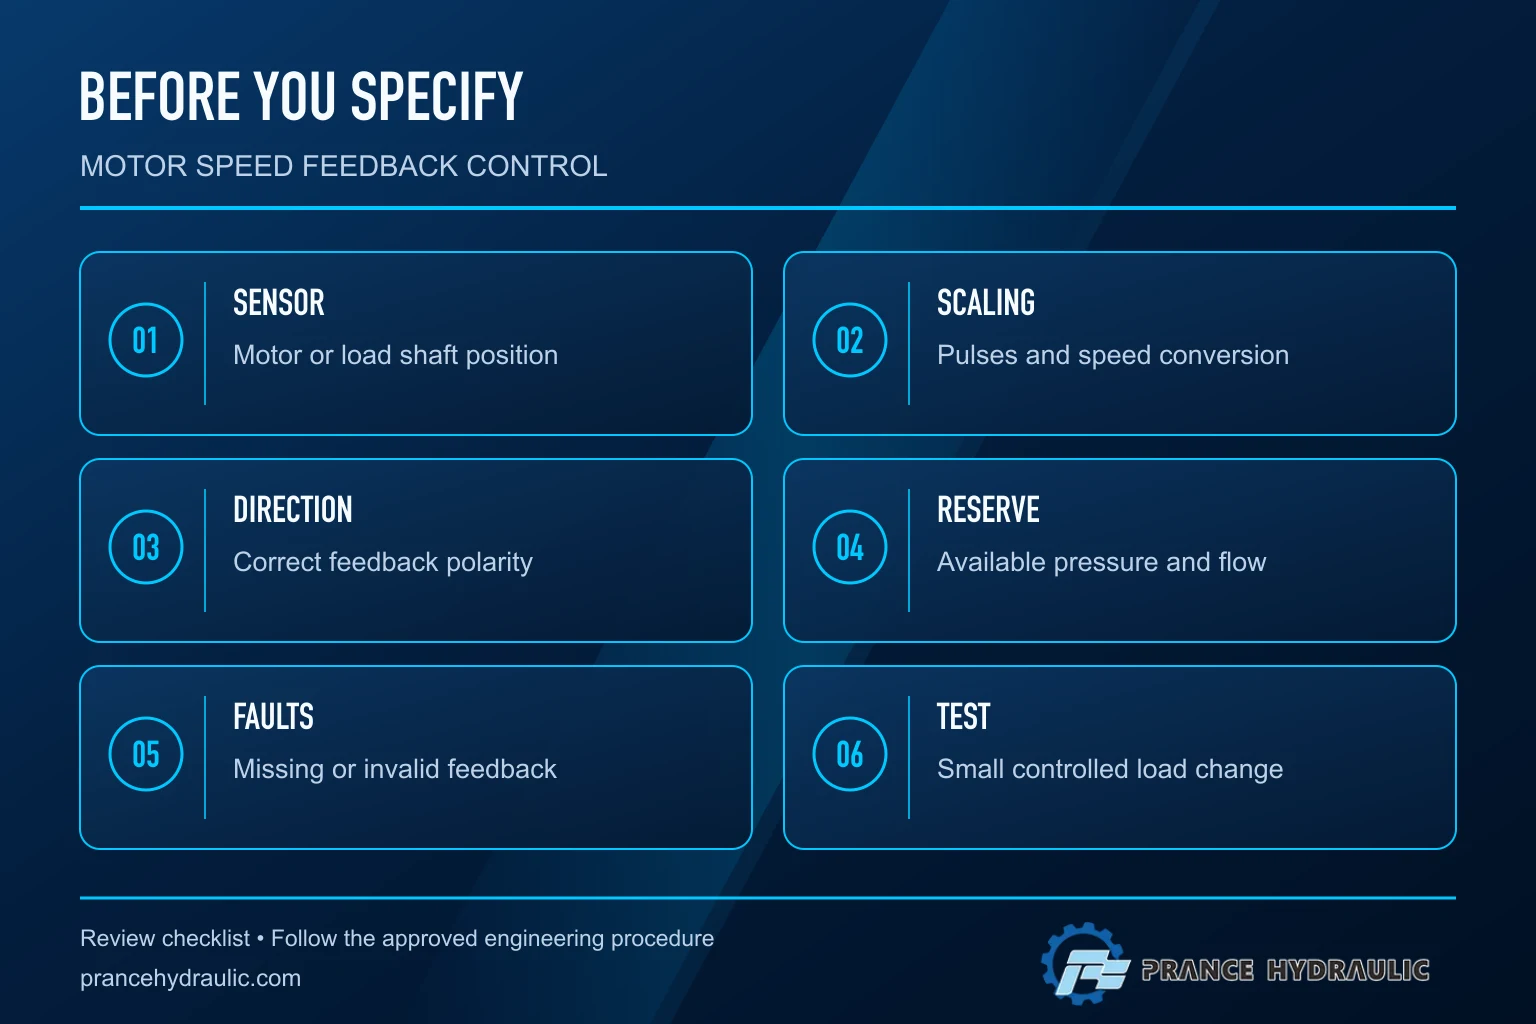
Primero establezca un estado seguro de la máquina, partes rotativas protegidas y arreglos de aislamiento verificados para el trabajo de instalación. Confirme los límites del comando, la protección de presión, la velocidad máxima, la dirección y las respuestas a fallos previstas antes de habilitar la regulación. Un controlador de velocidad es una función del proceso; cualquier función protectora requerida debe ser evaluada por separado y no debe confiarse casualmente en la misma señal no verificada.
Verifique luego de manera independiente la retroalimentación. Observe si la velocidad indicada cambia en la dirección y escala correctas durante la prueba de bajo consumo aprobada. Verifique el comportamiento a velocidad cero, fallos en el cable y plausibilidad de la señal usando el procedimiento del fabricante. Asegúrese de que desconectar la retroalimentación no cause silenciosamente un comando completo en un intento de corregir un eje aparentemente detenido.
Solo entonces pruebe la regulación con comandos limitados y pequeños cambios controlados de carga. Registre la velocidad objetivo, la velocidad medida, el comando real del actuador, las presiones relevantes, la temperatura del aceite y las marcas de tiempo. Compare ejecuciones repetidas en lugar de una sola traza atractiva. Si ocurre oscilación, investigue las causas mecánicas e hidráulicas junto con el ajuste; una estimación de velocidad ruidosa, aire atrapado, juego o margen de presión insuficiente pueden parecer un problema del controlador.
Especifique el rendimiento y la responsabilidad en la RFQ
Indique los rangos de velocidad requeridos del motor y la carga, dirección, perfil de torque de carga, error de velocidad permisible, sobrepaso y comportamiento de asentamiento. Incluya condiciones de arranque, reversión, estancia a baja velocidad y fallos. Describa la fuente hidráulica disponible y la interfaz de control de la válvula o bomba elegida. Especifique qué eje se mide y quién suministra la montura y protección del encoder.
Solicite al integrador que defina la escala de retroalimentación, método de actualización, límites de comando, manejo de saturación, comportamiento ante pérdida de señal y pruebas de aceptación. Exija documentación específica del modelo para conexiones eléctricas y límites de operación. Un nombre de familia de productos no es suficiente para las asignaciones de pines o configuraciones del controlador. Los registros de puesta en marcha deben identificar la configuración final para que un motor, encoder o válvula de reemplazo no se convierta en un cambio no revisado en el lazo de control.
Para compras, separe el motor sin montar del accionamiento regulado completo. La cotización debe indicar si incluye solo el motor, un arreglo mecánico preparado para encoder, electrónica de detección, control de válvula o bomba, programación y aceptación de la máquina. Esto evita que la frase retroalimentación del encoder se confunda con un paquete probado de control de velocidad.
Preguntas frecuentes
¿Es un circuito hidráulico cerrado lo mismo que un control de velocidad en lazo cerrado?
No. Un circuito hidráulico cerrado describe la ruta principal de flujo de aceite. El control de velocidad en lazo cerrado describe la ruta de información de retroalimentación. Especifique ambos por separado porque cualquiera de los arreglos hidráulicos puede usar retroalimentación de velocidad externa.
¿Puede un encoder mantener la velocidad cuando el motor carece de torque?
No. El codificador mide el movimiento. El accionamiento sigue necesitando una presión, un caudal, una capacidad del motor y un rango de control suficientes. Si la señal de mando del actuador alcanza su límite de saturación, el controlador no puede corregir el déficit solicitando un punto de funcionamiento que no está disponible.
¿Se debe medir la retroalimentación en el motor o en la carga?
Mida la variable relevante para el proceso y tenga en cuenta la transmisión entre ese punto y el motor. La retroalimentación del motor puede omitir el deslizamiento aguas abajo, mientras que la retroalimentación del lado de la carga puede incluir juego y cumplimiento que afectan la sintonización.
¿Un codificador de mayor resolución siempre mejora la regulación?
No. La resolución es solo una parte de la cadena de medición. La capacidad del contador, el intervalo de estimación, el ruido, el filtrado, la latencia, el comportamiento de la válvula y la dinámica hidráulica determinan la información útil y la respuesta.
¿El producto de referencia A2FM incluye control de codificador?
La referencia del producto establece un motor de eje inclinado de desplazamiento fijo. No infiera un encoder, adaptador, controlador o paquete completo de accionamiento regulado a partir de esa descripción. Confirme cada componente suministrado, interfaz y responsabilidad de aceptación en la cotización.
Recursos de producto y ingeniería relacionados
El exterior del Catálogo del Motor de Desplazamiento Fijo A2FM se usa como referencia del producto real en estas imágenes explicativas. No establece el método de servicio aprobado, la construcción opcional ni los límites de funcionamiento para un pedido individual. Confirme el código completo y su documentación. Recursos relacionados: Motor de desplazamiento fijo A2FM, Gamma de motores hidráulicos, Medición de la velocidad del motor hidráulico: tacómetros, pulsaciones y registros de pruebas, Principio de funcionamiento del motor de pistón radial: Torque a baja velocidad.
Fuentes y límites de esta guía
Las referencias universitarias respaldan los principios físicos y de control declarados; la fuente NIOSH respalda las precauciones de energía peligrosa. Los cálculos son explícitamente hipotéticos. Ninguna fuente vinculada proporciona clasificaciones, cableado, aprobación o una instalación validada para el producto Prance ilustrado.
- Universidad de Illinois ECE 486: retroalimentación y rechazo a perturbaciones
- NPTEL: Hidráulica y neumática industrial de aceite, principios de motor y potencia de fluido
- NIOSH: prevención de lesiones por energía peligrosa
Lección universitaria: principios de funcionamiento
NPTEL-NOC IITM presenta 6.3 – Motores hidráulicos. La lección respalda el comportamiento del flujo del motor, torque y eje que conforman la planta hidráulica; el control externo del encoder se explica por separado en el artículo utilizado en esta discusión; no es una aprobación de rendimiento o instalación específica del modelo.