Wenzhou Prance Hydraulic Equipment Co., Ltd.

Geschwindigkeitsregelung eines hydraulischen Motors im geschlossenen Regelkreis: Encoder-Rückmeldung vs. Open-Loop
Hydraulischer Motor mit geschlossener Regelkreis-Geschwindigkeitssteuerung verwendet die gemessene Wellen-geschwindigkeit, um den an ein Ventil oder eine Pumpe gesendeten Befehl zu korrigieren. Ein Encoder liefert Feedback; ein Regler vergleicht diese Messung mit der angeforderten Geschwindigkeit und passt den Durchfluss innerhalb definierter Grenzen an. Open-Loop-Drosselung setzt einen Befehl, ohne die resultierende Geschwindigkeit zu korrigieren, sodass Last, Öltemperatur, Leckage und Versorgungsschwankungen die Umdrehungen pro Minute beeinflussen können. Feedback kann die Regelung verbessern, wenn die hydraulische Anlage ausreichenden Durchfluss, Druck und Reaktionsfähigkeit hat, aber ein Encoder kann kein Drehmomentreserve schaffen, einen mechanischen Fehler beheben oder einen unabhängigen Schutzstopp ersetzen. Wählen Sie die Steuerarchitektur, bevor Sie einen Sensor auswählen.
Trennen Sie eine Rückkopplungsschleife von einem geschlossenen hydraulischen Kreislauf
Das Wort 'geschlossen' beschreibt in hydraulischen Diskussionen zwei verschiedene Dinge. Ein geschlossener hydraulischer Kreis gibt normalerweise den Hauptmotorfluss direkt an die Pumpe zurück. Eine geschlossene Regelkreis-Rückmeldung sendet eine Messung an einen Regler. Beide Anordnungen können mit oder ohne externe Geschwindigkeitsrückmeldung betrieben werden. Geben Sie ausdrücklich an, welche Bedeutung in einer Spezifikation gemeint ist.
Eine variabler Verdrängungspumpe, die an einen Motor angeschlossen ist, ist nicht automatisch ein geschlossener Geschwindigkeitsregler. Wenn ein Bediener die Pumpenverdrängung einstellt und keine Geschwindigkeitsmessung diese Einstellung korrigiert, bleibt die Geschwindigkeitsregelung offen. Umgekehrt kann ein Motor, der durch ein Proportionalventil aus einem offenen hydraulischen Kreis versorgt wird, einen geschlossenen Geschwindigkeitsregelkreis haben, wenn die gemessene Wellen-geschwindigkeit den Ventilbefehl anpasst.
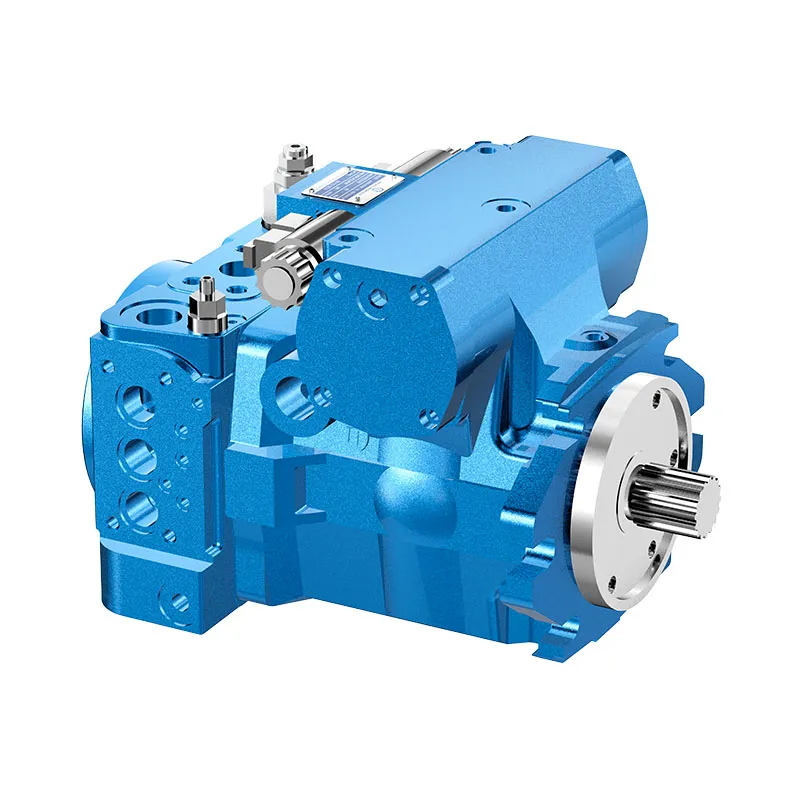
Der A2FM-Motor, der hier als echtes Produktreferenz verwendet wird, ist eine festverdrängte Biegewellen-Einheit. Seine Katalogbeschreibung verbindet Geschwindigkeit mit geliefert flow und Drehmoment mit Druckdifferenz. Das unterstützt die grundlegende Anlagenbesprechung. Es wird nicht bestätigt, dass ein Encoder, Montageadapter, Regler oder eine spezielle Feedback-Schnittstelle im Lieferumfang enthalten ist. Diese sind separate Punkte, die spezifiziert und überprüft werden müssen.
Folgen Sie dem Informationsweg durch das System
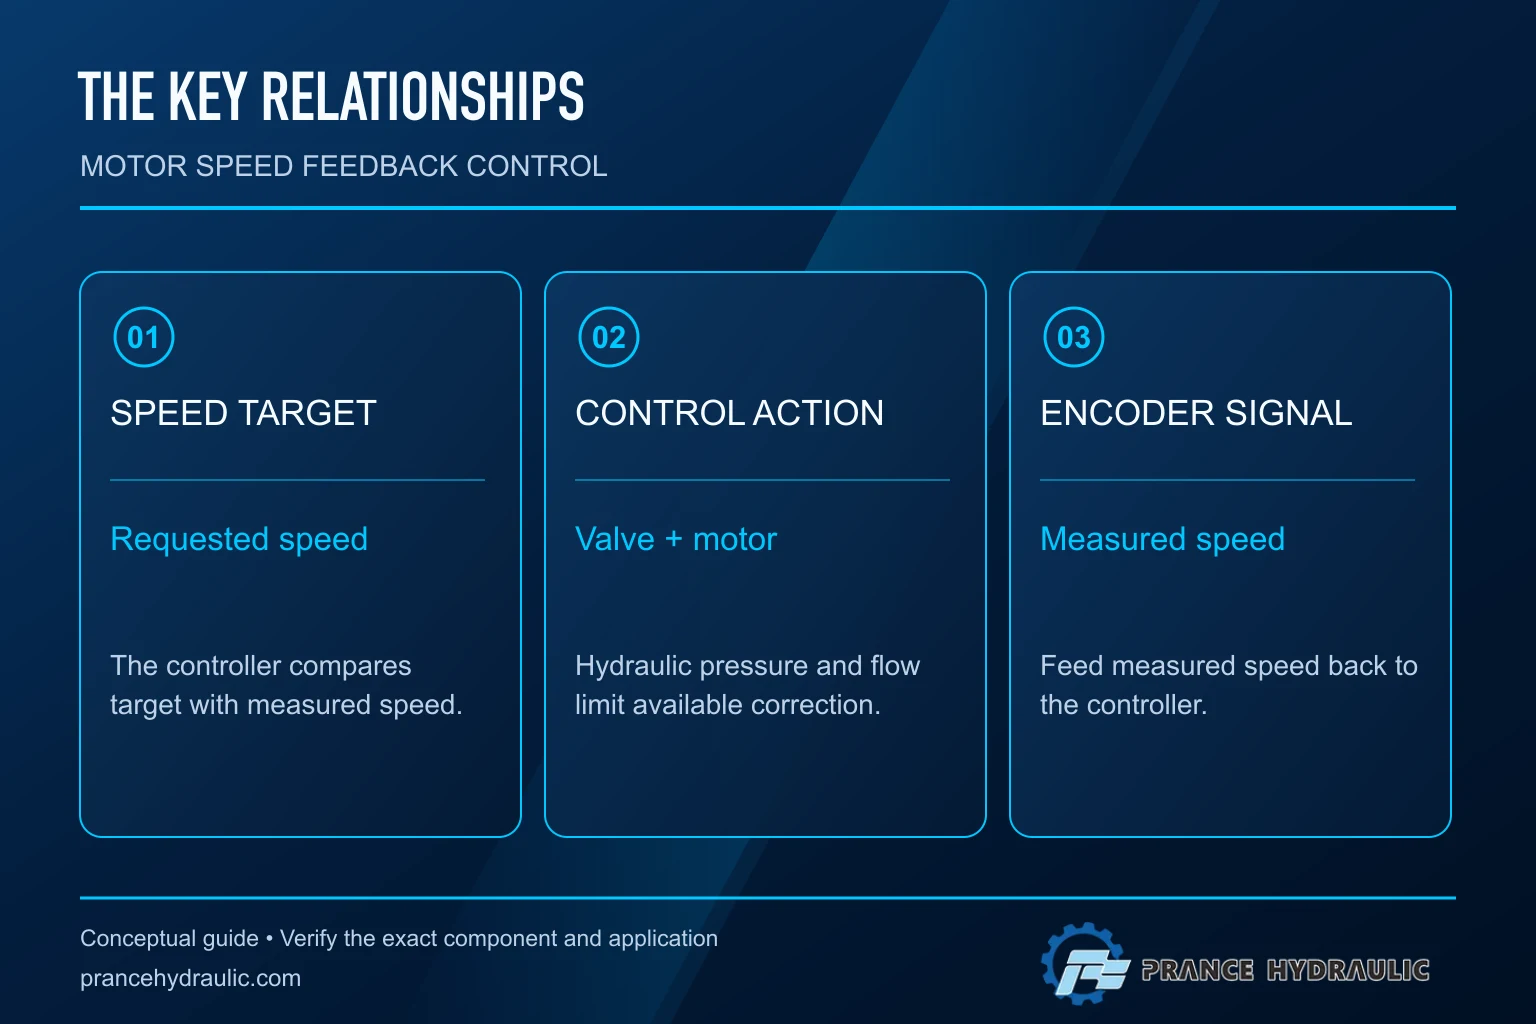
Ein grundlegender Geschwindigkeitskreis hat einen Sollwert, eine Messung, einen Vergleich, einen Regler und ein einstellbares hydraulisches Element. Die Differenz zwischen Zielgeschwindigkeit und gemessener Geschwindigkeit ist der Regelungsfehler. Der Regler nutzt diesen Fehler, um den Befehl zu ändern. Das Ventil oder die Pumpe ändert den Motorfluss, und die resultierende Wellen-geschwindigkeit wird erneut gemessen. Die unten verlinkte Rückkopplungs-Vorlesung der Universität Illinois bietet die allgemeine Grundlage für die Störgrößenabwehr in dieser Architektur.
Der Encoder meldet Bewegung; er regelt den Ölfluss nicht direkt. Sein Signal muss in eine nutzbare Geschwindigkeitsabschätzung umgewandelt werden. Der Regler muss dann einen Befehl erzeugen, der mit der gewählten Elektronik kompatibel ist. Überprüfen Sie, ob das hydraulische Element eine Spannung, einen Strom, eine Feldbus-Befehl oder eine andere Schnittstelle akzeptiert. Verbinden Sie nicht nur einen Impulsausgang mit einem analogen Ventileingang, nur weil beide als Steuersignale beschrieben werden.
Für bidirektionale Bewegungen halten Sie eine konsistente Vorzeichenkonvention ein, vom Wellen- richtung bis zur gemessenen Geschwindigkeit und zum Aktuatorbefehl. Ein positiver Befehl sollte die beabsichtigte Richtung erzeugen, und der Regler muss das Feedback mit dem richtigen Vorzeichen interpretieren. Umgekehrtes Feedback kann eine Korrektur verursachen, die den Fehler vergrößert. Überprüfen Sie die Richtung im Rahmen eines kontrollierten Inbetriebnahmeverfahrens, bevor Sie den normalen geschlossenen Regelbetrieb aktivieren.
Vergleich von Open-Loop- und Feedback-Regelung bei gleicher Belastung
Ein Open-Loop-Befehl kann für einen Antrieb ausreichend sein, dessen Geschwindigkeits-Toleranz breit ist und bei kleinen Laständerungen. Es vermeidet unnötige Steuerkomplexität. Ein fester Befehl garantiert jedoch keinen festen Durchfluss durch ein unkompensiertes Ventil, da sich die Druckbedingungen über seiner Drosselöffnung ändern können. Motorleckage und Ölviskosität können ebenfalls die resultierende Wellen- geschwindigkeit beeinflussen.
Feedback beobachtet das Ergebnis und kann Abweichungen korrigieren, wenn die Anlage noch Betriebskapazität hat. Wenn beispielsweise eine Förderbandlast steigt, kann die Schleife nach zusätzlichem Durchfluss fragen, um die Geschwindigkeit wiederherzustellen. Wenn der Motor nicht die erforderliche Drehmoment innerhalb seines zulässigen Differenzdrucks entwickeln kann, wird ein größerer Geschwindigkeitsbefehl die Lücke nicht schließen. Der Regler erreicht möglicherweise einfach seine Ausgangsbegrenzung.
Die folgende Tabelle vergleicht Verhaltensweisen zur Untersuchung. Sie verspricht keine bestimmte Genauigkeit, Reaktionszeit oder Stabilitätsmarge für eine nicht spezifizierte Anlage.
| Betriebsereignis | Open-Loop-Verhalten zur Beurteilung | Feedback-Design-Frage |
|---|---|---|
| Last steigt bei konstanter Zielgeschwindigkeit | Umdrehungen pro Minute können sich ändern, wenn Druck und Leckage variieren | Gibt es ausreichende Druck- und Durchflussreserven, um die Geschwindigkeit wiederherzustellen? |
| Öl erwärmt sich während des Betriebs | Der gleiche Befehl kann einen anderen Betriebszustand erzeugen | Kann die Schleife Drift korrigieren, ohne Sättigung oder Instabilität? |
| Encoder-Signal verschwindet | Ein Antrieb ohne Rückmeldung kann mit seinem bestehenden Befehl weiterlaufen | Welche validierte Fehleraktion verhindert einen unsicheren Befehl? |
| Sehr niedrige Wellen-Drehzahl | Mechanische Unregelmäßigkeit oder Leckage können dominieren | Sind die Geschwindigkeitsinformationen rechtzeitig genug für die erforderliche Regelung? |
| Richtungsänderungen | Eine Befehlumkehr definiert nicht den vollständigen Übergangszustand | Werden Feedback-Signal, Nullkreuzung, Brems- und Neustartzustände verwaltet? |
| Schnelle Laststörung | Die Geschwindigkeit kann abweichen, bevor ein Bediener reagiert | Sind Sensor-, Berechnungs-, Ventil- und Hydraulikverzögerungen akzeptabel? |
Bewerten Sie beide Architekturen anhand einer expliziten Geschwindigkeitsbandbreite, Lastbereich, Anlaufanforderung und zulässigem Überschwingen. Ohne diese Akzeptanzkriterien kann eine Anfrage für geschlossene Regelkreise ein teures System erzeugen, das dennoch die tatsächlichen Prozessanforderungen der Maschine nicht erfüllt.
Entscheiden Sie, wo die Geschwindigkeit gemessen werden soll
Ein Encoder auf der Motorwelle beobachtet direkt den Motor. Ein Sensor nach einem Getriebe beobachtet die angetriebene Ausgabe und kann Effekte der Übertragung einschließen. Keiner der beiden Orte ist universell vorzuziehen. Die Messung sollte die Variable repräsentieren, die der Prozess steuern muss, unter Berücksichtigung mechanischer Nachgiebigkeit, Spiel und Installationsbeschränkungen.
Wenn ein Encoder den Motor misst, während die Prozessspezifikation die Förderbandgeschwindigkeit betrifft, müssen das Übersetzungsverhältnis des Getriebes und eventuelle nachgelagerte Schlupfphänomene berücksichtigt werden. Gute Motoren-Drehzahl zeigt nicht zwangsläufig eine gute Bandgeschwindigkeit. Wenn das Feedback von der Lastseite kommt, können Spiel oder flexible Kupplungen Dynamik zwischen Befehl und Messung hinzufügen. Der Regler muss um diese Anordnung herum ausgelegt sein, anstatt die Sensorposition als austauschbar zu behandeln.
Mechanische Anpassung ist ebenfalls wichtig. Bestätigen Sie den Zugang zur Welle, Schutzvorrichtungen, Ausrichtung, zulässige Wellenbelastungen, Umweltschutz, Kabelverlegung und Wartungszugang. Modifizieren Sie keine Motorwelle oder -gehäuse ohne Zustimmung des Lieferanten. Eine ansprechende Referenzabbildung eines Encoders neben einem Motor ist kein Nachweis dafür, dass eine physische Montagefläche vorhanden ist. Fordern Sie die Adapterzeichnung und die Installationsverantwortung im Angebot an.
Unterscheiden Sie Auflösung von nutzbarer Steuerungsreaktion
Encoderauflösung beschreibt Positionsinformationen pro Umdrehung. Die Geschwindigkeit wird aus diesen Informationen über die Zeit berechnet. Eine Erhöhung der Auflösung kann die verfügbaren Informationen verbessern, garantiert jedoch nicht automatisch eine bessere Regelung. Die Zählfähigkeit, Messmethode, Rauschbehandlung, Aktualisierungsintervall und hydraulische Reaktion tragen alle dazu bei, was der Regler tatsächlich erhält.
Bei niedriger Geschwindigkeit kann eine einfache feste Fensterzählung nur wenige Kanten enthalten und eine grobe Schätzung liefern. Ein längeres Fenster glättet diese Schätzung, verzögert jedoch die Messung. Eine periodengebundene Methode verwendet die verstrichene Zeit zwischen Ereignissen und zeigt eigenes Verhalten, wenn die Bewegung stoppt. Wählen Sie die Geschätzmethode für den erforderlichen Betriebsbereich und prüfen Sie die Dokumentation des Reglers. Dieser Artikel behandelt die Architektur; der separate Leitfaden zur Geschwindigkeitsmessung deckt Instrumenten- und Impulsleseoptionen ab.
Behalten Sie die Einheiten im gesamten Signalweg explizit bei. Umdrehungen pro Minute am Motor, Umdrehungen pro Minute nach einem Getriebe und Prozent des Befehls sind unterschiedliche Größen. Überprüfen Sie die Skalierung mit einer unabhängigen sicheren Messung vor der Feinabstimmung. Ein Regler, der für das falsche Übersetzungsverhältnis oder die falsche Impuls-Konvention konfiguriert ist, kann eine überzeugende, aber falsche Geschwindigkeit anzeigen, was jede nachfolgende Feinabstimmung auf einem falschen Fehler basieren lässt.
Respektieren Sie die Grenzen der hydraulischen Anlage
Bei einem Motor mit festem Volumenstrom bedeutet mehr gelieferten Durchfluss in der Regel mehr Geschwindigkeit, während der verfügbare Differenzdruck das Drehmoment bestimmt, das innerhalb der gewählten Betriebsgrenzen entwickelt werden kann. Die Geschwindigkeitsregelung arbeitet daher durch ein hydraulisches System mit endlicher Kapazität. Überprüfen Sie gleichzeitige Verfügbarkeit von Durchfluss und Druck, Rückdruck, Fluidtemperatur und das Betriebsprofil des gewählten Motors.
Ein Ventil bei maximalem Befehl kann nicht weiter öffnen, um einen Geschwindigkeitsmangel zu korrigieren. Ein druckbegrenzter Antrieb kann eine übermäßige Last nicht nur deshalb beschleunigen, weil der Regler Fehler ansammelt. Regler-Sättigung und integraler Windup erfordern bewusste Handhabung, insbesondere beim Start, bei einem Blockieren oder bei einem langen externen Stopp. Fragen Sie, wie sich der Befehl und der interne Reglerzustand verhalten, wenn eine normale Regelung unmöglich wird.
Geschwindigkeitsfeedback beseitigt auch keine Drucktransienten, Kavitation, Überlastungen oder die Notwendigkeit geeigneter Brems- und Nachfüllvorrichtungen. Schnelle Korrekturen können mit Schlauchkompensation, Lastträgheit und Ventildynamik interagieren. Feinabstimmen Sie die komplette Maschine nach einem genehmigten Verfahren. Kopieren Sie keine Verstärkungseinstellungen eines anderen Motortyps oder gehen Sie davon aus, dass eine schnellere elektrische Aktualisierung die mechanische Reaktion sicher macht.
Schließen Sie die Regelkreise in kontrollierten Phasen ab
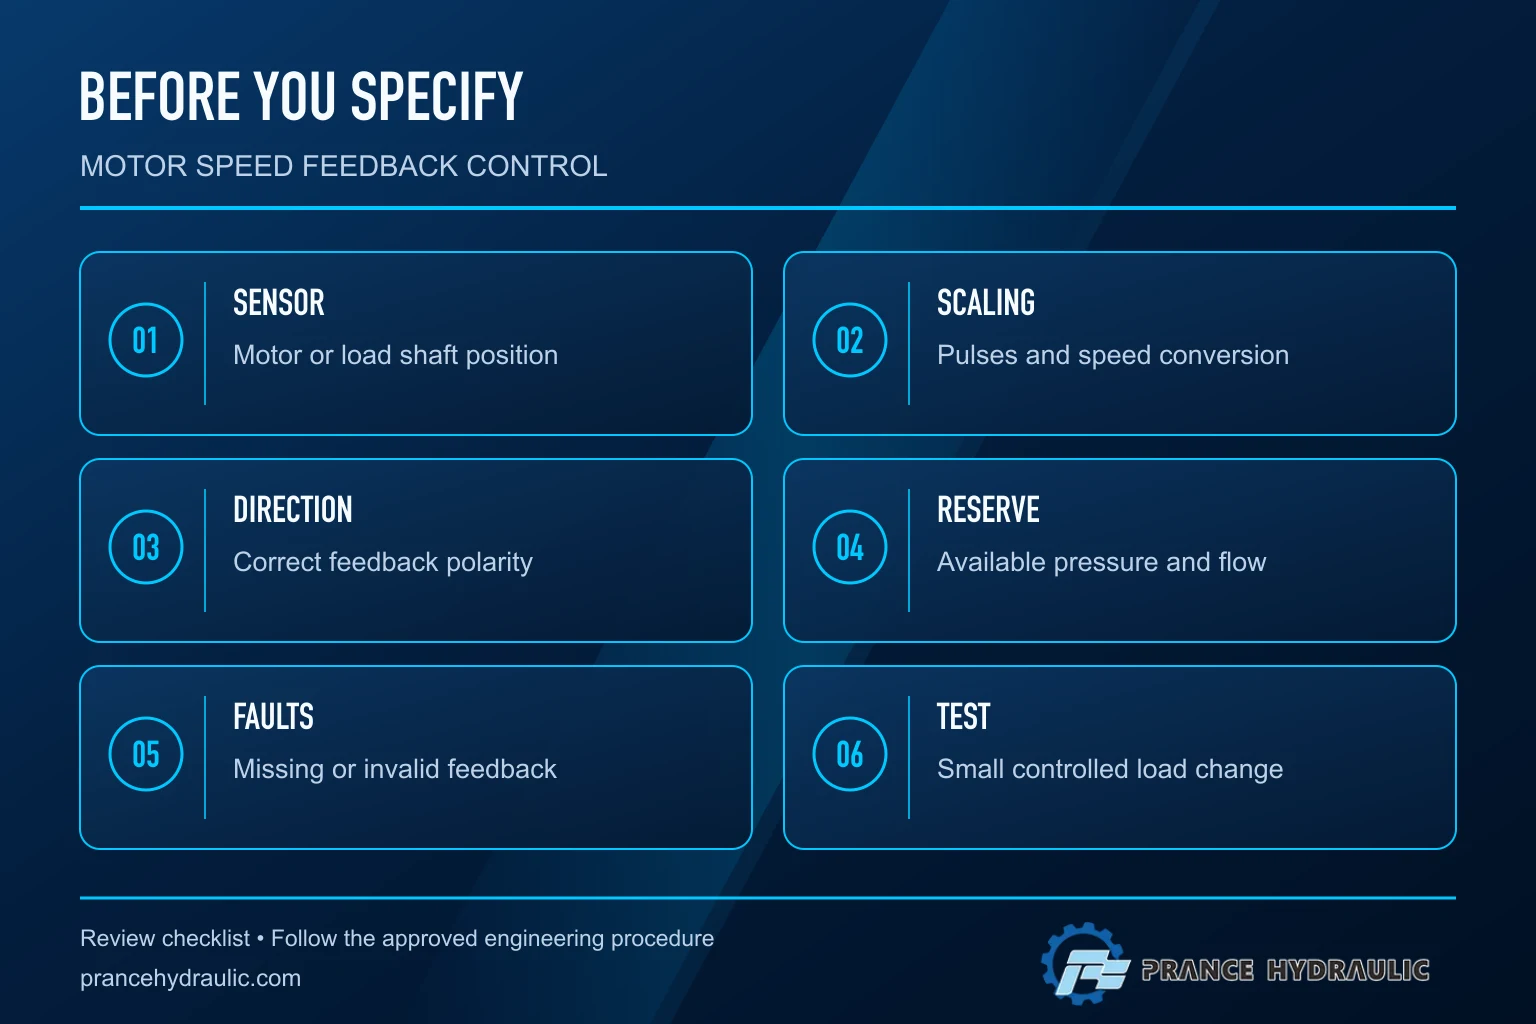
Stellen Sie zunächst einen sicheren Maschinenzustand her, sichern Sie rotierende Teile ab und verifizieren Sie Isolationsmaßnahmen für die Installationsarbeiten. Bestätigen Sie Befehlslimits, Druckschutz, maximale Geschwindigkeit, Richtung und die vorgesehenen Fehlerreaktionen, bevor Sie die Regelung aktivieren. Ein Geschwindigkeitsregler ist eine Prozessfunktion; jede erforderliche Schutzfunktion muss separat bewertet werden und darf sich nicht auf den unüberprüften gleichen Signal verlassen.
Überprüfen Sie das Feedback anschließend unabhängig. Beobachten Sie, ob sich die angegebene Geschwindigkeit während des genehmigten energiesparenden Tests in die richtige Richtung und im richtigen Maß ändert. Überprüfen Sie das Null-Geschwindigkeitsverhalten, Kabeldefekte und Signali plausibilität nach dem Verfahren des Herstellers. Stellen Sie sicher, dass das Trennen des Feedbacks nicht stillschweigend einen vollständigen Befehl verursacht, um eine scheinbar gestoppte Welle zu korrigieren.
Erst dann testen Sie die Regelung mit begrenzten Befehlen und kleinen, kontrollierten Laständerungen. Erfassen Sie Zielgeschwindigkeit, gemessene Geschwindigkeit, tatsächlichen Aktuatorbefehl, relevante Drücke, Öltemperatur und Zeitstempel. Vergleichen Sie wiederholte Durchläufe anstelle eines einzelnen attraktiven Verlaufs. Bei Oszillationen untersuchen Sie mechanische und hydraulische Ursachen sowie die Abstimmung; ein verrauschter Geschätzwert, eingeschlossene Luft, Spiel oder unzureichende Druckmarge können einem Steuerungsproblem ähneln.
Leistung und Verantwortlichkeit im Angebot (RFQ) angeben
Geben Sie die erforderlichen Motor- und Lastgeschwindigkeitsbereiche, Richtung, Lastdrehmomentprofil, zulässigen Geschwindigkeitsfehler, Überschwingen und Ansprechverhalten an. Einschließlich Start, Umkehrung, Niedriggeschwindigkeitsdwell und Fehlerbedingungen. Beschreiben Sie die verfügbare hydraulische Versorgung und die gewählte Ventil- oder Pumpensteuerungsschnittstelle. Geben Sie an, welche Welle gemessen wird und wer die Encoder-Montage und -Absicherung liefert.
Bitten Sie den Integrator, die Feedback-Skalierung, Aktualisierungsmethode, Befehlslimits, Sättigungsbehandlung, Signalverlustverhalten und Abnahmetests zu definieren. Erfordern Sie modellbezogene Dokumentation für elektrische Anschlüsse und Betriebsgrenzen. Ein Produktfamilienname ist unzureichend für Pin-Zuweisungen oder Steuerungseinstellungen. Inbetriebnahmeprotokolle sollten die endgültige Konfiguration identifizieren, damit ein Ersatzmotor, Encoder oder Ventil keine unbeachtete Änderung an der Steuerungsschleife darstellt.
Für den Einkauf trennen Sie den reinen Motor vom vollständigen geregelten Antrieb. Das Angebot sollte angeben, ob es nur den Motor, eine encoderfertige mechanische Anordnung, Sensorelektronik, Ventil- oder Pumpensteuerung, Programmierung und Maschinenabnahme umfasst. Dies verhindert, dass der Begriff Encoder-Feedback mit einem bewährten Geschwindigkeitsregelungspaket verwechselt wird.
Häufig gestellte Fragen
Ist ein geschlossener Hydraulikkreis dasselbe wie eine geschlossene Regelung der Geschwindigkeit?
Nein. Ein geschlossener Hydraulik-Kreis beschreibt den Hauptölflussweg. Die Geschwindigkeitsregelung im geschlossenen Regelkreis beschreibt den Rückkopplungsweg. Geben Sie beides separat an, da jede hydraulische Anordnung eine externe Geschwindigkeitsrückmeldung verwenden kann.
Kann ein Encoder die Drehzahl konstant halten, wenn dem Motor das Drehmoment fehlt?
Nein. Der Encoder misst die Bewegung. Der Antrieb benötigt dennoch ausreichenden Druck, Durchfluss, Motorleistung und Regelbereich. Wenn der Aktuatorbefehl saturiert, kann der Regler den Mangel nicht durch Anforderung eines nicht verfügbaren Betriebsbereichs ausgleichen.
Sollte das Feedback am Motor oder an der Last gemessen werden?
Messen Sie die für den Prozess relevante Variable und berücksichtigen Sie die Übertragung zwischen diesem Punkt und dem Motor. Motorrückmeldung kann Schlupf downstream übersehen, während Lastseitensignale Rückschlüsse auf Spiel und Compliance enthalten können, die die Abstimmung beeinflussen.
Verbessert ein Encoder mit höherer Auflösung immer die Regelung?
Nein. Auflösung ist nur ein Teil der Messkette. Zählfähigkeit, Schätzintervall, Rauschen, Filterung, Latenz, Ventilverhalten und hydraulische Dynamik bestimmen die nutzbaren Informationen und die Reaktion.
Enthält das A2FM Referenzprodukt Encodersteuerung?
Die Produktreferenz legt einen festverdrängten Schrägachsenmotor fest. Ziehen Sie daraus keinen Encoder, Adapter, Controller oder ein vollständiges geregeltes Antriebspaket ab. Bestätigen Sie jede gelieferte Komponente, Schnittstelle und Abnahmeverantwortung im Angebot.
Produktdaten und entsprechende technische Ressourcen
The Fixed Displacement Motor A2FM catalog exterior is used as the real product reference in these explanatory images. It does not establish the approved service method, optional construction, or operating limits for an individual order. Confirm the complete code and its documentation. Related resources: Konstantmotor A2FM, Hydraulikmotor-Palette, Messung der Motorgeschwindigkeit mit Hydraulikmotor: Tachometer, Impulsimpulse und Testprotokolle, Radialkolbenmotor – Funktionsprinzip: Drehmoment bei niedriger Drehzahl.
Sources and limits of this guide
Universitätsreferenzen unterstützen die angegebenen physikalischen und Regelprinzipien; die NIOSH-Quelle unterstützt Sicherheitsvorkehrungen bei gefährlicher Energie. Berechnungen sind ausdrücklich hypothetisch. Keine verlinkte Quelle liefert Bewertungen, Verkabelung, Zulassung oder eine validierte Installation für das dargestellte Prance-Produkt.
- Universität Illinois ECE 486: Rückmeldung und Störungsabwehr
- NPTEL: Industrielle Öl-Hydraulik und Pneumatik, Prinzipien von Motoren und Fluidkraft
- NIOSH: Verletzungen durch gefährliche Energie verhindern
University lesson: operating principles
NPTEL-NOC IITM präsentiert 6.3 – Hydraulikmotoren. Die Lektion unterstützt den Motorfluss, das Drehmoment und das Wellenverhalten, die die hydraulische Anlage bilden; die externe Encoder-Steuerung wird separat im Artikel erklärt, der in dieser Diskussion verwendet wird; sie ist keine modellbezogene Leistungs- oder Installationsfreigabe.