Wenzhou Prance Hydraulic Equipment Co., Ltd

Controlo de velocidade de motor hidráulico em circuito fechado: Retroalimentação do codificador vs circuito aberto
O controlo de velocidade em circuito fechado de um motor hidráulico utiliza a velocidade do eixo medida para corrigir o comando enviado a uma válvula ou bomba. Um codificador fornece retroalimentação; um controlador compara essa medição com a velocidade solicitada e ajusta o fluxo dentro de limites definidos. O throttling em circuito aberto define um comando sem corrigir a velocidade resultante, de modo que cargas, temperatura do óleo, fugas e alterações na alimentação podem alterar as rpm. A retroalimentação pode melhorar a regulação quando a instalação hidráulica possui fluxo, pressão e resposta suficientes, mas um codificador não pode criar reserva de torque, remover uma avaria mecânica ou substituir uma paragem de proteção independente. Escolha a arquitetura de controlo antes de escolher um sensor.
Separar um circuito de retroalimentação de um circuito hidráulico fechado
A palavra fechado descreve duas coisas diferentes nas discussões hidráulicas. Um circuito hidráulico fechado normalmente devolve o fluxo principal do motor diretamente à bomba. Um circuito de controlo fechado devolve uma medição a um controlador. Qualquer que seja a disposição do circuito hidráulico, pode ser operada com ou sem retroalimentação de velocidade externa. Declare explicitamente qual significado aparece numa especificação.
Uma bomba de deslocamento variável ligada a um motor não é automaticamente um acionamento regulado por velocidade. Se um operador define o deslocamento da bomba e nenhuma medição de velocidade corrige essa configuração, o controlo de velocidade permanece em circuito aberto. Por outro lado, um motor alimentado através de uma válvula proporcional de um circuito hidráulico aberto pode ter um circuito de controlo de velocidade fechado se a velocidade do eixo medida ajustar o comando da válvula.
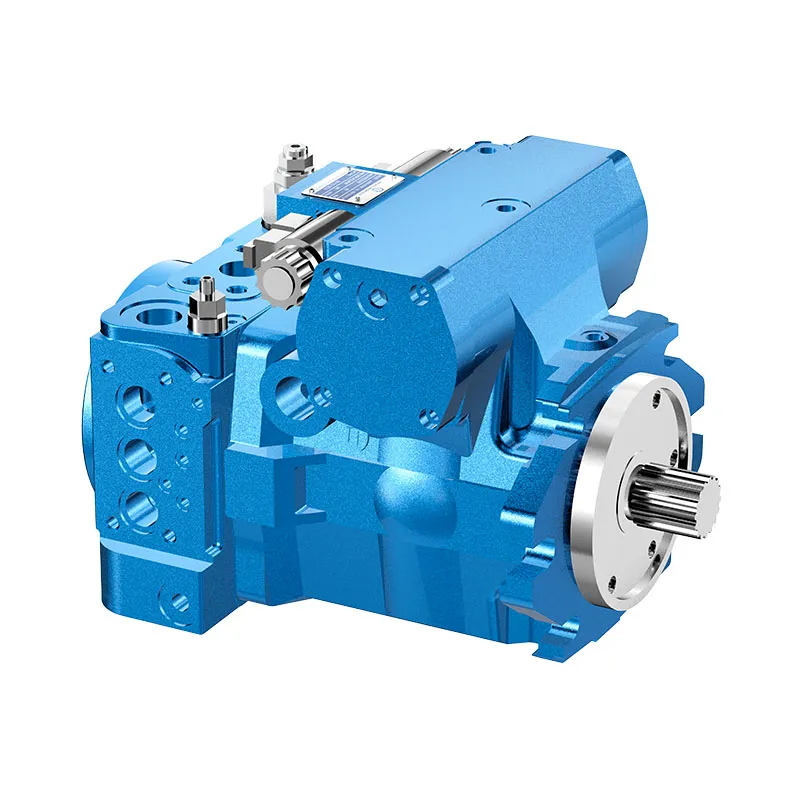
O motor A2FM utilizado como referência de produto real aqui é uma unidade de eixo inclinado de deslocamento fixo. A sua descrição no catálogo relaciona a velocidade ao fluxo entregue e o torque à diferença de pressão. Isso apoia a discussão básica da instalação. Não estabelece que um codificador, adaptador de montagem, controlador ou interface de retroalimentação específica esteja incluída com o motor. Esses são itens separados a especificar e verificar.
Seguir o percurso da informação através do sistema
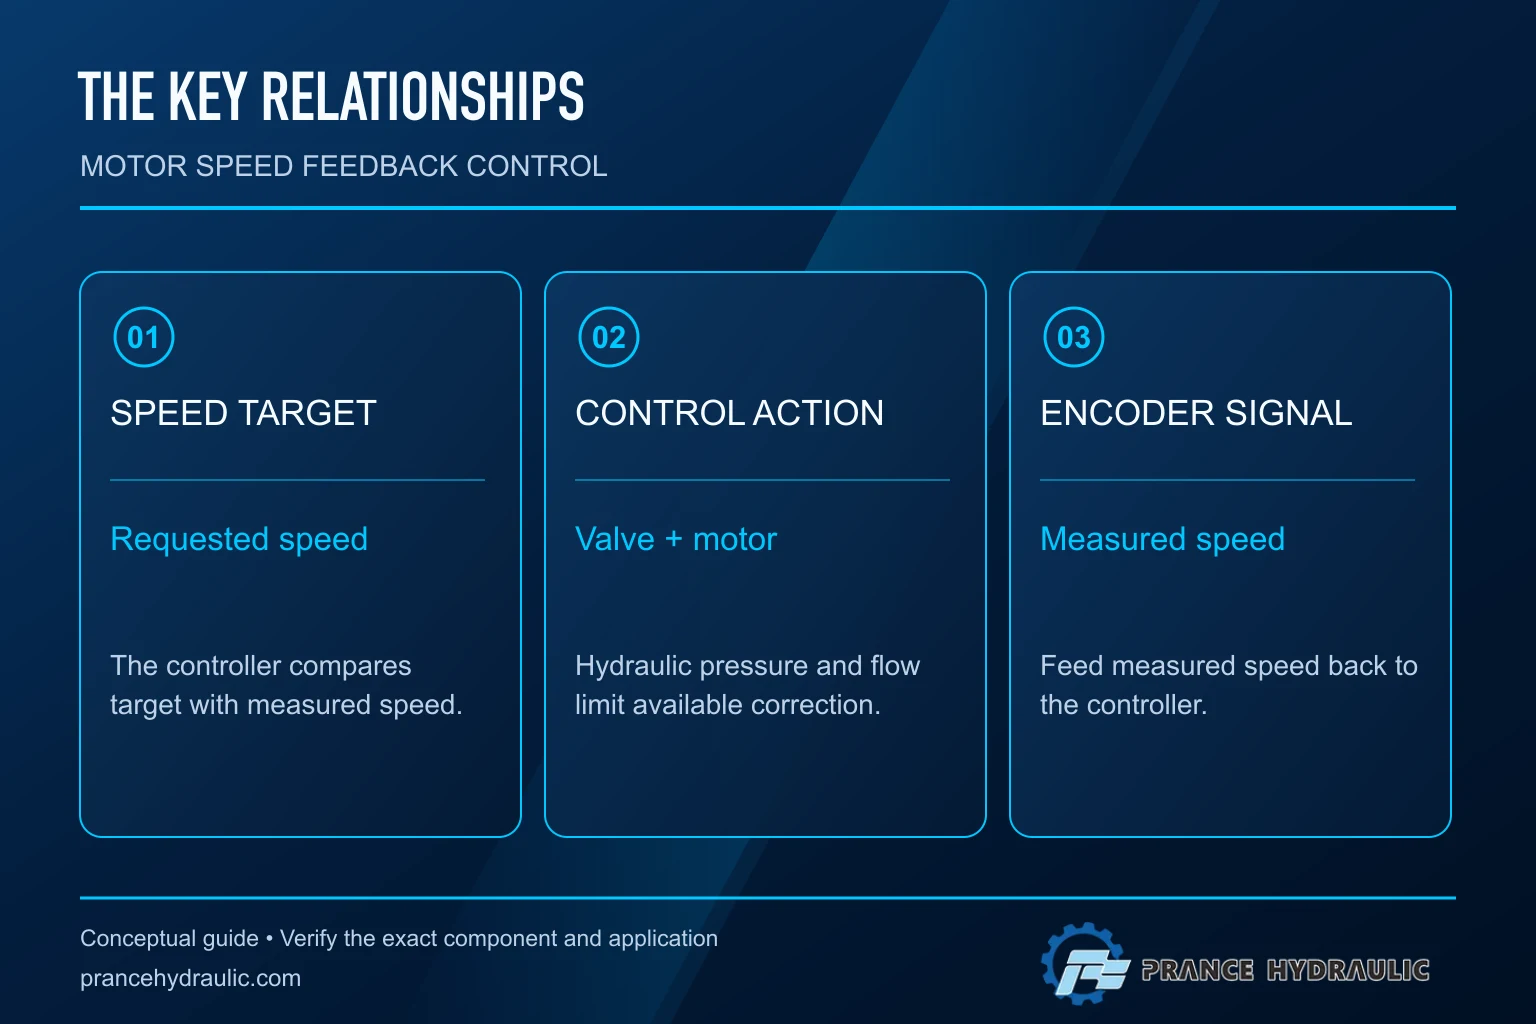
Um circuito básico de velocidade possui um ponto de definição, uma medição, uma comparação, um controlador e um elemento hidráulico ajustável. A diferença entre a velocidade alvo e a velocidade medida é o erro de controlo. O controlador usa esse erro para alterar o comando. A válvula ou bomba altera o fluxo do motor, e a velocidade do eixo resultante é medida novamente. A palestra de retroalimentação da Universidade de Illinois vinculada abaixo fornece a base geral de rejeição de perturbações para esta arquitetura.
O codificador relata movimento; não regula diretamente o fluxo de óleo. O seu sinal deve ser processado para uma estimativa de velocidade utilizável. O controlador deve então produzir um comando compatível com a eletrónica selecionada. Verifique se o elemento hidráulico aceita uma voltagem, corrente, comando de fieldbus ou outra interface. Não conecte uma saída de pulso a uma entrada de válvula analógica apenas porque ambos são descritos como sinais de controlo.
Para movimento bidirecional, mantenha uma convenção de sinais consistente desde a direção do eixo até à velocidade medida e ao comando do atuador. Um comando positivo deve produzir a direção pretendida, e o controlador deve interpretar a retroalimentação com o sinal correto. Retroalimentação invertida pode causar uma correção que aumenta o erro. Verifique a direção num procedimento de comissionamento controlado antes de ativar a operação normal em circuito fechado.
Comparar controlo em circuito aberto e com retroalimentação na mesma carga de trabalho
Um comando em circuito aberto pode ser suficiente para um acionamento cuja tolerância de velocidade seja ampla e as alterações de carga sejam pequenas. Evita complexidade de controlo desnecessária. No entanto, um comando fixo não garante fluxo fixo através de uma válvula não compensada, pois as condições de pressão na sua abertura de medição podem mudar. Fugas do motor e viscosidade do óleo também podem afetar a velocidade do eixo resultante.
A retroalimentação observa o resultado e pode corrigir desvios quando a instalação ainda possui reserva de operação. Quando uma carga de transportador aumenta, por exemplo, o circuito pode solicitar fluxo adicional para recuperar a velocidade. Se o motor não puder desenvolver o torque necessário dentro da sua pressão diferencial permissível, um comando de velocidade maior não resolverá a insuficiência. O controlador pode simplesmente atingir o seu limite de saída.
A tabela seguinte compara comportamentos a investigar. Não promete uma precisão, tempo de resposta ou margem de estabilidade específicos para uma instalação não especificada.
| Evento de operação | Comportamento em circuito aberto a avaliar | Questão de design de retroalimentação |
|---|---|---|
| A carga aumenta a velocidade alvo constante | As rpm podem variar à medida que a pressão e as fugas mudam | Existe reserva suficiente de pressão e fluxo para recuperar a velocidade? |
| Oleo aquece durante a operação | O mesmo comando pode produzir um ponto de operação diferente | O laço pode corrigir o desvio sem saturação ou instabilidade? |
| Sinal do codificador desaparece | Um acionamento sem retroalimentação pode continuar com o comando existente | Qual ação de falha validada impede um comando inseguro? |
| Velocidade do eixo muito baixa | Irregularidade mecânica ou vazamento podem predominar | A informação de velocidade é suficientemente oportuna para a regulação requerida? |
| Mudanças de direção | Uma reversão de comando não define o transiente completo | Os sinais de retroalimentação, cruzamento de zero, frenagem e estados de reinício estão geridos? |
| Perturbação rápida de carga | A velocidade pode desviar antes que um operador responda | São aceitáveis os atrasos de sensoriamento, computação, válvula e hidráulicos? |
Avalie ambas as arquiteturas contra uma banda de velocidade explícita, faixa de carga, requisito de estabilização e overshoot permitido. Sem esses critérios de aceitação, um pedido de controlo em malha fechada pode produzir um sistema dispendioso que ainda assim não atende ao requisito real do processo da máquina.
Decida onde medir a velocidade
Um codificador no eixo do motor observa diretamente o motor. Um sensor após uma caixa de engrenagens observa a saída acionada e pode incluir efeitos da transmissão. Nenhuma localização é universalmente preferível. A medição deve representar a variável que o processo precisa de controlar, levando em conta a conformidade mecânica, folga e restrições de instalação.
Se um encoder mede o motor enquanto a especificação do processo diz respeito à velocidade da correia transportadora, a relação do redutor e qualquer escorregamento a jusante devem ser considerados. Boa rotação do motor não prova boa velocidade da correia. Se o feedback vem do lado da carga, folgas ou acoplamentos flexíveis podem adicionar dinâmicas entre o comando e a medição. O controlador deve ser projetado em torno dessa disposição, em vez de tratar a localização do sensor como intercambiável.
A adaptação mecânica também importa. Confirme o acesso ao eixo, proteção, alinhamento, cargas permitidas no eixo, proteção ambiental, roteamento de cabos e acesso ao serviço. Não modifique um eixo ou carcaça do motor sem aprovação do fornecedor. Uma ilustração de referência atraente de um encoder ao lado de um motor não é prova de que exista uma interface de montagem física. Exija o desenho do adaptador e a responsabilidade pela instalação na cotação.
Distingua resolução de resposta de controle utilizável
A resolução do encoder descreve a informação de posição por revolução. A velocidade é calculada a partir dessa informação ao longo do tempo. Aumentar a resolução pode melhorar a informação disponível, mas não garante por si só uma melhor regulação. A capacidade do contador, método de medição, tratamento de ruído, intervalo de atualização e resposta hidráulica contribuem para o que o controlador realmente recebe.
Em baixa velocidade, uma contagem de janela fixa simples pode conter poucos picos e produzir uma estimativa grosseira. Uma janela mais longa suaviza essa estimativa, mas atrasa a medição. Um método baseado em período usa o tempo decorrido entre eventos e tem seu próprio comportamento quando o movimento para. Escolha o método de estimativa de velocidade para a faixa de operação requerida e revise a documentação do controlador. Este artigo aborda a arquitetura; o guia separado de medição de velocidade cobre as opções de instrumento e leitura de pulsos.
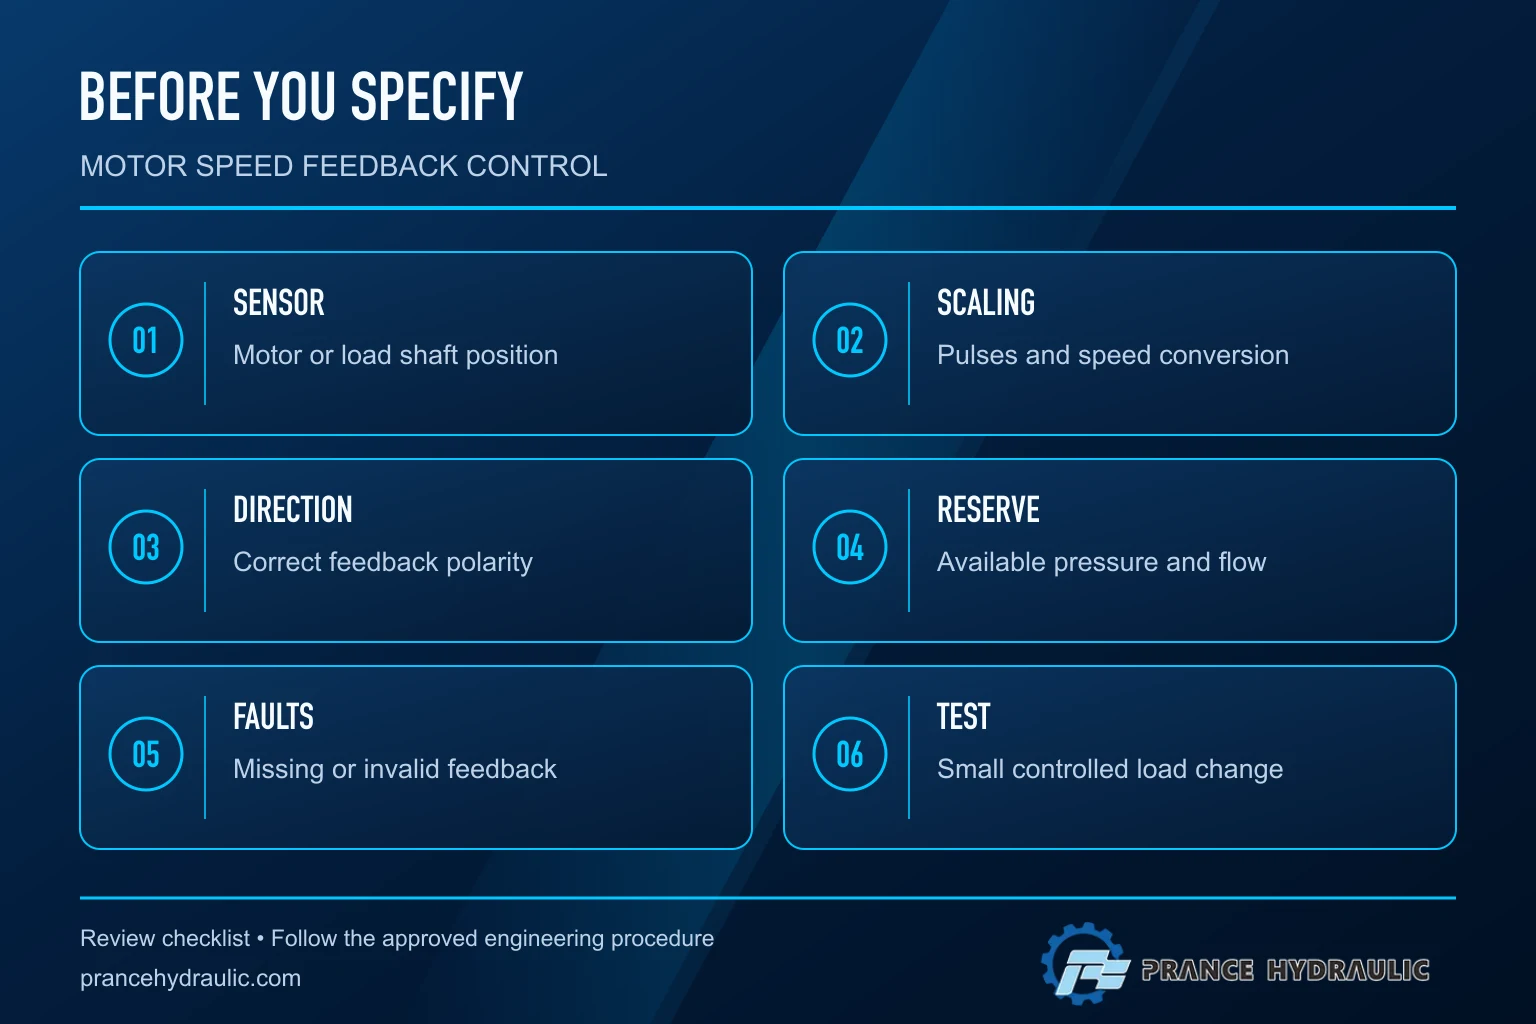
Mantenha as unidades explícitas ao longo de toda a cadeia de sinais. RPM no motor, RPM após um redutor e percentagem do comando são quantidades diferentes. Verifique a escala com uma medição segura independente antes de ajustar. Um controlador configurado para a relação ou convenção de pulsos errada pode exibir uma velocidade convincente, mas incorreta, fazendo com que todas as decisões de ajuste subsequentes sejam baseadas em um erro falso.
Respeite os limites da instalação hidráulica
Para um motor de deslocamento fixo, um fluxo entregue maior geralmente significa mais velocidade, enquanto a pressão diferencial disponível determina o torque que pode ser desenvolvido dentro dos limites de operação selecionados. O laço de velocidade funciona através de um sistema hidráulico com capacidade finita. Revise a disponibilidade simultânea de fluxo e pressão, pressão de retorno, temperatura do fluido e o envelope de operação do motor selecionado.
Uma válvula no comando máximo não pode abrir mais para corrigir um déficit de velocidade. Um acionamento limitado por pressão não pode acelerar uma carga excessiva apenas porque o controlador acumula erro. A saturação do controlador e o windup integral requerem manipulação deliberada, especialmente durante a partida, uma obstrução ou uma parada externa prolongada. Pergunte como o comando e o estado interno do controlador se comportam quando a regulação normal se torna impossível.
O feedback de velocidade também não elimina transientes de pressão, risco de cavitação, cargas de sobrecarga ou a necessidade de arranjos adequados de travagem e reposição. Correções rápidas podem interagir com a conformidade da mangueira, inércia da carga e dinâmica da válvula. Ajuste a máquina completa sob um procedimento aprovado. Evite copiar configurações de ganho de um motor de tamanho diferente ou assumir que uma atualização elétrica mais rápida torna a resposta mecânica segura.
Comissione o laço em etapas controladas
Primeiro, estabeleça um estado seguro da máquina, partes rotativas protegidas e arranjos de isolamento verificados para o trabalho de instalação. Confirme os limites do comando, proteção de pressão, velocidade máxima, direção e as respostas a falhas pretendidas antes de ativar a regulação. Um controlador de velocidade é uma função de processo; qualquer função de proteção necessária deve ser avaliada separadamente e não deve confiar casualmente no mesmo sinal não verificado.
Verifique posteriormente o feedback de forma independente. Observe se a velocidade indicada muda na direção e escala corretas durante o teste de baixa energia aprovado. Verifique o comportamento de velocidade zero, falhas no cabo e plausibilidade do sinal usando o procedimento do fabricante. Assegure-se de que desconectar o feedback não cause silenciosamente um comando completo na tentativa de corrigir um eixo aparentemente parado.
Só então teste a regulação com comandos limitados e pequenas alterações controladas de carga. Registe a velocidade alvo, velocidade medida, comando real do atuador, pressões relevantes, temperatura do óleo e carimbos de data/hora. Compare execuções repetidas em vez de uma única trajetória atraente. Se ocorrer oscilações, investigue causas mecânicas e hidráulicas juntamente com o ajuste; uma estimativa de velocidade ruidosa, ar preso, folga ou margem de pressão insuficiente podem assemelhar-se a um problema de controlador.
Especifique desempenho e responsabilidade na RFQ
Indique as faixas de velocidade do motor e da carga necessárias, direção, perfil de torque de carga, erro de velocidade permitido, overshoot e comportamento de estabilização. Inclua condições de arranque, reversão, permanência em baixa velocidade e falhas. Descreva o fornecimento hidráulico disponível e a interface de controlo da válvula ou bomba escolhida. Especifique qual eixo é medido e quem fornece a montagem e proteção do codificador.
Peça ao integrador para definir a escala de feedback, método de atualização, limites de comando, gestão de saturação, comportamento em perda de sinal e testes de aceitação. Exija documentação específica do modelo para ligações elétricas e limites de operação. Um nome de família de produto é insuficiente para atribuições de pinos ou configurações do controlador. Os registros de comissionamento devem identificar a configuração final para que um motor, codificador ou válvula de substituição não se torne uma alteração não revisada no ciclo de controlo.
Para compras, separe o motor básico do acionamento regulado completo. A cotação deve indicar se inclui apenas o motor, uma disposição mecânica pronta para codificador, eletrónica de deteção, controlo de válvula ou bomba, programação e aceitação da máquina. Isto evita que a expressão feedback do codificador seja confundida com um pacote comprovado de controlo de velocidade.
Perguntas frequentes
Um circuito hidráulico fechado é o mesmo que controlo de velocidade em malha fechada?
Não. Um circuito hidráulico fechado descreve o percurso principal do fluxo de óleo. O controlo de velocidade em circuito fechado descreve o percurso de feedback de informação. Especifique ambos separadamente porque qualquer arranjo de circuito hidráulico pode usar feedback externo de velocidade.
Um encoder pode manter a velocidade quando o motor não tem torque?
Não. O encoder mede o movimento. O acionamento ainda necessita de pressão, fluxo, capacidade do motor e faixa de controlo suficientes. Se o comando do atuador saturar, o controlador não consegue corrigir o défice solicitando um ponto de operação indisponível.
A retroalimentação deve ser medida no motor ou na carga?
Meça a variável relevante para o processo e considere a transmissão entre esse ponto e o motor. A retroalimentação do motor pode não detectar escorregamento a jusante, enquanto a retroalimentação do lado da carga pode incluir folgas e conformidade que afetam o ajuste.
Um codificador de resolução mais alta melhora sempre a regulação?
Não. A resolução é apenas uma parte da cadeia de medição. A capacidade do contador, o intervalo de estimativa, o ruído, o filtragem, a latência, o comportamento da válvula e a dinâmica hidráulica determinam as informações utilizáveis e a resposta.
O produto de referência A2FM inclui controlo por codificador?
A referência do produto estabelece um motor de eixo inclinado de deslocamento fixo. Não inferir um encoder, adaptador, controlador ou pacote de acionamento regulado completo a partir dessa descrição. Confirme todos os componentes fornecidos, interfaces e responsabilidades de aceitação na cotação.
Produtos e recursos de engenharia relacionados
The Fixed Displacement Motor A2FM catalog exterior is used as the real product reference in these explanatory images. It does not establish the approved service method, optional construction, or operating limits for an individual order. Confirm the complete code and its documentation. Related resources: Motor de Deslocamento Fixo A2FM, Área de atuação do motor hidráulico, Medição da velocidade do motor hidráulico: tacômetros, pulsações e registros de testes, Princípio de funcionamento do motor de pistão radial: Torque a baixa velocidade.
Sources and limits of this guide
As referências universitárias apoiam os princípios físicos e de controlo declarados; a fonte NIOSH apoia precauções contra energia perigosa. Os cálculos são explicitamente hipotéticos. Nenhuma fonte vinculada fornece classificações, ligações, aprovações ou uma instalação validada para o produto Prance ilustrado.
- Universidade de Illinois ECE 486: feedback e rejeição de perturbações
- NPTEL: Hidráulica e Pneumática Industrial de Óleo, princípios de motor e potência de fluido
- NIOSH: prevenção de lesões causadas por energia perigosa
University lesson: operating principles
NPTEL-NOC IITM apresenta 6.3 – Motores Hidráulicos. A lição suporta o comportamento do fluxo, torque e eixo do motor que formam a planta hidráulica; o controlo externo do codificador é explicado separadamente no artigo utilizado nesta discussão; não é uma aprovação de desempenho ou instalação específica do modelo.