Wenzhou Prance Hydraulic Equipment Co., Ltd.


cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
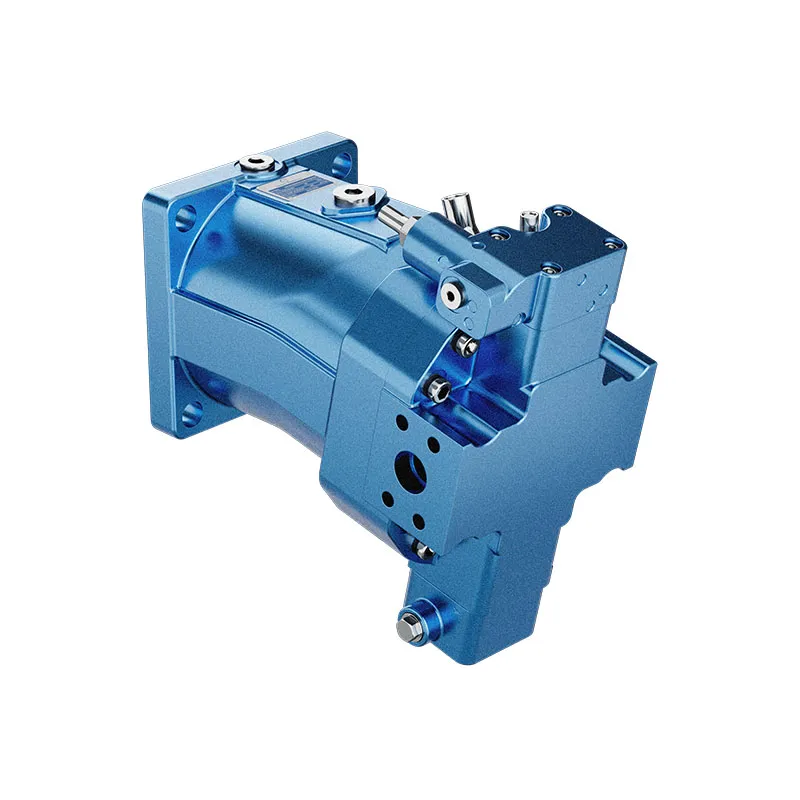
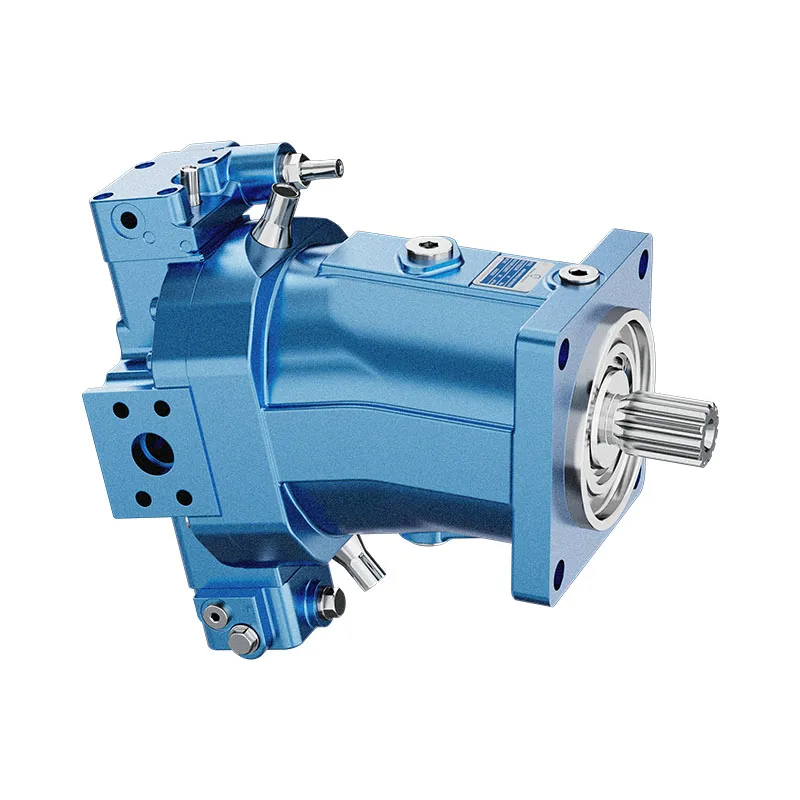
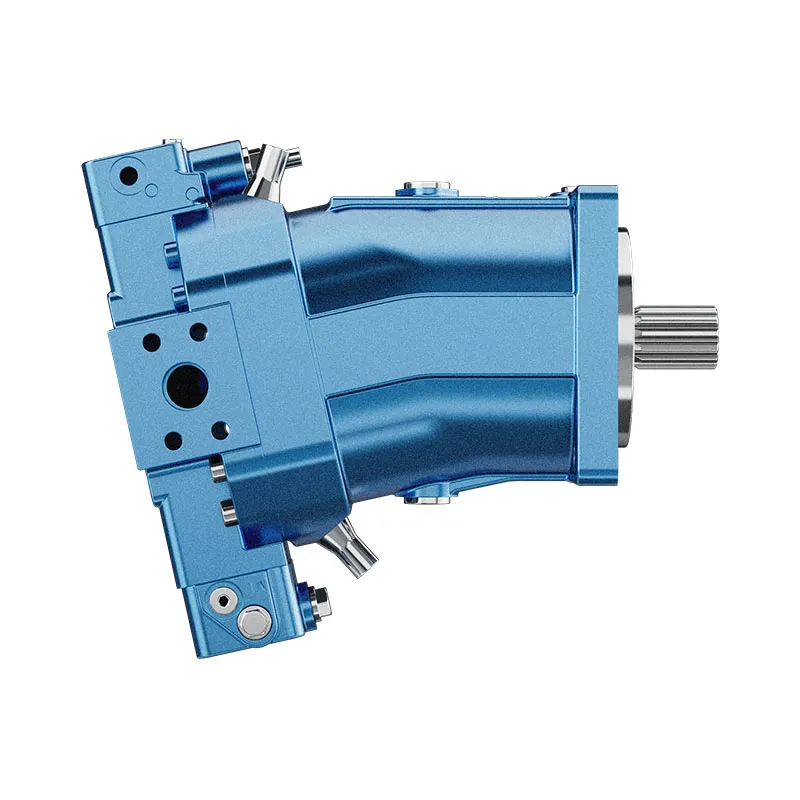
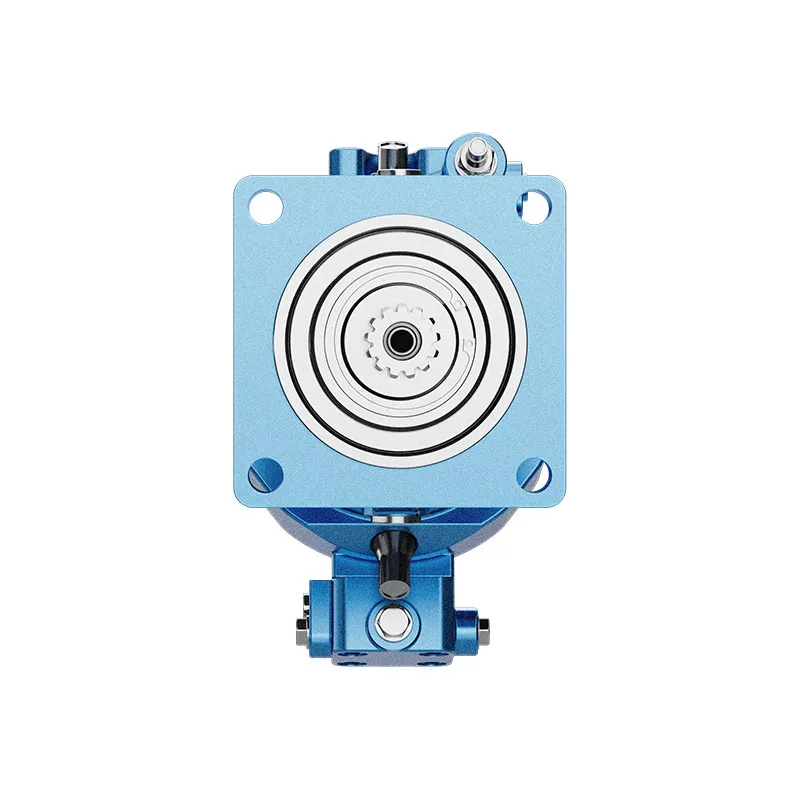
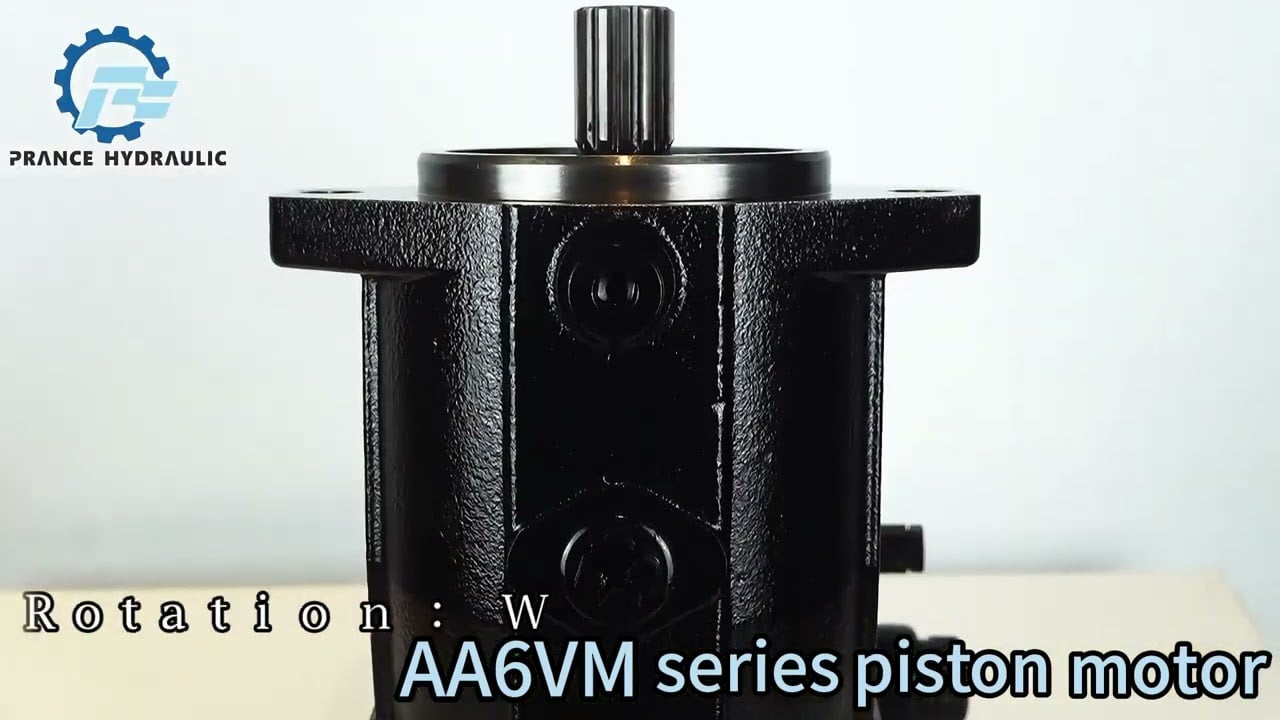
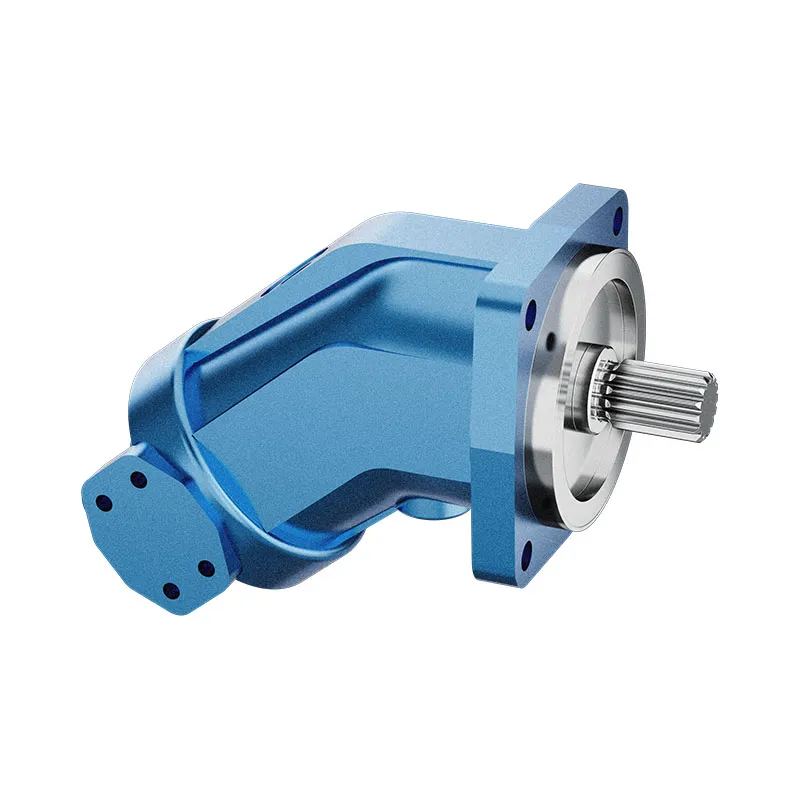
The AA6VM variable displacement bent-axis motor changes the torque-speed relationship by changing displacement. The technical table covers nominal size 250; it is not a complete rating table for all AA6VM sizes.
- Motor de eje inclinado variable
- Displacement-control options
- Flushing and boost valve options
- Counterbalance arrangement requires confirmation
PRANCE HYDRAULIC · PRODUCT SERIES
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
Axial piston; bent axis, variable displacement · Confirm open or closed circuit configuration
The AA6VM variable displacement bent-axis motor changes the torque-speed relationship by changing displacement. The technical table covers nominal size 250; it is not a complete rating table for all AA6VM sizes.
Model
✓
Request a QuotationVer Datos Técnicos y Ficha TécnicaAA6VMAxial piston; bent axis, variable displacement
Confirm the complete model and approved specification with Prance Hydraulic. Product-series references alone do not establish interchangeability.
Configuration review · Technical documentation · Product selection
Detalles del producto
- Motor de eje inclinado variable
- Displacement-control options
- Flushing and boost valve options
- Counterbalance arrangement requires confirmation
CATEGORIES: Motor de pistón, Motor de pistones de cilindrada variable
AA6VM Features & Application
Motor de eje inclinado variable
Specify the displacement range or switching arrangement and verify performance at each required setting.
Displacement-control options
Match the complete control option and its command requirements to the existing controller. Similar housings can use different control arrangements.
Flushing and boost valve options
Account for pilot or replenishment demand and the relevant pressure limits. Include filtration and the return or drain route in the circuit review.
Counterbalance arrangement requires confirmation
Specify the full MS order code, installation drawing and operating duty so the quotation can identify the proposed configuration.
AA6VM Specifications
| Series / model | AA6VM |
|---|---|
| Product type | cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits |
| Diseño | Axial piston; bent axis, variable displacement |
| Circuit / selection | Confirm open or closed circuit configuration |
| Technical table scope | Nominal size 250 |
| Listed maximum displacement | 250 cm³/rev |
| Minimum displacement and controls | Confirm the selected setting and full model code |
AA6VM Selection & Configuration
The AA6VM variable displacement bent-axis motor changes the torque-speed relationship by changing displacement. The technical table covers nominal size 250; it is not a complete rating table for all AA6VM sizes.
Specify the maximum and minimum displacement settings, control mode and response on loss of command. A small displacement increases speed for a given flow but reduces torque at the same pressure difference. Check flushing, replenishment and braking requirements for the circuit.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
Hydraulic pumps · Hydraulic motors · Hydraulic valves
Send the MS nameplate, operating requirements and installation drawing for a configuration review before quoting.
- Model review — send the full model code or an existing nameplate photograph.
- Interface matching — confirm shaft, mounting flange, rotation and ports.
- Operating conditions — provide flow, pressure, speed, fluid and duty cycle.
- Documentation — request the relevant product data and drawings for your review.

AA6VM Buying Guide
Use this sequence to prepare the AA6VM configuration for review and quotation.
- Define starting and continuous torque, speed range and duty cycle.
- Specify available flow, work-port pressure difference and return pressure.
- Confirm the displacement setting and required behavior during starting and stopping.
- Check shaft, mounting pilot, flange, port orientation and external loads.
- Review case drainage, replenishment and any displacement control.
- Specify fluid conditions and any independent braking requirement.
- Approve the complete model, operating envelope, drawing and quantity.
Selection, Documentation & Project Support

Selection Support
Learn more →Share your hydraulic circuit, operating point and installation requirements for a configuration discussion.
Flow · Pressure · Speed · Interfaces

Technical Resources
Learn more →Review product documentation, model codes and technical data before finalizing the specification.
Datasheets · Model codes · Drawings

Project Inquiries
Learn more →Send your required model, quantity, application and project requirements to discuss your inquiry.
Product inquiries · Configuration review
Configuration, Quantity & Delivery
Confirm the complete MS code, approved drawing and operating limits. Availability, quantity, documentation and delivery date are confirmed in the quotation.
Discuss Your AA6VM Application
Send the full model code, operating duty, installation details and quantity.
Request a AA6VM QuotationAA6VM Questions Before Ordering
What type of product is the AA6VM?
AA6VM Variable Displacement Bent Axis Motor. Design: Axial piston; bent axis, variable displacement. Confirm open or closed circuit configuration. Confirm the complete order code for the offered version.
Can a similar motor replace the AA6VM?
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
AA6VM Technical Data & Documents
View AA6VM catalog data and operating conditions
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits.
Datos técnicos
| Tamaño | NG | 250 | ||
| Desplazamiento geométrico, por revolución1) | VG máximo | en3 | 15.26 | |
| cm3 | 250 | |||
| Vg min | en3 | 0 | ||
| cm3 | 0 | |||
| Vg x | en3 | 12.51 | ||
| cm3 | 205 | |||
| Velocidad máxima de giro2) (cumpliendo al mismo tiempo con el caudal de entrada máximo admisible) | a las VG máximo | nNombre | rpm | 2700 |
| a las Vg<Vgracias | nmáx | rpm | 3300 | |
| a las Vg 0 | nmáx | rpm | Por favor, contáctenos | |
| Caudal de entrada | en yNombre y VG máximo | qv máx | gpm | 178 |
| l/min | 675 | |||
| Par de torsión3) | a las VG máximo y Δp = 5800 psi (400 bar) | T | libras-pie | – |
| Nm | – | |||
| a las VG máximo y Δp = 5100 psi (350 bar) | libras-pie | 1026 | ||
| Nm | 1391 | |||
| Rigidez torsional | VG máximo a Vg/2 | Cmín | lb-ft/rad | |
| kNm/rad | 60 | |||
| Vg/2 a 0 (interpolado) | Cmín | lb-ft/rad | ||
| kNm/rad | 181 | |||
| Momento de inercia para el grupo rotativo | JTW | libras-pie2 | 1.448 | |
| kgm2 | 0.061 | |||
| Aceleración angular máxima | α | rad/s2 | 10000 | |
| Volumen de casos | V | chica | 0.79 | |
| l | 3.0 | |||
| Peso, aprox. | m | libras | 220 | |
| kg | 100 | |||
Rango de velocidad
La velocidad de giro mínima nmín is not restricted. Please consult us regarding applications requiring uniformity of the rotatory motion at low speeds. ▼Permissible displacement in relation to speed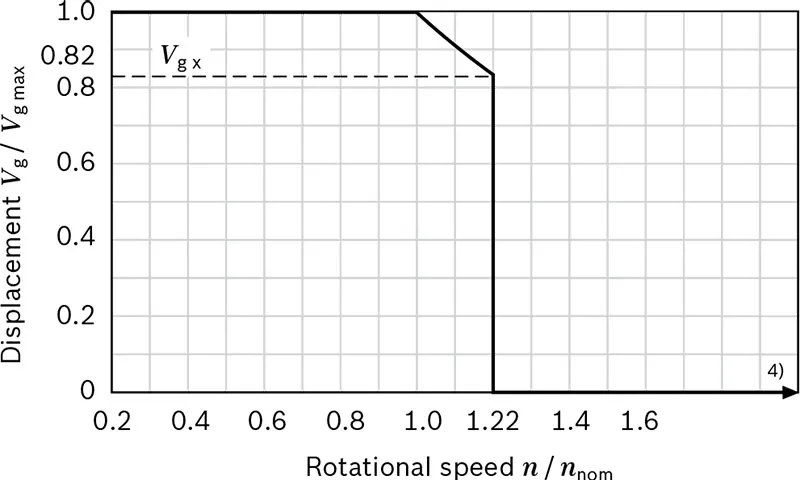
Notas
▶Theoretical values, without efficiency and tolerances;values rounded ▶Operation above the maximum values or below the minimum values may result in a loss of function, a reduced service life or in the destruction of the axial piston unit. Other permissible limit values, such as speed variation, reduced angular acceleration as a function of the frequency and the permissible angular acceleration at start (lower than the maximum angular acceleration) can be found in data sheet 90261.Determinación de las características de funcionamiento
| Caudal de entrada | qv=(Vg×n)/(231×ηv) | [gpm] | (Vg×n)/(1000×ηv)) | [l/min] |
| Velocidad de giro | n=(qv×231×ηv)/Vg | [rpm] | (qv×1000×ηv)/Vg) | [rpm] |
| Par de torsión | T=(Vg×Δp×ηMh)/(24×π) | [lb-pie] | (Vg×Δp×ηMh)/(20×π)) | [Nm] |
| Poder | P=(2π×T×n)/33000=(qv×Δp×ηt)/1714 | [HP] | ((2π×T×n)/60000=qv×Δp×ηt)/600) | [kW] |
| Key Vg=Cilindrada por revolución [en3 (cm3)] Δp=Differential pressure [psi (bar)] n=Rotational speed [rpm] ηv=Volumetric efficiencyI ηMh=Mechanical-hydraulic efficiency ηt=Eficiencia total (nt=ny·nmh) | ||||
Fuerzas radiales y axiales admisibles de los ejes de transmisión
| Tamaño | NG | 250 | ||
| Árbol de transmisión | DÍA | en | 2 | |
| Fuerza radial máxima a una distancia a (desde el collarín del eje) | 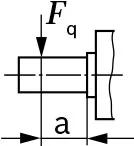 |
Fcuántos máximos | lb | 2701) |
| N | 12001) | |||
| a | en | 1.32 | ||
| mm | 33.5 | |||
| Par máximo en Fcuántos máximos | Tcuántos máximos | libras-pie | 2) | |
| Nm | 2) | |||
| Presión diferencial máxima en VG máximo y Fcuántos máximos | Δpcuántos máximos | psi | 2) | |
| bar | 2) | |||
| Fuerza axial máxima en reposo o en operación despresurizada | 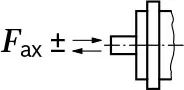 |
+Fax max | lb | 0 |
| N | 0 | |||
| -Fax max | lb | 270 | ||
| N | 1200 | |||
| Fuerza axial permisible por psi (bar) de presión de trabajo | +Fpérdida/barra ax | lb/psi | 2) | |
| N/bar | 2) | |||
Avisos
▶The values given are maximum values and do not apply to continuous operation. ▶The permissible axial force in -Fax direction is to be avoided, because thereby the bearing life is reduced. ▶Special requirements apply in the case of belt drives.Please contact us. Efecto de la fuerza radial Fq sobre la vida útil de los rodamientos By selecting a suitable direction of radial force Fa, the load on the bearings, caused by the internal rotary group forces can be reduced, thus optimizing the service life of the bearings. Recommended position of mating gear is dependent on direction of rotation. Example: ▼Toothed gear output drive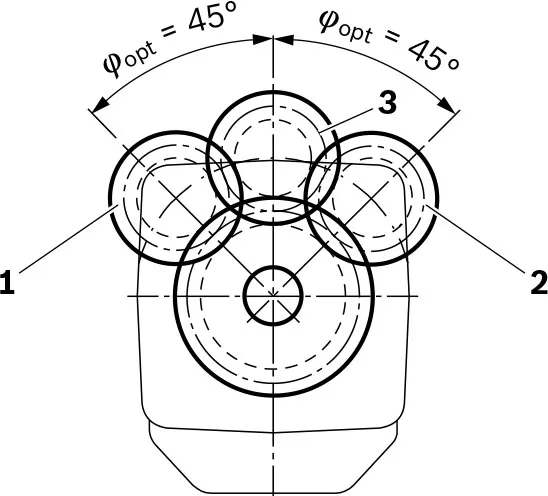 1 Direction of rotation “counter-clockwise”, pressure at port B
2 Direction of rotation “clockwise”, pressure at port A
3 Bidirectional direction of rotation
1) When at standstill or when axial piston unit working in depressurized conditions. Higher forces are permissible under pressure,please contact us.
2) Please contact us.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
Related Selection Resources
Request a AA6VM Quotation
Tell us your required configuration, quantity and application.
Productos relacionados
Compare related hydraulic motors and confirm the complete configuration for your application.
Escribe código
| 01 | 02 | 03 | 04 | 05 | 06 | 07 | 08 | 09 | 10 | 11 | 12 | 13 | 14 | 15 | 16 | 17 | 18 | 19 | 20 | |||
| AA6V | M | 250 | / | 63 | W | - | V | S | D | - |
Fluido hidráulico
| 01 | Aceite mineral y HFD. HFD solo en combinación con rodamientos de larga duración "L" (sin código) | |
| Fluido hidráulico HFB, HFC solo en combinación con rodamientos de larga duración “L” | E |
Unidad de pistones axiales
| 02 | Diseño de eje encorvado, variable, presión nominal 5100 psi (350 bar), presión máxima 5800 psi (400 bar) | AA6V |
Cojinete del árbol de transmisión
| 03 | Cojinete estándar (sin código) | |
| Rodamiento de larga duración | L |
Modo de operación
| 04 | Motor (motor enchufable A6VE) | M |
tamaño (NG)
| 05 | Desplazamiento geométrico | en cm3/rev | 250 |
| en3/rev | 15.25 |
Dispositivo de control
| 06 | Control hidráulico proporcional | ΔPest= 145 psi (10 bar) | HD1 |
| ΔPest= 365 psi (25 bar) | HD2 | ||
| ΔPest= 510 psi (35 bar) | HD3 | ||
| Control eléctrico proporcional1) | U = 12 V CC | EP1 | |
| U = 24 V CC | EP2 | ||
| Control hidráulico de dos puntos | Hz | ||
| Control eléctrico de dos puntos1) | U = 12 V CC | EZ1 | |
| U = 24 V CC | EZ2 | ||
| Control automático relacionado con la alta presión | con un aumento de presión mínimo de Δp ≤ aprox. 145 psi (10 bar) | HA1 | |
| con un incremento de presión Δp = 1450 psi (100 bar) | HA2 | ||
| Control automático de velocidad relacionado con pest/ pHD=3/100 | válvula direccional de desplazamiento hidráulico | DA |
Control de presión / anulación (solo para HD, EP)
| 07 | Sin control/anulación de presión | ||
| Ajuste fijo de control de presión | configuración fija | D | |
| anulación hidráulica, de dos puntos | E2) | ||
| control remoto hidráulico, proporcional | G | ||
Anulaciones para los controles HA1 y HA2
| 08 | Sin anulación | |
| Anulación hidráulica, control remoto, proporcional | T |
Series
| 09 | Serie 6, índice 3 | 63 |
Sentido de giro
| 10 | Visto en el eje de transmisión, bidireccional | W |
Establecer rango para el desplazamiento3)
| 11 | Vg min = 0 a 0,4 VG máximo VG máximo=VG máximo a 0,8 VG máximo | 1 |
| VG máximo > 0,4 VG máximo a 0,8 VG máximo VG máximo=VG máximo a 0,8 VG máximo | 2 |
•=Disponible ○=Bajo pedido -=No disponible
1) Conector Hirschmann estándar
2) Incluido de serie con la versión D
3) Especifique la configuración exacta para Vg mín y VG máximo en texto plano al ordenar: Vg mín = ... en3 (cm3), Vg máx = ... en3 (cm3)
Material de sellado
| 12 | FKM (fluoroelastómero) | V |
Árbol de transmisión
| 13 | Eje ranurado ANSI B92.1a | S |
Brida de montaje
| 14 | SAE J744 de 4 pernos 165-4 | D |
Puerto de trabajo4)
| 15 | puertos de trabajo SAE A y B en la parte trasera | 51 | 0 | ● | 510 |
| 7 | ● | 517 | |||
| Puertos de trabajo SAE A y B en el lateral, opuestos | 52 | 0 | ● | 520 | |
| 7 | ● | 527 |
Válvulas: 0=Sin válvula 7=Válvula de lavado y de presión de alimentación, montada
Sensor de velocidad
| 16 | Sin sensor de velocidad (sin código) | ||
| Preparado para sensor de velocidad de disco duro | ▲ | F | |
| Sensor de velocidad de HDD montado5) | ▲ | H |
Sensor de ángulo de giro
| 17 | Sin sensor de ángulo de giro (sin código) | |
| Sensor de ángulo de giro óptico | V | |
| Sensor de ángulo de giro eléctrico | E |
Inicio del control
| 18 | A Vg min (estándar para HA) | A |
| A VG máximo (estándar para HD, HZ, EP, EZ, DA) | B |
Versión estándar / especial
| 19 | Versión estándar | 0 |
| Versión especial | -S |
•=Disponible ○=Bajo pedido ▲=No disponible para nuevos proyectos -=No disponible
Avisos
▶Tenga en cuenta las notas de planificación del proyecto
Al realizar el pedido, por favor proporcione los datos técnicos pertinentes además del código de tipo.
4) Roscas de fijación, SAE
5) Especifique el código de tipo por separado para el sensor de acuerdo con la hoja de datos 95135 - HDD y observe los requisitos para la electrónica.
Datos técnicos
| Tamaño | NG | 250 | ||
| Desplazamiento geométrico, por revolución1) | VG máximo | en3 | 15.26 | |
| cm3 | 250 | |||
| Vg min | en3 | 0 | ||
| cm3 | 0 | |||
| Vg x | en3 | 12.51 | ||
| cm3 | 205 | |||
| Velocidad máxima de giro2) (cumpliendo al mismo tiempo con el caudal de entrada máximo admisible) | a las VG máximo | nNombre | rpm | 2700 |
| a las Vg<Vgracias | nmáx | rpm | 3300 | |
| a las Vg 0 | nmáx | rpm | Por favor, contáctenos | |
| Caudal de entrada | en yNombre y VG máximo | qv máx | gpm | 178 |
| l/min | 675 | |||
| Par de torsión3) | a las VG máximo y Δp = 5800 psi (400 bar) | T | libras-pie | - |
| Nm | - | |||
| a las VG máximo y Δp = 5100 psi (350 bar) | libras-pie | 1026 | ||
| Nm | 1391 | |||
| Rigidez torsional | VG máximo a Vg/2 | Cmín | lb-ft/rad | |
| kNm/rad | 60 | |||
| Vg/2 a 0 (interpolado) | Cmín | lb-ft/rad | ||
| kNm/rad | 181 | |||
| Momento de inercia para el grupo rotativo | JTW | libras-pie2 | 1.448 | |
| kgm2 | 0.061 | |||
| Aceleración angular máxima | α | rad/s2 | 10000 | |
| Volumen de casos | V | chica | 0.79 | |
| l | 3.0 | |||
| Peso, aprox. | m | libras | 220 | |
| kg | 100 | |||
Rango de velocidad
La velocidad de giro mínima nmín no está restringido. Por favor, consúltenos en relación con aplicaciones que requieran uniformidad en el movimiento rotatorio a bajas velocidades.
▼ Desplazamiento admisible en relación con la velocidad
Notas
▶Valores teóricos, sin eficiencia ni tolerancias; valores redondeados
▶El funcionamiento por encima de los valores máximos o por debajo de los valores mínimos puede provocar una pérdida de funcionamiento, una vida útil reducida o la destrucción de la unidad de pistones axiales. Otros valores límite permitidos, como la variación de velocidad, la aceleración angular reducida en función de la frecuencia y la aceleración angular permitida en el arranque (inferior a la aceleración angular máxima), se pueden consultar en la hoja de datos 90261.
Determinación de las características de funcionamiento
| Caudal de entrada | qv=(Vg×n)/(231×ηv) | [gpm] | (Vg×n)/(1000×ηv)) | [l/min] |
| Velocidad de giro | n=(qv×231×ηv)/Vg | [rpm] | (qv×1000×ηv)/Vg) | [rpm] |
| Par de torsión | T=(Vg×Δp×ηMh)/(24×π) | [lb-pie] | (Vg×Δp×ηMh)/(20×π)) | [Nm] |
| Poder | P=(2π×T×n)/33000=(qv×Δp×ηt)/1714 | [HP] | ((2π×T×n)/60000=qv×Δp×ηt)/600) | [kW] |
| Clave Vg=Cilindrada por revolución [en3 (cm3)] Δp = Presión diferencial [psi (bar)] n = Velocidad de rotación [rpm] ηv=Eficiencia volumétrica ηMh=Eficiencia mecánico-hidráulica ηt=Eficiencia total (nt=ny·nmh) |
||||
1) El desplazamiento mínimo y máximo se puede ajustar de forma continua, consulte el código de tipo. (ajuste estándar si falta el código de pedido: Vg mín = 0,2 × Vg máx, VG máximo = Vg máx).
2) Los valores son aplicables:
- para el rango de viscosidad óptimo desde νelegir = 170 a 75 SUS (36 a 16 mm2/s
- con fluido hidráulico a base de aceites minerales
3) Par sin fuerza radial, con fuerza radial.
4) Valores en este rango bajo petición
Fuerzas radiales y axiales admisibles de los ejes de transmisión
| Tamaño | NG | 250 | ||
| Árbol de transmisión | DÍA | en | 2 | |
| Fuerza radial máxima a una distancia a (desde el collarín del eje) | |
Fcuántos máximos | lb | 2701) |
| N | 12001) | |||
| a | en | 1.32 | ||
| mm | 33.5 | |||
| Par máximo en Fcuántos máximos | Tcuántos máximos | libras-pie | 2) | |
| Nm | 2) | |||
| Presión diferencial máxima en VG máximo y Fcuántos máximos | Δpcuántos máximos | psi | 2) | |
| bar | 2) | |||
| Fuerza axial máxima en reposo o en operación despresurizada | |
+Fax max | lb | 0 |
| N | 0 | |||
| -Fax max | lb | 270 | ||
| N | 1200 | |||
| Fuerza axial permisible por psi (bar) de presión de trabajo | +Fpérdida/barra ax | lb/psi | 2) | |
| N/bar | 2) | |||
Avisos
▶Los valores indicados son valores máximos y no se aplican al funcionamiento continuo.
Se debe evitar la fuerza axial admisible en la dirección -Fax, ya que con ello se reduce la vida útil del rodamiento.
Se aplican requisitos especiales en el caso de transmisiones por correa. Póngase en contacto con nosotros.
Efecto de la fuerza radial Fq sobre la vida útil de los rodamientos
Al seleccionar una dirección adecuada de la fuerza radial Fa, se puede reducir la carga sobre los cojinetes causada pelas fuerzas internas del grupo rotativo, optimizando así la vida útil de los cojinetes. La posición recomendada del engranaje de acoplamiento depende del sentido de giro. Ejemplo:
▼Accionamiento de salida por engranaje dentado
1 Sentido de giro "en sentido antihorario", presión en el puerto B
2 Sentido de giro "horario", presión en el puerto A
3 Sentido de giro bidireccional
1) En parada o cuando la unidad de pistones axiales trabaja en condiciones despresurizadas. Se permiten fuerzas mayores bajo presión; consúltenos.
2) Por favor, contáctenos.
